

解剖学的構造 ロボットハンド巧緻な
一般的なパラレルジョー型のエンドエフェクタでは、physical AI、高頻度の強化学習、そして高度な遠隔操作の要求を満たせなくなったとき、ロボット「ハンド」の工学は5つのアーキテクチャ系統へと分岐し、同じ課題の解決を競い合うことになった――20か所以上の関節と人間の手の高密度な感覚をどう再現するか、しかも制御ポリシーの学習が終わる前に壊れてしまわないように、という課題である。
- 巧緻なロボットハンドは、次のように分岐する 5つのアーキテクチャ 主なもの:油圧式、RL向け高周波腱式、多関節電気機械式、分散型バイオニック、そして自己適応型ソフト
- 硬いギアを用いた電動モーターは、強化学習の訓練中に繰り返される衝撃に対して脆弱であり、そのことがこれらの代替アーキテクチャの誕生を後押しした。
- 価格の手が届きやすさは大幅に広がり、従来の฿1,014,000〜฿2,028,000から、一部のプラットフォームではわずか฿71,000〜฿355,000にまで下がった。
- 1ミリ秒未満のレイテンシ(Ability Handなど)は、中央ホストへのデータ送信ステップを省く分散処理アーキテクチャに由来する。
- humanoid.guideデータベースから合計66機種の比較カタログをまとめ、市場全体を一箇所で俯瞰できるようにした。
市場はかつて、Wonik Allegro HandやSchunk SVHのような堅牢なダイレクトドライブ式またはギア減速式の電動モーターに支配されていた——精度が高く、標準プロトコルを通じて制御が容易である。しかし、硬直したギアシステムは衝撃に対して脆弱であり、制御ポリシーがまだ訓練されていない強化学習環境では、予期しない衝突が繰り返し発生し、ギアの欠けや関節のひび割れが日常的に起きていた。
この脆弱性が、業界を次に見ていく5つのアーキテクチャへと分岐させた: 流体駆動の筋骨格システム, 柔軟性のある高周波腱システム, 多関節電気機械システム, 分散処理型バイオニックハンド および 自己適応型ソフトハンド
流体システムによる筋骨格駆動
高いエネルギー密度と本質的な機械的柔軟性のためにハイドロリック圧を利用する
Sanctuary AI — Phoenix
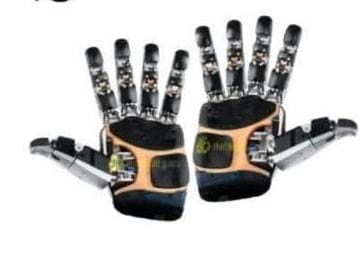
Phoenixは、20〜21自由度(DoF)を駆動するために自社特許取得の油圧伝達システムを採用しており、各関節に重い電気機械式モーターを搭載する代わりに、超小型の油圧バルブで流体の流れを制御している。これにより、優れたパワーウェイトレシオと自然なしなやかさを実現しており、最大25kgの重量を持ち上げながらも、繊細な物体を丁寧に扱うことができる。
感触面では、指先ごとに7点のマイクロバロメーター式タクタイルアレイを採用し、感度は5 mNに達する。データはCarbon AI認知制御システムにリアルタイムで供給され、ゼロショットで手中の物体操作を行い、関節の応答遅延はわずか0.5 msである。
強化学習向け高周波腱システム
流体システムのメンテナンスを必要とせず、多数回の反復試験サイクルに耐える。
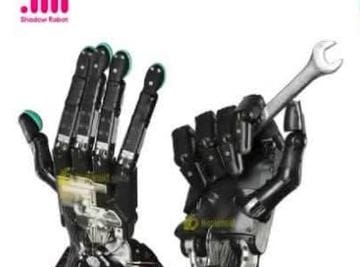
Shadow Robot — DEX-EE
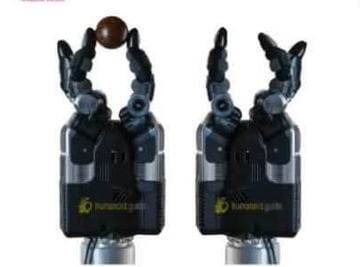
DEX-EEは人間の手より約50%大きい3指ハンドであり、人間の比率を模倣するよりも構造的な耐久性とモジュール性を重視している。対称型(symmetric)と、第3指を下げて側方にずらすことで親指のような位置を作り出すChiral型の両方が用意されており、motion captureグローブによる遠隔操作に対応している。
各指の付け根に15個のMaxon DCX16モーターを搭載し、backlashを排除できるN+1構造の腱を介して指ごとに4関節を接続する。指あたり最大155チャンネルの高密度センサーを備え、指先はステレオカメラを使用し、シリコン表面上の500〜2,180点のマーカーの動きを1280×480 @ 50 FPSの解像度で検知する。中節と基節には3軸のHall effectセンサーを使用する。
下位レベルのフォース制御ループはモーターユニット内で10 kHzで動作し、瞬時の能動的コンプライアンスを提供する。一方、ホストレベルの位置制御はEtherCATバスを通じて1 kHzで動作し、ROSアーキテクチャと安定して統合される。
多関節電気機械システム——研究の標準路線
精度と導入の容易さから、依然として研究の中核であり続けている。
Wonik Robotics — Allegro Hand V5 Sense
各指の副関節において、288.35:1および576.7:1の高減速比ギアを介してDCモーターで16自由度を駆動する。最大15kgの負荷に耐えながら、重量はわずか1,240グラム。指先ごとに16チャンネルの触覚アレイが空気圧によるcapacitive方式の検知を行い、温度補償を備える。CANバス経由で制御され、最大500Hzで動作する。
Schunk — SVH
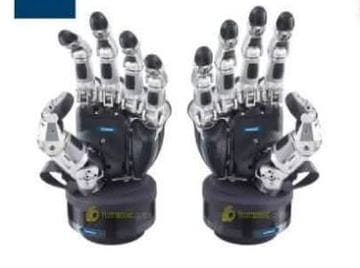
一般的な成人男性の手と1:1の比率を持つ5指ハンドで、9セットのサーボ電動リンケージにより連結された20カ所の関節を制御する。特徴は、制御回路、電圧レギュレータ、パワーエレクトロニクスをすべて手首内に統合し、外部コントロールボックスを排除している点である。24V DCで動作し、ROS/ROS2に完全対応する。
分散処理型バイオニックハンド
消費者向け義手と高性能ロボットエンドエフェクタの融合点
Psyonic — Ability Hand
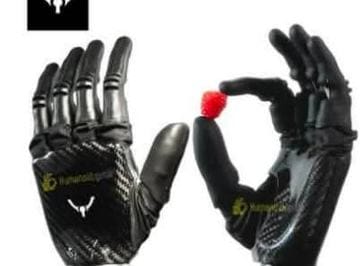
重量はわずか約490gで、一般的な成人の手より約20%軽い。カーボンファイバー製フレームとシリコンゴム製の指を採用し、破損することなく衝撃に耐える。6基のブラシレスDCモーターで駆動し、5本の指すべての独立した屈曲・伸展を制御する。主なセールスポイントは、200ms未満という指の閉じる速さである。
指先全体に配置された30点のマルチタッチ式圧力センサーで触覚を検知し、脆いものに触れた瞬間に動作を即座に停止させる"タッチリフレックス"を発動できる。手全体に12個のArm Cortex-Mチップを配置した完全分散処理アーキテクチャを採用し、BLE、I2C、UART、RS485を通じて通信する。
自己適応型ソフトハンド
能動的な制御ループを排除し、代わりに機械的なコンプライアンス(柔軟性)で物体の形状に対応する。
qb Robotics — qb SoftHand Series
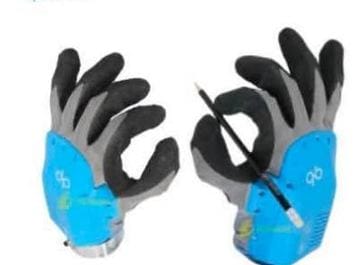
qb SoftHand Researchは重量0.77kg、耐荷重1.1kgで、RS485プロトコルを使用して単一モーターにより5本の指を同時に引き寄せる。一方、qb SoftHand Industryは防水防塵規格IP65に対応し、重量0.99kg、耐荷重は最大2kgで、EtherCATまたはUDPを介して通信し、粉塵や危険物のある産業環境に適している。さらに、qb SoftHand2 Researchはソフト関節を改良し、つまみ動作で2kg、握り動作で3kgの耐荷重を実現している。
比較表:物理構造と駆動方式
| モデル | 指 / 自由度(DoF) | 駆動機構 | 重量 | 主要素材 |
|---|---|---|---|---|
| Sanctuary Phoenix | 5指 / 20–21 | 極小油圧バルブ | — (全身70 kg) | 高強度ポリマー + 精密金属 |
| Shadow DEX-EE | 3本指 / 12 | テンドン N+1(15モーター) | 4.1 kg | アルミニウム/真鍮、polyurethane |
| Psyonic Ability Hand | 5指 / 6 | 電気機械式ダイレクトドライブ(BLDC×6) | 0.490 kg | カーボンファイバー + シリコン |
| Allegro Hand V5 Sense | 4本指 / 16 | DCギアモーター | 1.24 kg | 金属ケース + シリコン製指先 |
| Schunk SVH | 5指 / 9 drives (20 joints) | Servo-electric linkage | 1.3 kg | アルミニウム + ステンレス |
| qb SoftHand Research | 5指 / 1 | 単一モーターによる腱駆動 | 0.77 kg | 柔軟ポリマー + ソフトシリコン |
比較表:センサー、通信、制御周波数
| モデル | 触覚技術 | Payload / 把持力 | インターフェース | 制御周波数 |
|---|---|---|---|---|
| Sanctuary Phoenix | Micro-barometer 7 cells/pad, 5 mN | 25 kg | Carbon AI (integrated) | 0.5 ms |
| Shadow DEX-EE | ステレオカメラ 1280×480@50FPS + ホール効果センサー | ≥8 N(指先) | EtherCAT, USB 3.0 | 10 kHz / 1 kHz |
| Psyonic Ability Hand | Multi-touch 30 sensors | 66 N / 50 lbs | BLE, I2C, UART, RS485 | 指を閉じる <200 ms |
| Allegro Hand V5 Sense | Capacitive 16-pt, 0–400 kPa | 15 kg | CAN bus | 333 Hz |
| Schunk SVH | 高摩擦ラバー表面(アレイなし) | 4 kg / 20–140 N | CAN, USB, ROS1/2 | 手首に統合 |
| qb SoftHand Research | 単一モーター電流検知 | 1.1 kg / 62 N | RS485, USB | 1.1 s |
レイテンシ制御の2つのアーキテクチャ
集中型と分散型アーキテクチャの違いこそが、物体が手から滑り落ちようとしている際の「応答性」の核心である
メインプロセッサ(1 kHz) ──────▶ 通信バス ──────▶ 関節アクチュエータ
                         レイテンシ: 約1〜5 ms
メインプロセッサ(1 kHz) ──────▶ 分散型マイクロコントローラー12基(Arm Cortex-M)
                                       │
                                       ▼  局所反射ループ: <1 ms
                              関節アクチュエータと触覚センサー
代替市場の展望
より手頃な価格のプラットフォームが、把持研究へのアクセスをより広く開きつつある
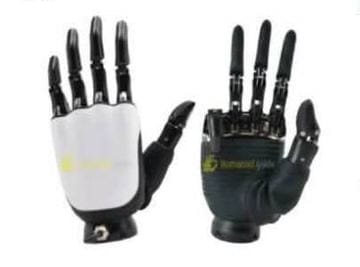
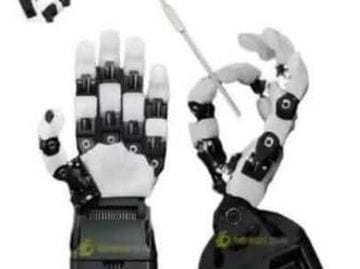
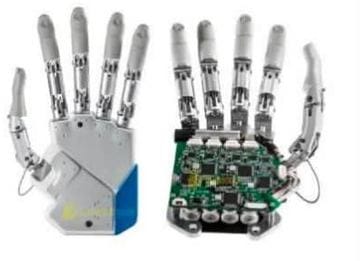
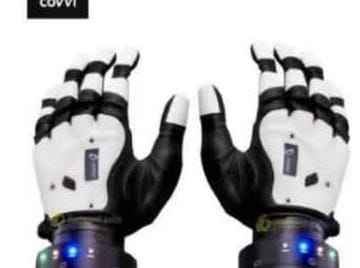
フルカタログ: 同じデータベースからの他51モデル
上記で詳しく取り上げた15機種のほか、humanoid.guideデータベースには世界中のメーカーによる51機種のハンドが収録されている——メーカー名順に並んでおり、入力するとすぐに絞り込み検索ができる。
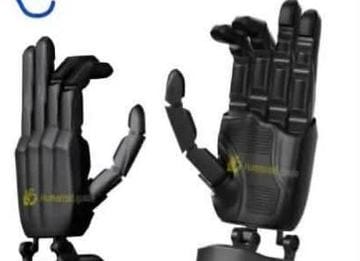
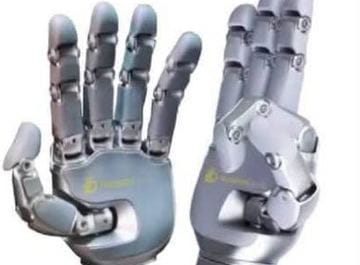
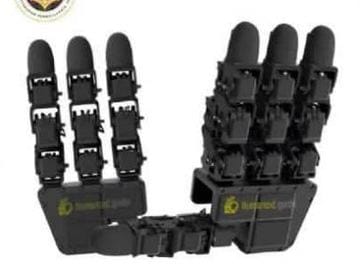
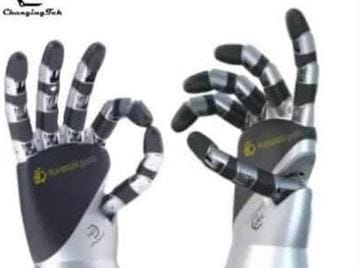
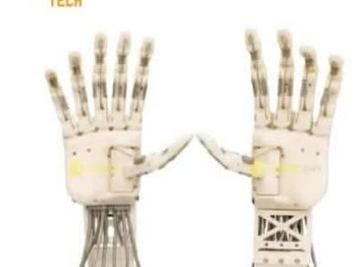
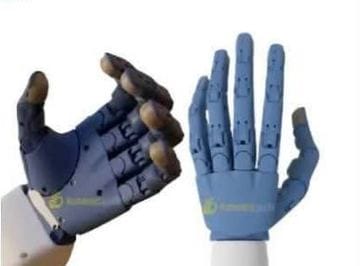
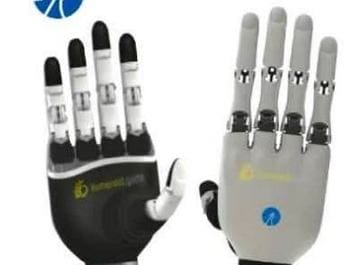
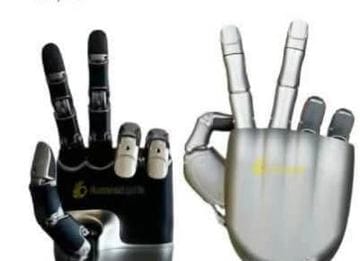
Scorecard: 加重基準による10種のロボットハンドのランキング
専門のメカトロニクス分析レポート"Mechatronic Analysis and Quantitative Ranking of Dexterous Robotic End-Effectors"を参照し、全面的に見直しを行った。実データを入力する前に9つの評価軸それぞれについて1〜5点の採点基準を固定し、その後定められた重み(合計100%)を掛け合わせることで、後付けの採点によるバイアスを排除している——サンプル群は、本記事の主要な対象から、このレポートが9つの評価軸すべてで採点を行った10機種へと変更されており、Tesla OptimusやUnitreeといったヒューマノイドロボットハンドも含まれている。
| 評価軸 | 重量 | 定義 | 実際のスコアの例(5が最高 ↔ 1が最低) |
|---|---|---|---|
| DoF | 15% | 実際に動作する機械的自由度(アクティブDoF)の数を測定する。 | 5 = Tesla Optimus (22), Phoenix (21), Clone Hand (24–27) · 2 = Ability Hand, Inspire RH56E2 (6) |
| 把持力 / Payload | 15% | 把持力とpayloadを、ハンド自体の重量と比較したもの | 5 = Phoenix(ペイロード25 kg)・2 = Shadow DEX-EE(指先力はわずか8–18 Nのみ) |
| 触覚 / 力フィードバック | 15% | 触覚センサーの密度、解像度、統合 | 5 = Phoenix, Shadow DEX-EE, Unitree Dex5-1P(高密度アレイ/カメラ搭載)・1 = Schunk SVH(アレイなし) |
| 精度/再現性 | 10% | 関節の角度分解能と位置再現性 | 5 = Shadow DEX-EE・1 = Clone Hand(McKibben筋肉はヒステリシスが大きく、関節角度の精密な制御が困難) |
| 素材/組み立て品質 | 10% | 構造強度と先端複合材料 | 5 = Tesla Optimus, Phoenix, Shadow DEX-EE, Ability Hand・2 = Clone Hand(初期段階の試作機) |
| 耐久性 / デューティサイクル | 10% | 繰り返しの衝撃に対する耐性と耐用年数 | 5 = Tesla Optimus, Shadow DEX-EE(ハンマーの打撃に耐えられる), Ability Hand(30フィートの高さから落下しても破損しない) · 2 = Clone Hand(液体漏れのリスクあり) |
| Control/SDK/ROS | 10% | 通信プロトコル、制御ループ周波数、ソフトウェア対応 | 5 = Tesla Optimus(AI5チップ), Shadow DEX-EE(EtherCAT 10 kHz), Schunk SVH(ROS1/2フルサポート)・2 = Clone Hand(Raspberry Pi 4B + 専用ソフトウェア) |
| 価格/コストパフォーマンス | 10% | 実際の販売価格または材料コストと、得られる性能とのバランス | 5 = Clone Hand(材料コスト ~฿95,000)・1 = Shadow DEX-EE(約฿4,056,000) |
| メンテナンス/交換部品 | 5% | 部品交換や自己メンテナンスの容易さ | 5 = Shadow DEX-EE, Unitree Dex5-1P(数本のネジで指を交換可能)・1 = Clone Hand(外部油圧タンクと給水バルブのメンテナンスが必要) |
| # | モデル | DoF (15%) | 把持力(15%) | 触覚(15%) | 精度(10%) | 素材(10%) | 耐久性(10%) | 制御(10%) | 価格(10%) | メンテナンス(5%) | 総合スコア |
|---|---|---|---|---|---|---|---|---|---|---|---|
| 1 | Tesla Optimus Hand (Gen 3) | 5 | 4 | 4 | 4 | 5 | 5 | 5 | 4 | 4 | 4.45 |
| 2 | Sanctuary AI Phoenix | 5 | 5 | 5 | 4 | 5 | 4 | 4 | 2 | 2 | 4.25 |
| 3 | Wonik Allegro Hand V5 Sense | 4 | 4 | 4 | 4 | 4 | 3 | 4 | 4 | 4 | 3.90 |
| 4 | Shadow Robot DEX-EE | 3 | 2 | 5 | 5 | 5 | 5 | 5 | 1 | 5 | 3.85 |
| 5 | Unitree Dex5-1P | 4 | 3 | 5 | 4 | 3 | 3 | 5 | 3 | 5 | 3.85 |
| 6 | Psyonic Ability Hand | 2 | 4 | 4 | 3 | 5 | 5 | 4 | 4 | 5 | 3.85 |
| 7 | Beijing Inspire RH56E2 | 2 | 4 | 4 | 4 | 4 | 4 | 5 | 4 | 4 | 3.80 |
| 8 | qb SoftHand Research | 4 | 4 | 2 | 2 | 3 | 5 | 4 | 4 | 4 | 3.50 |
| 9 | Clone Robotics Clone Hand | 5 | 4 | 3 | 1 | 2 | 2 | 2 | 5 | 1 | 3.05 |
| 10 | Schunk SVH | 2 | 3 | 1 | 3 | 4 | 4 | 5 | 3 | 3 | 2.95 |
Tesla Optimus Hand (Gen 3) — 4.45 · 総合チャンピオン
全25個のモーターを指に内蔵せず前腕に移設したことでトップスコアを獲得。指の慣性を減らし、モーターを衝撃から保護する。これによりDoFは手あたり22点に増加し、すべての指先に圧力センサーを搭載する。前世代よりも約5倍高速にニューラルネットワークを実行できるTesla AI5処理チップで駆動し、すでにFremont工場での実生産に入っている。主な弱点は、Optimusロボット全体と一体化しており、他社製アームのためのエンドエフェクタとして単体では販売されていない点である。
Sanctuary AI Phoenix — 4.25 · 予想以上に耐久性のある油圧システム
極小のハイドロリックバルブで21自由度を駆動し、25kgの重量を持ち上げられる一方、壊れやすい物体を掴めるほどの繊細さも備える。指先1本あたり7点のmicro-barometer式タッチセンサーアレイは0.5mNまで検知でき、そのデータをCarbon AI制御システムに送ることでわずか0.5ミリ秒での応答を実現し、ハイドロリックバルブは漏れなく20億回以上のサイクルに耐える試験をクリアしている。弱点は、Sanctuary AIがハードウェア一式の販売からソフトウェアとハンド技術の販売へとビジネスモデルを転換したため、一般向けの製品として単体では販売されておらず、企業パートナーや研究機関に限定されている点である。
Wonik Allegro Hand V5 Sense — 3.90 · 最もコストパフォーマンスの高い研究標準機
288.35:1および576.7:1の高減速比ギアを介して、coreless DCモーターで16自由度を駆動する。15kgの負荷に耐えながら、重量はわずか1.24kg。指先ごとの16チャンネルcapacitive触覚アレイは、0.1 kPaの精度で温度補償を行う。CANバス経由で制御され、最大333Hzで動作する。価格帯は฿372,000〜฿1,183,000で、コストパフォーマンスに優れ、ROS/CANのユーザーコミュニティが長年にわたり蓄積されている。弱点は、強化学習のように制御ポリシーがまだ安定しない用途では、剛性の高いギア構造が衝撃に対して脆弱な点であり、ソフトウェアで衝突制限を設定するか、激しい衝撃後にギアを交換する必要が生じる場合がある。
Shadow Robot DEX-EE — 3.85 · 最も精密で耐久性が高いが、最も高価
Google DeepMindと共同開発され、N+1腱構造の中でMaxon DCX16モーター15基により駆動する。3本指で12自由度を制御し、センサー密度は指あたり155チャンネルに達する。シリコン皮膚上のマーカーポイントを追跡するステレオカメラを統合しており、フォース制御ループは10 kHz、ポジションループは1 kHzでEtherCATを通じて動作する。実際にハンマーで叩いても耐えられ、指先カバーはねじ6本だけで交換可能である。弱点は価格が約฿4,056,000であることで、資金力のあるラボに限定されてしまう点と、指先の力がわずか8〜18Nしかなく、一般的な人間レベルの組立作業には適さない点である。
Unitree Dex5-1P — 3.85 · 速度と解像度のバランス
Unitree H1/H1-2ヒューマノイドロボット向けに設計されており、20自由度(アクティブ16、パッシブ4)を持つ。コアレスホローカップモーターと自社開発のコンプライアント・コンポジット関節により駆動する。指は側方に±22度まで開くことができる。圧力センサーは94点が手のひらと指先全体の12モジュールに分散配置されている。USB 2.0を通じて1,000 Hzで通信し、指先精度は±1 mmに達する。弱みは人間の手と比べてサイズがやや大きく重量もあることである。単体価格(ロボット本体とは別)は฿845,000〜฿980,000で、すでにUnitreeのプラットフォームを使用していないラボにとっては高額である。
Psyonic Ability Hand — 3.85 · 手頃な価格で最も耐衝撃性に優れる
重量はわずか490g。6基のブラシレスDCモーターで5本の指をそれぞれ独立して制御する。指を閉じる速度は非常に速い。カーボンファイバー製フレームとシリコン製の指は衝撃に強く、30フィートからの落下やハンマーで叩かれても壊れずに耐えられる。指先全体に分散配置された30点の触覚センサーが、分散型のArm Cortex-Mチップに接続されており、"タッチリフレックス"を発動して1ミリ秒未満で動作を停止させることができる。把持力は66N、推奨持ち上げ重量は最大22.7 kgまで。小売価格は฿524,000で、上位クラスの中では最も安価である。弱みは自由度が6しかないことで、複数の独立した関節を同時に協調させる必要がある手の中での操作作業には制限がある。
Beijing Inspire RH56E2 — 3.80 · 低価格でペイロードが高い
12関節上に6自由度を持ち、重量790gの頑丈な金属フレーム内でリニアアクチュエータにより駆動する。親指の力は30N、他の指の力は28N、静荷重は最大30kgまで対応する。触覚センサーは指先あたり5〜17点、精度は5%である。CAN/RS485/ModbusTCPを通じて1 kHzで通信し、位置決め再現精度は±0.20 mmまで達する。価格はわずか฿335,000。強みは低価格と高いペイロードで、両手による組立作業に適している。弱みは自由度が低く関節フレームが硬いことで、あらかじめコンプライアンス制御ループを設定していない場合、非構造的な衝突に対して脆弱である。
qb SoftHand Research — 3.50 · シングルモーターで耐衝撃性抜群
最大19カ所の柔軟な関節を備えているが、駆動するのはたった1つのモーターのみで、腱を引くことで5本の指すべてを同時に曲げる。複雑な制御アルゴリズムを使わずに物体の形状へ自動的に適応する。重量0.77 kg、負荷容量1.1 kg、最大把持力62N。複雑な触覚アレイの代わりに電流検知を用いており、ROS、MATLAB、C++に対応する。強みは機械的な耐久性で、柔軟な関節が衝撃を吸収するためほとんど壊れない。弱みは指を個別に独立して動かせないことで、指を別々に制御する必要があるつまみ動作よりも、単純な把持作業に適している。
Clone Robotics Clone Hand — 3.05 · DoFは最大だが最もメンテナンスが難しい
カーボンファイバー製の骨格、人工腱、合成組織によって人間の手を模倣している。McKibben型ハイドロリック筋肉(HAM)36~37本を水で駆動するアクチュエータとして用い、24~27自由度を実現する。外部のハイドロリックパックには500Wのモーターと水ポンプを搭載し、10barで400リットル/時の流体を送り出す。筋肉は最速15ミリ秒で収縮し、水自体が冷却の役割を果たすため65万回以上のサイクルに耐える。材料コストは約฿95,000と低い。弱点はMcKibben筋肉のヒステリシスが非常に大きく関節角度を正確に制御しにくいこと、そして外部ハイドロリックパックの水バルブのメンテナンスが必要で漏水のリスクがあり、専用の制御ソフトウェアが必要になるため、表の中で最も保守負荷が高い点である。
Schunk SVH — 2.95 · 制御は洗練されているが触覚センサーなし
一般的な成人男性の手と1:1の比率を持つ5指ハンドで、9セットのサーボ電動リンケージにより連結された20カ所の関節を制御する。制御回路とパワーエレクトロニクスをすべて手首内に統合し、24V DCで動作する。把持力は20〜140N、負荷は4 kgまで対応する。CAN、RS485、USBに対応し、ROS1/ROS2用ドライバーも完全に用意されている。強みは手首内にコンパクトに収めた電子回路で、協働ロボット(cobot)用途での信頼性がすでに実証されている点である。弱みは駆動軸が9軸しかなく、指の側方への広がりや手の中での精密な操作に対応していないことで、タクタイルアレイも一切搭載していない。価格は฿1,014,000〜฿1,690,000と、得られる巧緻性のレベルに対してかなり高めである。
総括:数字からトレンドを読む
機械的コンプライアンスがRLにおける繰り返しの衝突への答えである
強化学習のトレーニングには、数千時間に及ぶ非構造化探索が必要であり、まだ安定しない制御ポリシーによって激しい衝突が頻繁に発生する。剛性の高い電気機械式ハンドは、衝撃力を直接ギアに伝えてしまい、早期に故障する。解決策は2つある。DEX-EEのような10kHzの高周波アクティブコンプライアンス制御ループか、Phoenixのような、圧縮流体自体が衝撃エネルギーを吸収する油圧システムである。
ハイドロリックはエネルギー密度をメンテナンス負荷と引き換えにする
Sanctuary AIのような油圧システムはエネルギー密度と衝撃吸収性に優れているが、シールやポンプ、バルブを継続的にメンテナンスする必要がある。一方、電気機械式/腱駆動式のハンドはメンテナンスが容易だが、ゼロ関節トルクを模倣してハードウェアを損傷から守るために、複雑な関節制御アルゴリズムが必要となる。
分散処理が通信バスのボトルネックを解消
CAN/EtherCATのような集中型アーキテクチャでは、データを中央のホストに送って計算し、コマンドを送り返す必要があり、物体が手から滑り落ちるといった突発的な事象への応答を制限する遅延を生む。Ability Handはこの問題を、手全体に分散させた12個のArm Cortex-Mマイクロプロセッサで解決している——指レベルの触覚データをその場で処理することで、中央ホストが接触を認識するよりも速く、1ミリ秒未満で"タッチリフレックス"を実現している。
触覚は数値から画像へと移行しつつある
点接触式の圧力センサーは力ベクトルを直接的に得られるが、壊れやすく配線も複雑になる。DEX-EEなどに搭載されているカメラ式タッチセンサーは、印刷パターンを施したシリコン表面の変形を追跡することで、接触を映像データに変換する。これにより、視覚系のAIモデルが接触をdeformation field(変形場)として処理できるようになり、シミュレーションから実世界へのポリシー転移(sim-to-real)が容易になる。
戦略的まとめと今後の方向性
人間用義手と産業用ロボットの分野は、かつて別々の道を歩んできた——義手側は軽量性、美観、耐久性を重視し、産業側はペイロード、精度、制御帯域幅を重視してきた。汎用ヒューマノイドロボットの登場により、この二つの概念は融合を迫られている。ハンドは腕に負担をかけないほど軽く、人間環境で継続的に稼働できるほど頑丈で、複雑なリアルタイム作業に対応できるほど繊細でなければならない。
実際の四肢切断者と90以上のロボット研究機関で使用されているAbility Handは、価値あるデータループの好例である — 遠隔操作と実際の義肢使用のデータがシミュレーション環境にフィードバックされ、機械学習ポリシーの訓練に用いられ、その後自律型ヒューマノイドロボットに実装されることで、非構造化環境での作業能力の向上を加速させている。
急成長する中国の製造業が価格を押し下げている。従来、研究用ロボットハンドは฿1,014,000〜฿2,028,000であり、研究は一部のトップクラスの研究室に限られていた。฿71,000〜฿355,000という選択肢の登場により、アクセスはより広がりつつある。高DoF、柔軟性、高密度センサーを備えたエンドエフェクタが一般的に入手可能になるにつれ、ロボットによる把持のボトルネックは、ハードウェアの制約から、これら複雑なシステムを実世界で統合しなければならない知能制御ソフトウェアへと移行するだろう。
参考文献
この記事の内容(セクション00〜13)を構成するために使用されたすべてのニュースソース、メーカーのウェブサイト、仕様書類の中から、最も公式で信頼性の高い情報源(メーカー公式サイト、主要なロボット工学メディア、研究データベース)のみを厳選し、重複のない学術的な参考文献リストとして整理した。リンクはクリック可能なリンクではなく、プレーンテキストとして表示される。


さらに詳しい情報にご関心がある方はお問い合わせください
 LINEで友達を追加するにはここをクリック