

的解剖结构 机械手灵巧的
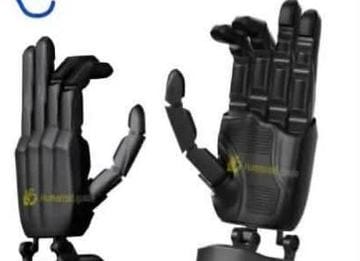
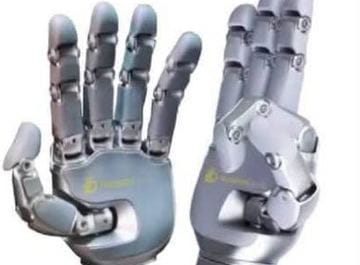
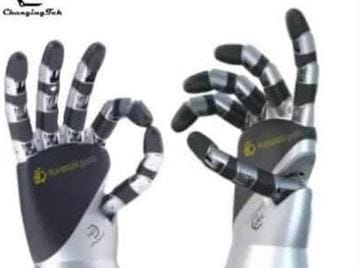
当普通的平行夹爪(parallel-jaw)末端执行器(end-effector)已无法满足 physical AI、高频强化学习以及高级远程操作的需求时,机器人"手"的工程设计便分化出 5 种相互竞争、试图解决同一难题的架构流派——如何在控制策略学习完成之前不发生损坏的情况下,模拟人手超过 20 个关节及其密集的感知系统。
- 灵巧机器人手分化为 5种架构 主要类型:液压驱动、面向强化学习的高频腱驱动、多关节机电驱动、分布式仿生驱动,以及自适应软体驱动
- 刚性齿轮电动马达在强化学习训练过程中反复承受冲击而容易损坏,这正是催生这些替代架构的原因。
- 价格可及性大幅提升,部分平台已从原本的 ฿1,014,000–฿2,028,000 降至仅 ฿71,000–฿355,000
- 低于 1 毫秒的延迟(例如 Ability Hand)源自省去向中央主机传输数据步骤的分布式处理架构
- 汇总 humanoid.guide 数据库中全部 66 款产品的对比目录,一站式纵览整体市场
市场曾经由坚固的 direct-drive(直驱)或 gear-reduced(减速齿轮式)电动马达主导,例如 Wonik Allegro Hand 和 Schunk SVH——精度高,可通过标准协议轻松控制,但刚性齿轮系统对冲击十分脆弱。在控制策略尚未训练完成的强化学习环境中,意外碰撞会反复发生,导致齿轮崩裂、关节开裂成为常态。
这种脆弱性促使该领域分化出以下 5 种架构,将在接下来逐一探讨: 流体驱动的肌肉-骨骼系统, 可柔顺的高频腱系统, 多关节机电系统, 分布式处理仿生手 以及 自适应软体手
流体驱动肌肉-骨骼系统
利用液压压力实现高能量密度与天然的机械柔顺性
Sanctuary AI — Phoenix
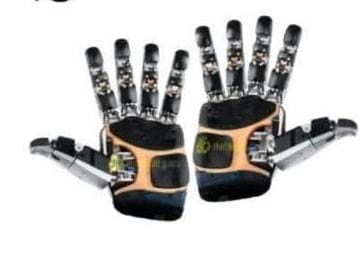
Phoenix 采用自主专利的液压传动系统来驱动20–21个自由度(DoF),而不是在每个关节上安装笨重的电动机械装置。该系统使用微型液压阀控制流体流动,从而获得出色的功率重量比和天然的柔顺性——最高可举起25千克的重量,同时仍能细腻地抓取易碎物体。
触觉方面采用微型气压计式(micro-barometer)触觉阵列,每个指尖设 7 个感知点,灵敏度高达 5 mN,将数据实时反馈给 Carbon AI 智能控制系统,实现物体的零样本(zero-shot)操控,关节响应延迟仅 0.5 ms。
面向强化学习的高频腱系统
可承受大量重复测试循环,且无需维护流体系统
Shadow Robot — DEX-EE
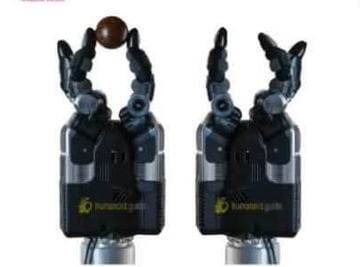
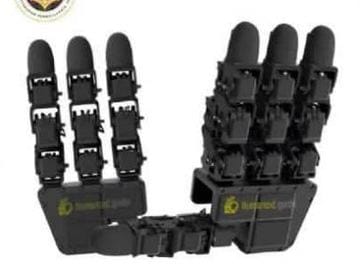
DEX-EE是一款三指机械手,体积比人手大约50%,更注重结构耐用性和模块化设计,而非模仿人手比例。提供对称(symmetric)和Chiral两种版本,后者将第三根手指下移并偏置,形成类似拇指的位置,以支持使用动作捕捉手套进行远程操控。
每根手指底部由 15 个 Maxon DCX16 电机驱动,通过肌腱以 N+1 结构连接每指 4 个关节点,从而消除背隙。传感器密度高达每指 155 通道。指尖采用双目立体摄像头,以 1280×480 @ 50 FPS 的分辨率捕捉硅胶表面 500–2,180 个标记点的运动;中间关节和根部关节则采用三轴霍尔效应传感器。
底层力控制回路在电机单元内以 10 kHz 运行,提供即时的主动柔顺性;而主机端的位置控制则通过 EtherCAT 总线以 1 kHz 运行,能稳定地与 ROS 架构对接。
多关节机电系统 —— 标准研究路线
凭借精度高、部署简便,依然是研究领域的核心方案
Wonik Robotics — Allegro Hand V5 Sense
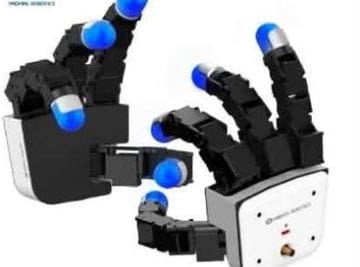
通过 288.35:1 和 576.7:1 的高减速比齿轮,由 DC 电机驱动每根手指的从属关节,实现 16 个自由度。最大承重可达 15 kg,而自身重量仅为 1,240 克。每个指尖配备 16 通道触觉传感阵列,采用基于气压的电容式检测,并具备温度补偿功能,通过 CAN 总线控制,最高频率为 500 Hz。
Schunk — SVH
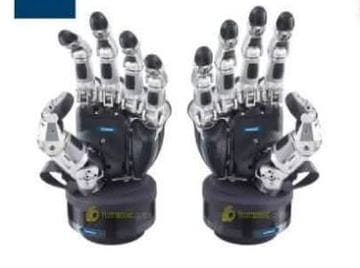
五指手,比例与普通男性手掌 1:1 相同,采用 9 组 servo-electric linkage(伺服电动连杆)驱动 20 个连动关节。亮点是将控制电路、电压调节器和功率电子元件全部集成于腕部,省去了外部控制箱,工作电压为 24V DC,全面支持 ROS/ROS2。
分布式处理仿生手
消费级假肢与高性能机器人末端执行器的交汇点
Psyonic — Ability Hand
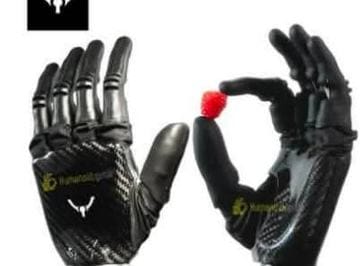
重量仅约 490 克,比普通成人手轻约 20%,碳纤维骨架搭配硅胶手指,可承受冲击而不破裂。由 6 个 brushless DC(无刷直流)电机驱动,可独立控制 5 根手指的屈伸。主要卖点是闭合手指速度低于 200 ms。
通过遍布指尖的 30 个多点触控(multi-touch)压力传感器实现触觉感知,可触发“触觉反射”,在接触脆弱物体时立即停止动作。整只手采用全分布式处理架构,配备 12 个 Arm Cortex-M 芯片,通过 BLE、I2C、UART 和 RS485 通信。
自适应软体手
舍弃主动控制回路,转而依靠机械柔顺性来适应物体形状
qb Robotics — qb SoftHand Series
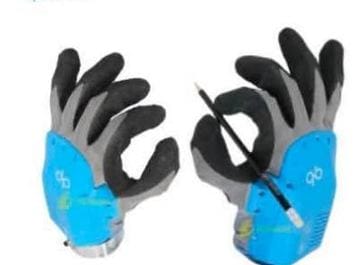
qb SoftHand Research 重0.77千克,承重1.1千克,采用RS485协议,通过单个电机同时将5根手指拉向彼此并合拢。qb SoftHand Industry 则增加了IP65防水防尘标准,重0.99千克,承重最高可达2千克,通过EtherCAT或UDP通信,适合有粉尘或危险因素的工业环境。而qb SoftHand2 Research改进了柔性关节,捏取承重可达2千克,抓握承重可达3千克。
对比表:物理结构与驱动方式
| 型号 | 手指 / 自由度 (DoF) | 驱动机构 | 重量 | 主要材质 |
|---|---|---|---|---|
| Sanctuary Phoenix | 5指 / 20–21 | 微型液压阀 | — (整机 70 kg) | 高强度聚合物 + 精密金属 |
| Shadow DEX-EE | 3 指 / 12 | N+1 腱驱动(15 个电机) | 4.1 kg | 铝/黄铜,聚氨酯 |
| Psyonic Ability Hand | 5指 / 6 | 直接电驱动(BLDC ×6) | 0.490 kg | 碳纤维 + 硅胶 |
| Allegro Hand V5 Sense | 4 指 / 16 | 减速直流电机 | 1.24 kg | 金属外壳 + 硅胶指尖 |
| Schunk SVH | 5指 / 9个驱动器(20个关节) | Servo-electric linkage | 1.3 kg | 铝 + 不锈钢 |
| qb SoftHand Research | 5指 / 1 | 单电机拉腱 | 0.77 kg | 弹性聚合物 + 软硅胶 |
对比表:传感器、通信与控制频率
| 型号 | 触觉技术 | Payload / 抓握力 | 接口 | 控制频率 |
|---|---|---|---|---|
| Sanctuary Phoenix | 微气压计,7 个单元/触点,5 mN | 25 kg | Carbon AI (integrated) | 0.5 ms |
| Shadow DEX-EE | 立体摄像头 1280×480@50FPS + 霍尔效应传感器 | ≥8 N(指尖处) | EtherCAT, USB 3.0 | 10 kHz / 1 kHz |
| Psyonic Ability Hand | 多点触控,30 个传感器 | 66 N / 50 lbs | BLE, I2C, UART, RS485 | 闭合手指 <200 ms |
| Allegro Hand V5 Sense | Capacitive 16-pt, 0–400 kPa | 15 kg | CAN bus | 333 Hz |
| Schunk SVH | 高摩擦橡胶表面(无阵列) | 4 kg / 20–140 N | CAN, USB, ROS1/2 | 集成于腕部 |
| qb SoftHand Research | 单一电机电流检测 | 1.1 kg / 62 N | RS485, USB | 1.1 s |
两种延迟控制架构
集中式架构与分布式架构之间的差异,正是物体即将从手中滑落时“响应灵敏度”的核心所在
主处理器 (1 kHz) ──────▶ 通信总线 ──────▶ 关节驱动器
                         延迟:~1–5 ms
主处理器 (1 kHz) ──────▶ 12 个分布式微控制器 (Arm Cortex-M)
                                       │
                                       ▼  局部反射回路:<1 ms
                              关节驱动器与触觉传感器
替代方案市场格局
价格更为亲民的平台,正在让抓取研究变得更易于广泛应用
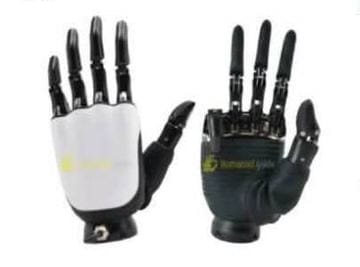
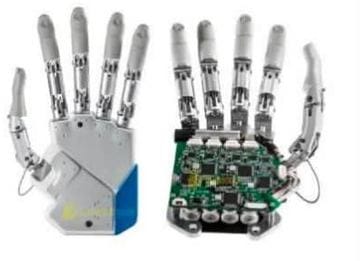
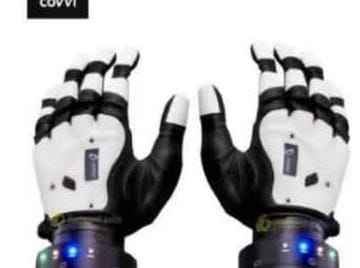
完整目录:来自同一数据库的另外 51 款型号
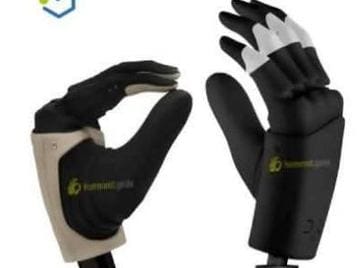
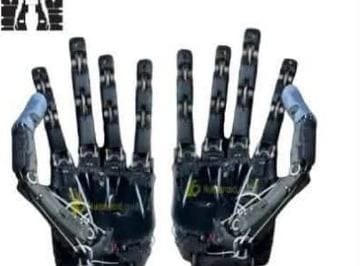
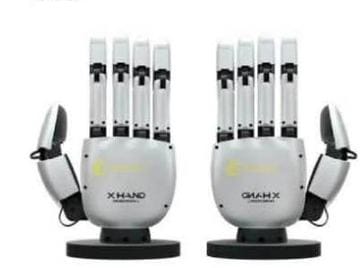
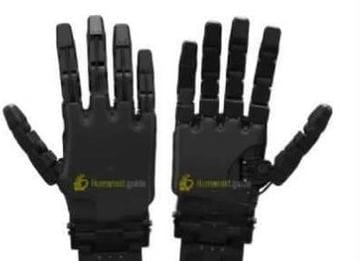
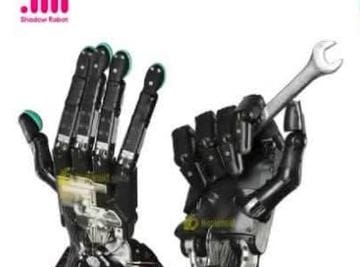
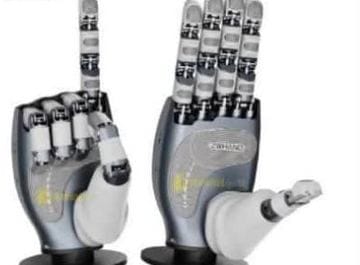
除上文深入介绍的 15 款产品外,humanoid.guide 数据库中还收录了来自全球制造商的另外 51 款机械手——按制造商名称排序,输入关键字即可即时筛选。
Scorecard:以加权标准对10款机械手进行排名
本次全面更新参考了专门的机电一体化分析报告《Mechatronic Analysis and Quantitative Ranking of Dexterous Robotic End-Effectors》,在填入实际数据前先锁定 9 个维度、每个维度 1–5 分的评分标准,再乘以设定的权重(合计 100%),以避免事后调整评分带来的偏差——样本组已从主文章调整为该报告对全部 9 个维度均给出评分的 10 款产品,其中也包括 Tesla Optimus、Unitree 等人形机器人的机械手。
| 维度 | 重量 | 定义 | 实际评分示例(5 分最高 ↔ 1 分最低) |
|---|---|---|---|
| 自由度 | 15% | 衡量实际可动的机械自由度(active DoF)数量 | 5 = Tesla Optimus (22), Phoenix (21), Clone Hand (24–27) · 2 = Ability Hand, Inspire RH56E2 (6) |
| 抓握力 / Payload | 15% | 抓握力和 payload 相对于手部自身重量的比较 | 5 = Phoenix(payload 25 kg)· 2 = Shadow DEX-EE(指尖力仅 8–18 N) |
| 触觉 / 力反馈 | 15% | 触觉传感器的密度、分辨率与集成方式 | 5 = Phoenix, Shadow DEX-EE, Unitree Dex5-1P(密集阵列/摄像头)· 1 = Schunk SVH(无阵列) |
| 精度/可重复性 | 10% | 关节角度分辨率与位置重复精度 | 5 = Shadow DEX-EE · 1 = Clone Hand(McKibben 气动肌肉迟滞较高,关节角度难以精确控制) |
| 材质/装配质量 | 10% | 结构强度与先进复合材料 | 5 = Tesla Optimus, Phoenix, Shadow DEX-EE, Ability Hand · 2 = Clone Hand(早期阶段原型) |
| 耐用性/占空比 | 10% | 抗反复冲击能力与使用寿命 | 5 = Tesla Optimus、Shadow DEX-EE(可承受锤击)、Ability Hand(从30英尺高处跌落不损坏) · 2 = Clone Hand(存在液体泄漏风险) |
| Control/SDK/ROS | 10% | 通信协议、控制回路频率及软件支持 | 5 = Tesla Optimus(AI5 芯片), Shadow DEX-EE(EtherCAT 10 kHz), Schunk SVH(完整支持 ROS1/2)· 2 = Clone Hand(Raspberry Pi 4B + 专用软件) |
| 价格/性价比 | 10% | 实际售价或材料成本相对于所获性能的比较 | 5 = Clone Hand(材料成本 ~฿95,000)· 1 = Shadow DEX-EE(约 ฿4,056,000) |
| 维护/备件 | 5% | 易于自行拆卸更换零件和维护保养 | 5 = Shadow DEX-EE, Unitree Dex5-1P(仅需拧几颗螺丝即可更换手指)· 1 = Clone Hand(需维护外部液压包和水阀) |
| # | 型号 | 自由度 (15%) | 抓握力(15%) | 触觉 (15%) | 精度(10%) | 材质 (10%) | 耐用性 (10%) | 控制 (10%) | 价格 (10%) | 维护保养 (5%) | 总分 |
|---|---|---|---|---|---|---|---|---|---|---|---|
| 1 | Tesla Optimus Hand (Gen 3) | 5 | 4 | 4 | 4 | 5 | 5 | 5 | 4 | 4 | 4.45 |
| 2 | Sanctuary AI Phoenix | 5 | 5 | 5 | 4 | 5 | 4 | 4 | 2 | 2 | 4.25 |
| 3 | Wonik Allegro Hand V5 Sense | 4 | 4 | 4 | 4 | 4 | 3 | 4 | 4 | 4 | 3.90 |
| 4 | Shadow Robot DEX-EE | 3 | 2 | 5 | 5 | 5 | 5 | 5 | 1 | 5 | 3.85 |
| 5 | Unitree Dex5-1P | 4 | 3 | 5 | 4 | 3 | 3 | 5 | 3 | 5 | 3.85 |
| 6 | Psyonic Ability Hand | 2 | 4 | 4 | 3 | 5 | 5 | 4 | 4 | 5 | 3.85 |
| 7 | Beijing Inspire RH56E2 | 2 | 4 | 4 | 4 | 4 | 4 | 5 | 4 | 4 | 3.80 |
| 8 | qb SoftHand Research | 4 | 4 | 2 | 2 | 3 | 5 | 4 | 4 | 4 | 3.50 |
| 9 | Clone Robotics Clone Hand | 5 | 4 | 3 | 1 | 2 | 2 | 2 | 5 | 1 | 3.05 |
| 10 | Schunk SVH | 2 | 3 | 1 | 3 | 4 | 4 | 5 | 3 | 3 | 2.95 |
Tesla Optimus Hand (Gen 3) — 4.45 · 综合冠军
领先得分的原因在于将全部 25 个电机移至前臂,而非内置于手指中,从而降低手指惯性并保护电机免受冲击。这使每只手的自由度提升至 22 个,且每个指尖均配备压力传感器。其搭载 Tesla AI5 处理芯片,运行神经网络的速度约为上一代的 5 倍,并已在 Fremont 工厂正式投入量产。主要弱点在于其仍与整套 Optimus 机器人绑定,并未作为独立末端执行器出售,供其他制造商的机械臂使用。
Sanctuary AI Phoenix — 4.25 · 液压系统耐用度超出预期
采用微型液压阀驱动 21 个自由度,可举起 25 公斤重物,且灵敏度足以抓取易碎物体。每个指尖配备 7 个触点的 micro-barometer(微气压计)触觉阵列,灵敏度高达 0.5 mN,将数据实时输入 Carbon AI 控制系统,响应时间仅需 0.5 毫秒,液压阀经测试可耐受超过 20 亿次循环而不渗漏。缺点是 Sanctuary AI 已将商业模式转向出售软件与手部技术,而非整机硬件销售,因此不再作为通用产品单独出售,仅面向企业合作伙伴和研究中心开放。
Wonik Allegro Hand V5 Sense — 3.90 · 性价比最高的研究标准配置
通过 288.35:1 和 576.7:1 的高减速比齿轮,由无芯(coreless)DC 电机驱动,实现 16 个自由度,可承重 15 kg,而自身重量仅为 1.24 kg。每个指尖配备 16 通道电容式触觉传感阵列,温度补偿精度可达 0.1 kPa,通过 CAN 总线控制,最高频率为 333 Hz。价格区间为 ฿372,000–฿1,183,000,性价比高,且拥有长期积累的 ROS/CAN 用户群体。其弱点在于刚性齿轮结构在控制策略尚不稳定的强化学习任务中容易受冲击力损伤,可能需要在软件中设置碰撞限制,或在发生剧烈冲击后更换齿轮。
Shadow Robot DEX-EE — 3.85 · 最精准耐用,但也最昂贵
与 Google DeepMind 联合开发,采用 15 个 Maxon DCX16 电机、以 N+1 腱驱动结构驱动 3 根手指上的 12 个自由度。传感器密度高达 155 通道/指,并结合立体相机追踪硅胶表面上的标记点。力控制回路运行于 10 kHz,位置回路通过 EtherCAT 以 1 kHz 运行,实测可承受锤击而不损坏,且仅需 6 颗螺丝即可更换指尖外壳。缺点是价格约为 ฿4,056,000,仅适合资金充裕的实验室,且指尖力仅 8–18 N,不适合一般人类水平的零件装配作业。
Unitree Dex5-1P — 3.85 · 速度与精度的平衡
专为 Unitree H1/H1-2 人形机器人设计,拥有 20 个自由度(16 个主动 + 4 个被动),由 coreless hollow-cup(空心杯无铁芯)电机和自研的力控复合材料关节驱动,手指可侧摆 ±22 度。94 个压力传感点分布于手掌和指尖的 12 个模块中,通过 USB 2.0 以 1,000 Hz 通信,指尖精度可达 ±1 mm。缺点是相比人手体积偏大、重量偏重;独立购买(不搭配机器人本体)的价格为 ฿845,000–฿980,000,对尚未使用 Unitree 平台的实验室而言价格偏高。
Psyonic Ability Hand — 3.85 · 价格亲民却最耐冲击
重量仅 490 克,采用 6 个 brushless DC 电机独立控制 5 根手指,闭合手指速度极快。碳纤维骨架与硅胶手指可承受冲击,甚至能从 30 英尺高处跌落或遭锤击后仍完好无损。30 个触觉传感点分布于各指尖,并连接分布式 Arm Cortex-M 芯片,可触发“触觉反射”,在低于 1 毫秒的时间内停止动作。抓握力 66 N,建议提举重量可达 22.7 kg,零售价 ฿524,000,是表格顶部价位段中最便宜的产品。缺点是仅有 6 个自由度,限制了需要同时协调多个自由关节的手内抓取作业。
Beijing Inspire RH56E2 — 3.80 · 价格低廉,负载能力高
拥有 12 个关节上的 6 个自由度,采用金属结构中的线性执行器驱动,重 790 克。拇指力为 30 N,其余手指力为 28 N,静态承重可达 30 kg,触觉传感器 5–17 点/指尖,精度 5%,通过 CAN/RS485/ModbusTCP 以 1 kHz 通信,重复定位精度可达 ±0.20 mm,售价仅 ฿335,000。优点是价格低廉、payload 高,适合双手装配作业;缺点是自由度(DoF)较低、关节结构刚性大,若未预先设置柔顺控制回路,则对无结构碰撞较为脆弱。
qb SoftHand Research — 3.50 · 单电机,最耐冲击
拥有多达 19 个柔性关节,但仅由单个电机通过拉动肌腱使 5 根手指同时弯曲收拢,无需复杂控制算法即可根据物体自动适形。重 0.77 kg,可承重 1.1 kg,最大抓握力 62 N,使用电流检测取代复杂的触觉阵列,支持 ROS、MATLAB 和 C++。优点是机械耐用性强,柔性关节可吸收冲击,几乎不会损坏;缺点是无法独立驱动各手指,更适合简单抓握而非需要分别控制手指的精细抓取作业。
Clone Robotics Clone Hand — 3.05 · 自由度最高但维护最困难
以碳纤维骨骼、人工肌腱和合成组织来模拟人手,由 36–37 根 McKibben 液压人工肌肉(HAM)以水作为驱动介质,提供 24–27 个自由度。外置液压背包配备 500 瓦电机和水泵,可在 10 bar 压力下输送 400 升/小时的流体。肌肉收缩速度最快可达 15 毫秒,由于水本身具有散热作用,可承受超过 650,000 次循环。材料成本低廉,约为 ฿95,000。缺点是 McKibben 肌肉的滞后现象(hysteresis)非常严重,难以精确控制关节角度;此外,外置液压背包需要维护水阀,存在渗漏风险,还需专用控制软件,是表中维护负担最高的方案。
Schunk SVH — 2.95 · 控制精细但缺乏触觉反馈
五指手,比例与普通男性手掌 1:1 相同,采用 9 组 servo-electric linkage 驱动 20 个连动关节,将控制电路和功率电子元件全部集成于腕部,工作电压为 24V DC,抓握力 20–140 N,可承重 4 kg,支持 CAN、RS485、USB,并提供完整的 ROS1/ROS2 驱动。优点是腕部电子电路紧凑,且已在协作机器人(cobot)应用中验证了可靠性;缺点是只有 9 个驱动轴,不支持手指侧摆或手内精细抓取,完全没有 tactile array(触觉阵列),且售价 ฿1,014,000–฿1,690,000,相对于所获得的灵巧程度而言偏高。
综合分析:从数据解读趋势
机械柔顺性是应对 RL 中反复碰撞的答案
强化学习训练需要数千小时无结构探索,而尚不稳定的控制策略常常导致剧烈碰撞。刚性机电手会将冲击力直接传导至齿轮,导致其迅速损坏。解决方案有两种:一种是像 DEX-EE 那样采用 10 kHz 高频主动柔顺控制回路,另一种是像 Phoenix 那样采用液压系统,利用可压缩流体自行吸收冲击能量。
液压方案用维护负担换取能量密度
像 Sanctuary AI 这样的液压系统能提供出色的能量密度和冲击吸收能力,但需要持续维护密封件、泵和阀门;而机电/腱驱动手则更易维护,但需要复杂的关节控制算法来模拟零关节扭矩(zero joint torque),以保护硬件免受损坏。
分布式处理消除通信总线瓶颈
CAN/EtherCAT 集中式架构需要将数据发送至中央主机进行运算,再把指令传回,由此产生的延迟限制了对突发事件(例如物体从手中滑落)的响应能力。Ability Hand 通过在手部各处分布 12 个 Arm Cortex-M 微处理器解决了这一问题,在本地就地处理各指尖的触觉数据,从而实现低于 1 毫秒的“触觉反射”,其速度甚至快于中央主机察觉到接触之前。
触觉感知正从数值转向图像
点式压力传感器能直接给出力矢量,但结构脆弱且布线复杂。基于摄像头的触觉传感器(例如 DEX-EE 所采用的方案)通过追踪印有图案的硅胶表面的形变,将触觉转换为视频数据,使视觉 AI 模型能够将触觉处理为 deformation field(形变场),从而使策略从仿真环境向真实世界的迁移(sim-to-real)更容易实现。
战略总结与未来方向
人类假肢与工业机器人领域曾经是各自独立发展的——假肢领域注重轻量化、美观和耐用性,工业领域则注重 payload、精度和控制带宽。通用型人形机器人的出现,迫使这两种理念必须融合:机械手既要足够轻以免拖累手臂,又要足够坚固以在人类环境中持续工作,还要足够灵敏以应对复杂的实时任务。
Ability Hand 既应用于真实的截肢患者,也被90多家机器人研究机构采用,是宝贵数据闭环的典型案例——远程操控数据与真实假肢使用数据被反馈至仿真环境,用于训练机器学习策略,再部署到自主人形机器人上,从而加快其在非结构化环境中的作业能力提升。
快速增长的中国制造业正在压低价格。此前,研究级机器人手的售价为฿1,014,000–฿2,028,000,将研究工作局限在少数顶尖实验室中。如今,฿71,000–฿355,000 价位的替代方案正在使其获得更广泛的普及。当具备高自由度、柔顺性和密集传感器的末端执行器变得触手可及时,机器人抓取的瓶颈将从硬件限制转向需要在真实世界中协调这些复杂系统的智能控制软件。
参考资料来源
仅选取最权威、最受认可的信息来源(制造商官方网站、顶尖机器人工程媒体以及研究数据库),从用于撰写本文(第 00–13 节)的所有新闻来源、制造商网站及规格文件中,整理为不重复的学术引用列表——链接以纯文本形式呈现,并非可点击链接。


如需了解更多信息,欢迎咨询
 通过LINE添加好友,点击这里