

กายวิภาคของ มือหุ่นยนต์ที่คล่องแคล่ว
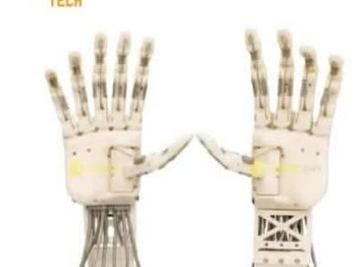
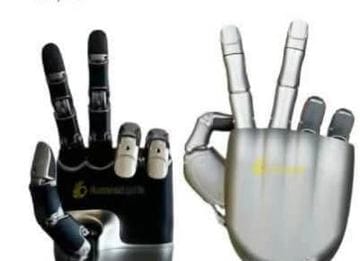
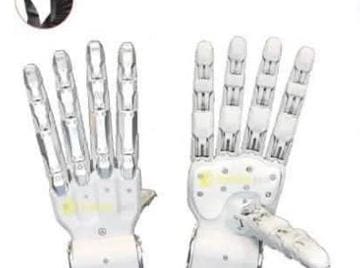
เมื่อ end-effector แบบ parallel-jaw ธรรมดาไม่พอต่อความต้องการของ physical AI, การเรียนรู้แบบเสริมกำลังความถี่สูง และการควบคุมทางไกลขั้นสูง วิศวกรรมของ "มือ" หุ่นยนต์จึงแตกออกเป็น 5 สายพันธุ์สถาปัตยกรรมที่แข่งกันแก้โจทย์เดียวกัน — จะจำลองข้อต่อกว่า 20 จุดและประสาทสัมผัสอันหนาแน่นของมือมนุษย์ได้อย่างไร โดยไม่พังก่อนที่นโยบายควบคุมจะเรียนรู้จบ
- มือหุ่นยนต์คล่องแคล่วแตกออกเป็น 5 สถาปัตยกรรม หลัก: ไฮดรอลิก, เอ็นความถี่สูงสำหรับ RL, ไฟฟ้ากลหลายข้อต่อ, ไบโอนิกกระจายศูนย์ และซอฟต์แบบปรับตัวเอง
- มอเตอร์ไฟฟ้าแบบเฟืองแข็งเปราะบางต่อแรงกระแทกซ้ำๆ ระหว่างฝึกการเรียนรู้แบบเสริมกำลัง จึงผลักดันให้เกิดสถาปัตยกรรมทางเลือกเหล่านี้
- ราคาเข้าถึงได้กว้างขึ้นมาก จากเดิม ฿1,014,000–฿2,028,000 เหลือเพียง ฿71,000–฿355,000 สำหรับบางแพลตฟอร์ม
- ความหน่วงระดับต่ำกว่า 1 มิลลิวินาที (เช่น Ability Hand) มาจากสถาปัตยกรรมประมวลผลกระจายศูนย์ที่ตัดขั้นตอนส่งข้อมูลไปโฮสต์กลาง
- รวบรวมแคตตาล็อกเปรียบเทียบทั้งหมด 66 รุ่นจากฐานข้อมูล humanoid.guide เพื่อดูภาพรวมตลาดทั้งหมดในที่เดียว
ตลาดเคยถูกครองโดยมอเตอร์ไฟฟ้าแบบ direct-drive หรือ gear-reduced ที่แข็งแรง เช่น Wonik Allegro Hand และ Schunk SVH — แม่นยำ ควบคุมง่ายผ่านโปรโตคอลมาตรฐาน แต่ระบบเฟืองที่แข็งกระด้างกลับเปราะบางต่อแรงกระแทก ในสภาพแวดล้อมการเรียนรู้แบบเสริมกำลังที่นโยบายควบคุมยังไม่ผ่านการฝึก การชนที่ไม่คาดคิดเกิดขึ้นซ้ำๆ จนเฟืองบิ่นและข้อต่อร้าวเป็นเรื่องปกติ
ความเปราะบางนี้ผลักให้วงการแตกออกเป็น 5 สถาปัตยกรรมที่จะสำรวจต่อไป: ระบบกล้ามเนื้อ-กระดูกขับเคลื่อนด้วยของไหล, ระบบเอ็นความถี่สูงที่ยืดหยุ่นได้, ระบบไฟฟ้ากลข้อต่อหลายจุด, มือไบโอนิกแบบประมวลผลกระจายศูนย์ และ มือแบบซอฟต์ปรับตัวได้เอง
ระบบของไหลขับเคลื่อนกล้ามเนื้อ-กระดูก
ใช้แรงดันไฮดรอลิกเพื่อความหนาแน่นพลังงานสูงและความยืดหยุ่นเชิงกลโดยธรรมชาติ
Sanctuary AI — Phoenix
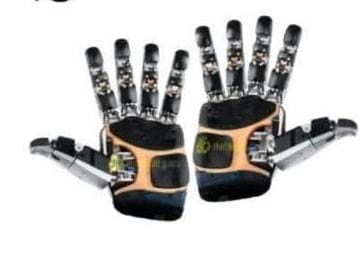
Phoenix ใช้ระบบส่งกำลังไฮดรอลิกที่จดสิทธิบัตรเองในการขับเคลื่อน 20–21 องศาอิสระ (DoF) แทนที่จะติดมอเตอร์ไฟฟ้ากลหนักไว้ในแต่ละข้อต่อ ระบบนี้ใช้วาล์วไฮดรอลิกขนาดจิ๋วควบคุมการไหลของของไหล ทำให้ได้อัตราส่วนพลังงานต่อน้ำหนักที่โดดเด่นและความยืดหยุ่นตามธรรมชาติ — สามารถยกน้ำหนักได้ถึง 25 กก. ในขณะที่ยังคงหยิบจับวัตถุเปราะบางได้อย่างละเอียดอ่อน
ด้านการรับสัมผัส ใช้อาร์เรย์ tactile แบบ micro-barometer 7 จุดรับรู้ต่อปลายนิ้ว ความไวถึง 5 mN ป้อนข้อมูลแบบเรียลไทม์ให้ระบบควบคุมทางปัญญา Carbon AI ทำการจัดการวัตถุในมือแบบ zero-shot ด้วยความหน่วงการตอบสนองข้อต่อเพียง 0.5 ms
ระบบเอ็นความถี่สูงสำหรับการเรียนรู้แบบเสริมกำลัง
ทนต่อรอบการทดลองซ้ำจำนวนมากโดยไม่ต้องดูแลรักษาระบบของไหล
Shadow Robot — DEX-EE
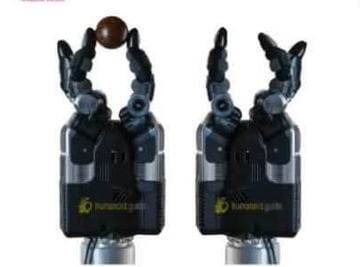
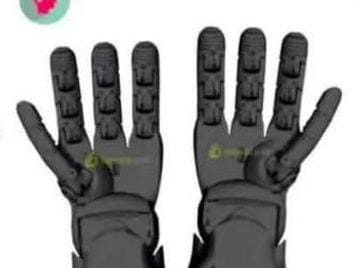
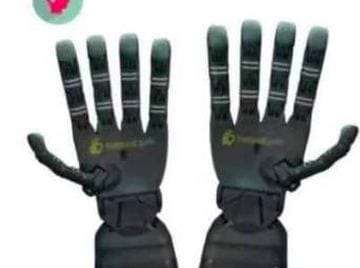
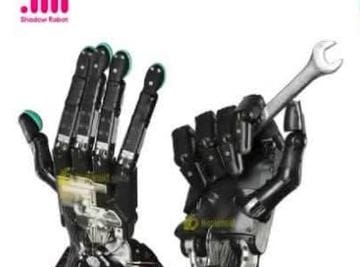
DEX-EE เป็นมือ 3 นิ้วที่ใหญ่กว่ามือมนุษย์ราว 50% เน้นความทนทานเชิงโครงสร้างและโมดูลาร์มากกว่าการเลียนแบบสัดส่วนมนุษย์ มีให้เลือกทั้งแบบสมมาตร (symmetric) และแบบ Chiral ที่ขยับนิ้วที่สามลงและเยื้องข้าง สร้างตำแหน่งคล้ายนิ้วหัวแม่มือเพื่อรองรับการควบคุมทางไกลด้วยถุงมือ motion capture
ขับเคลื่อนด้วยมอเตอร์ Maxon DCX16 จำนวน 15 ตัวที่ฐานแต่ละนิ้ว เชื่อมกับข้อต่อ 4 จุด/นิ้วผ่านเอ็นในโครงสร้างแบบ N+1 ที่ขจัด backlash ได้ เซนเซอร์หนาแน่นถึง 155 ช่องสัญญาณต่อนิ้ว ปลายนิ้วใช้กล้องคู่สเตอริโอจับความเคลื่อนไหวของจุดมาร์กเกอร์ 500–2,180 จุดบนผิวซิลิโคน ที่ความละเอียด 1280×480 @ 50 FPS ส่วนข้อกลางและข้อโคนใช้เซนเซอร์ Hall effect 3 แกน
ลูปควบคุมแรงระดับล่างทำงานที่ 10 kHz ในหน่วยมอเตอร์ ให้ความยืดหยุ่นเชิงรุกแบบทันที ขณะที่การควบคุมตำแหน่งระดับโฮสต์ทำงานที่ 1 kHz ผ่านบัส EtherCAT เข้ากับสถาปัตยกรรม ROS ได้อย่างเสถียร
ระบบไฟฟ้ากลหลายข้อต่อ — สายวิจัยมาตรฐาน
ยังคงเป็นแกนหลักของงานวิจัยด้วยความแม่นยำและการติดตั้งใช้งานง่าย
Wonik Robotics — Allegro Hand V5 Sense
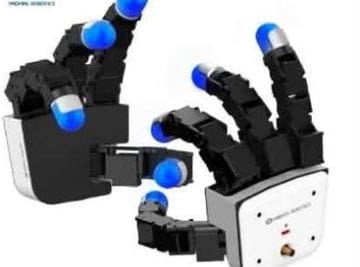
ขับเคลื่อน 16 องศาอิสระด้วยมอเตอร์ DC ผ่านเกียร์ทดรอบสูง 288.35:1 และ 576.7:1 ที่ข้อต่อรองของแต่ละนิ้ว รับน้ำหนักได้สูงสุด 15 กก. ในขณะที่หนักเพียง 1,240 กรัม อาร์เรย์สัมผัส 16 ช่องสัญญาณต่อปลายนิ้วใช้การตรวจจับแบบ capacitive ด้วยแรงดันอากาศ พร้อมชดเชยอุณหภูมิ ควบคุมผ่านบัส CAN ความถี่สูงสุด 500 Hz
Schunk — SVH
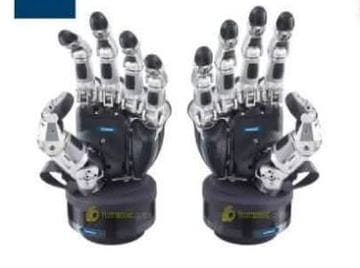
มือ 5 นิ้วสัดส่วน 1:1 กับมือผู้ชายทั่วไป ใช้ servo-electric linkage 9 ชุดควบคุมข้อต่อที่เชื่อมกัน 20 จุด จุดเด่นคือรวมวงจรควบคุม ตัวควบคุมแรงดัน และอิเล็กทรอนิกส์กำลังไว้ในข้อมือทั้งหมด ตัดกล่องควบคุมภายนอกออกไป ทำงานที่ 24V DC รองรับ ROS/ROS2 เต็มรูปแบบ
มือไบโอนิกแบบประมวลผลกระจายศูนย์
จุดบรรจบระหว่างขาเทียมระดับผู้บริโภคกับ end-effector หุ่นยนต์สมรรถนะสูง
Psyonic — Ability Hand
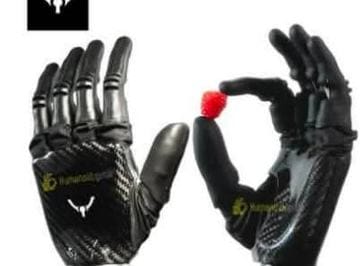
หนักเพียง ~490 กรัม เบากว่ามือผู้ใหญ่ทั่วไปราว 20% โครงคาร์บอนไฟเบอร์กับนิ้วยางซิลิโคนที่ทนแรงกระแทกโดยไม่แตกหัก ขับเคลื่อนด้วยมอเตอร์ brushless DC 6 ตัว ควบคุมงอ-เหยียดอิสระทั้ง 5 นิ้ว จุดขายหลักคือความเร็วปิดนิ้วที่ต่ำกว่า 200 ms
รับสัมผัสด้วยเซนเซอร์แรงกด multi-touch 30 จุดทั่วปลายนิ้ว สามารถสั่งการ "รีเฟล็กซ์การสัมผัส" หยุดการเคลื่อนไหวทันทีเมื่อสัมผัสวัตถุเปราะบาง สถาปัตยกรรมประมวลผลกระจายศูนย์เต็มรูปแบบด้วยชิป Arm Cortex-M 12 ตัวทั่วทั้งมือ สื่อสารผ่าน BLE, I2C, UART และ RS485
มือซอฟต์แบบปรับตัวได้เอง
ตัดวงจรควบคุมเชิงรุกทิ้ง ให้ความยืดหยุ่นเชิงกลจัดการรูปทรงวัตถุแทน
qb Robotics — qb SoftHand Series
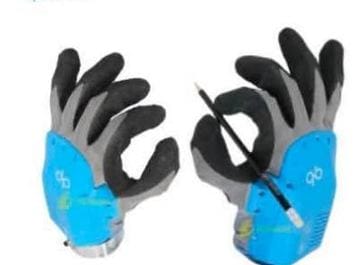
qb SoftHand Research หนัก 0.77 กก. รับน้ำหนัก 1.1 กก. ใช้โปรโตคอล RS485 สั่งมอเตอร์เดียวดึงนิ้วทั้ง 5 เข้าหากันพร้อมกัน ส่วน qb SoftHand Industry เพิ่มมาตรฐานกันน้ำกันฝุ่น IP65 น้ำหนัก 0.99 กก. รับน้ำหนักได้ถึง 2 กก. สื่อสารผ่าน EtherCAT หรือ UDP เหมาะกับสภาพแวดล้อมอุตสาหกรรมที่มีฝุ่นหรืออันตราย ขณะที่ qb SoftHand2 Research ปรับปรุงข้อต่อซอฟต์ให้รับน้ำหนักแบบหนีบได้ 2 กก. และแบบกำได้ 3 กก.
ตารางเปรียบเทียบ: โครงสร้างกายภาพและการขับเคลื่อน
| รุ่น | นิ้ว / DoF | กลไกขับเคลื่อน | น้ำหนัก | วัสดุหลัก |
|---|---|---|---|---|
| Sanctuary Phoenix | 5 นิ้ว / 20–21 | วาล์วไฮดรอลิกจิ๋ว | — (70 kg ทั้งตัว) | โพลิเมอร์แรงสูง + โลหะแม่นยำ |
| Shadow DEX-EE | 3 นิ้ว / 12 | เอ็น N+1 (15 มอเตอร์) | 4.1 kg | อะลูมิเนียม/ทองเหลือง, polyurethane |
| Psyonic Ability Hand | 5 นิ้ว / 6 | ไฟฟ้ากลตรง (BLDC ×6) | 0.490 kg | คาร์บอนไฟเบอร์ + ซิลิโคน |
| Allegro Hand V5 Sense | 4 นิ้ว / 16 | มอเตอร์ DC เกียร์ทด | 1.24 kg | เคสโลหะ + ปลายนิ้วซิลิโคน |
| Schunk SVH | 5 นิ้ว / 9 drives (20 joints) | Servo-electric linkage | 1.3 kg | อะลูมิเนียม + สแตนเลส |
| qb SoftHand Research | 5 นิ้ว / 1 | ดึงเอ็นมอเตอร์เดียว | 0.77 kg | โพลิเมอร์ยืดหยุ่น + ซิลิโคนนุ่ม |
ตารางเปรียบเทียบ: เซนเซอร์ การสื่อสาร และความถี่ควบคุม
| รุ่น | เทคโนโลยีสัมผัส | Payload / แรงจับ | อินเทอร์เฟซ | ความถี่ควบคุม |
|---|---|---|---|---|
| Sanctuary Phoenix | Micro-barometer 7 cells/pad, 5 mN | 25 kg | Carbon AI (integrated) | 0.5 ms |
| Shadow DEX-EE | กล้องสเตอริโอ 1280×480@50FPS + Hall effect | ≥8 N ที่ปลายนิ้ว | EtherCAT, USB 3.0 | 10 kHz / 1 kHz |
| Psyonic Ability Hand | Multi-touch 30 sensors | 66 N / 50 lbs | BLE, I2C, UART, RS485 | ปิดนิ้ว <200 ms |
| Allegro Hand V5 Sense | Capacitive 16-pt, 0–400 kPa | 15 kg | CAN bus | 333 Hz |
| Schunk SVH | พื้นผิวยางเสียดทานสูง (ไม่มี array) | 4 kg / 20–140 N | CAN, USB, ROS1/2 | รวมในข้อมือ |
| qb SoftHand Research | การตรวจจับกระแสมอเตอร์เดียว | 1.1 kg / 62 N | RS485, USB | 1.1 s |
สองสถาปัตยกรรมของการควบคุมความหน่วง
ความแตกต่างระหว่างสถาปัตยกรรมแบบรวมศูนย์กับกระจายศูนย์ คือหัวใจของ "ความไวในการตอบสนอง" เมื่อวัตถุกำลังหลุดจากมือ
ตัวประมวลผลหลัก (1 kHz) ──────▶ บัสสื่อสาร ──────▶ ตัวขับเคลื่อนข้อต่อ
                         ความหน่วง: ~1–5 ms
ตัวประมวลผลหลัก (1 kHz) ──────▶ ไมโครคอนโทรลเลอร์กระจายศูนย์ 12 ตัว (Arm Cortex-M)
                                       │
                                       ▼  ลูปรีเฟล็กซ์เฉพาะจุด: <1 ms
                              ตัวขับเคลื่อนข้อต่อและเซนเซอร์สัมผัส
ภูมิทัศน์ตลาดทางเลือก
แพลตฟอร์มราคาย่อมเยากว่าที่กำลังเปิดให้เข้าถึงงานวิจัยการหยิบจับได้กว้างขึ้น
แคตตาล็อกเต็ม: อีก 51 รุ่นจากฐานข้อมูลเดียวกัน
นอกจาก 15 รุ่นที่ลงลึกไปแล้วข้างต้น ฐานข้อมูล humanoid.guide ยังมีมืออีก 51 รุ่นจากผู้ผลิตทั่วโลก — เรียงตามชื่อผู้ผลิต พิมพ์ค้นหาเพื่อกรองได้ทันที
Scorecard: จัดอันดับ 10 มือหุ่นยนต์ด้วยเกณฑ์ถ่วงน้ำหนัก
ปรับปรุงใหม่ทั้งหมดโดยอ้างอิงรายงานวิเคราะห์ mechatronic เฉพาะทาง "Mechatronic Analysis and Quantitative Ranking of Dexterous Robotic End-Effectors" ล็อกเกณฑ์ 1–5 คะแนนต่อ 9 มิติไว้ก่อนกรอกข้อมูลจริง แล้วคูณด้วยน้ำหนักที่กำหนด (รวม 100%) เพื่อกันอคติจากการให้คะแนนย้อนหลัง — กลุ่มตัวอย่างเปลี่ยนจากบทความหลักไปเป็น 10 รุ่นที่รายงานฉบับนี้ให้คะแนนไว้ครบทั้ง 9 มิติ ซึ่งรวมมือหุ่นยนต์ฮิวแมนนอยด์อย่าง Tesla Optimus และ Unitree เข้ามาด้วย
| มิติ | น้ำหนัก | นิยาม | ตัวอย่างจากคะแนนจริง (5 สูงสุด ↔ 1 ต่ำสุด) |
|---|---|---|---|
| DoF | 15% | วัดจำนวนข้อต่ออิสระเชิงกล (active DoF) ที่ขยับได้จริง | 5 = Tesla Optimus (22), Phoenix (21), Clone Hand (24–27) · 2 = Ability Hand, Inspire RH56E2 (6) |
| แรงจับ / Payload | 15% | แรงจับและ payload เทียบกับน้ำหนักตัวมือเอง | 5 = Phoenix (payload 25 กก.) · 2 = Shadow DEX-EE (แรงปลายนิ้ว 8–18 N เท่านั้น) |
| สัมผัส / แรงป้อนกลับ | 15% | ความหนาแน่น ความละเอียด และการผสานเซนเซอร์สัมผัส | 5 = Phoenix, Shadow DEX-EE, Unitree Dex5-1P (array หนาแน่น/กล้อง) · 1 = Schunk SVH (ไม่มี array) |
| ความแม่นยำ/ทำซ้ำ | 10% | ความละเอียดเชิงมุมของข้อต่อและความสามารถทำซ้ำตำแหน่งเดิม | 5 = Shadow DEX-EE · 1 = Clone Hand (กล้ามเนื้อ McKibben มีฮิสเทอรีซิสสูง ควบคุมมุมข้อต่อแม่นยำได้ยาก) |
| วัสดุ/คุณภาพประกอบ | 10% | ความแข็งแรงเชิงโครงสร้างและวัสดุคอมโพสิตขั้นสูง | 5 = Tesla Optimus, Phoenix, Shadow DEX-EE, Ability Hand · 2 = Clone Hand (ต้นแบบระยะเริ่มต้น) |
| ความทนทาน/duty cycle | 10% | ความต้านทานแรงกระแทกซ้ำๆ และอายุการใช้งาน | 5 = Tesla Optimus, Shadow DEX-EE (ทนแรงค้อนทุบได้), Ability Hand (ตกจากที่สูง 30 ฟุตไม่พัง) · 2 = Clone Hand (เสี่ยงของไหลรั่วซึม) |
| Control/SDK/ROS | 10% | โปรโตคอลสื่อสาร ความถี่ลูปควบคุม และการรองรับซอฟต์แวร์ | 5 = Tesla Optimus (ชิป AI5), Shadow DEX-EE (EtherCAT 10 kHz), Schunk SVH (ROS1/2 เต็มรูปแบบ) · 2 = Clone Hand (Raspberry Pi 4B + ซอฟต์แวร์เฉพาะทาง) |
| ราคา/ความคุ้มค่า | 10% | ราคาขายจริงหรือต้นทุนวัสดุเทียบกับความสามารถที่ได้ | 5 = Clone Hand (ต้นทุนวัสดุ ~฿95,000) · 1 = Shadow DEX-EE (ประมาณ ฿4,056,000) |
| บำรุงรักษา/อะไหล่ | 5% | ความง่ายในการถอดเปลี่ยนชิ้นส่วนและซ่อมบำรุงเอง | 5 = Shadow DEX-EE, Unitree Dex5-1P (เปลี่ยนนิ้วได้ด้วยสกรูไม่กี่ตัว) · 1 = Clone Hand (ต้องดูแลกระเป๋าไฮดรอลิกภายนอกและวาล์วน้ำ) |
| # | รุ่น | DoF (15%) | แรงจับ (15%) | สัมผัส (15%) | แม่นยำ (10%) | วัสดุ (10%) | ทนทาน (10%) | ควบคุม (10%) | ราคา (10%) | ซ่อมบำรุง (5%) | คะแนนรวม |
|---|---|---|---|---|---|---|---|---|---|---|---|
| 1 | Tesla Optimus Hand (Gen 3) | 5 | 4 | 4 | 4 | 5 | 5 | 5 | 4 | 4 | 4.45 |
| 2 | Sanctuary AI Phoenix | 5 | 5 | 5 | 4 | 5 | 4 | 4 | 2 | 2 | 4.25 |
| 3 | Wonik Allegro Hand V5 Sense | 4 | 4 | 4 | 4 | 4 | 3 | 4 | 4 | 4 | 3.90 |
| 4 | Shadow Robot DEX-EE | 3 | 2 | 5 | 5 | 5 | 5 | 5 | 1 | 5 | 3.85 |
| 5 | Unitree Dex5-1P | 4 | 3 | 5 | 4 | 3 | 3 | 5 | 3 | 5 | 3.85 |
| 6 | Psyonic Ability Hand | 2 | 4 | 4 | 3 | 5 | 5 | 4 | 4 | 5 | 3.85 |
| 7 | Beijing Inspire RH56E2 | 2 | 4 | 4 | 4 | 4 | 4 | 5 | 4 | 4 | 3.80 |
| 8 | qb SoftHand Research | 4 | 4 | 2 | 2 | 3 | 5 | 4 | 4 | 4 | 3.50 |
| 9 | Clone Robotics Clone Hand | 5 | 4 | 3 | 1 | 2 | 2 | 2 | 5 | 1 | 3.05 |
| 10 | Schunk SVH | 2 | 3 | 1 | 3 | 4 | 4 | 5 | 3 | 3 | 2.95 |
Tesla Optimus Hand (Gen 3) — 4.45 · แชมป์ภาพรวม
คะแนนนำเพราะย้ายมอเตอร์ทั้งหมด 25 ตัวไปไว้ที่ปลายแขนแทนการฝังในนิ้ว ลดความเฉื่อยของนิ้วและป้องกันมอเตอร์จากแรงกระแทก ทำให้ DoF เพิ่มขึ้นเป็น 22 จุดต่อมือ พร้อมเซนเซอร์แรงกดในทุกปลายนิ้ว ขับเคลื่อนด้วยชิปประมวลผล Tesla AI5 ที่รันโครงข่ายประสาทเทียมได้เร็วกว่ารุ่นก่อนราว 5 เท่า และเข้าสู่สายการผลิตจริงแล้วที่โรงงาน Fremont จุดอ่อนหลักคือยังผูกติดกับหุ่นยนต์ Optimus ทั้งตัว ไม่ได้ขายแยกเป็น end-effector สำหรับแขนกลของผู้ผลิตรายอื่น
Sanctuary AI Phoenix — 4.25 · ไฮดรอลิกที่ทนทานเกินคาด
ใช้วาล์วไฮดรอลิกจิ๋วขับเคลื่อน 21 องศาอิสระ ยกน้ำหนักได้ 25 กก. ด้วยความละเอียดอ่อนพอจับวัตถุเปราะบางได้ อาร์เรย์สัมผัส micro-barometer 7 จุด/ปลายนิ้ว ไวถึง 0.5 mN ป้อนข้อมูลให้ระบบควบคุม Carbon AI ตอบสนองในเวลาเพียง 0.5 มิลลิวินาที และวาล์วไฮดรอลิกผ่านการทดสอบทนกว่า 2 พันล้านรอบโดยไม่รั่วซึม จุดอ่อนคือ Sanctuary AI เปลี่ยนโมเดลธุรกิจไปขายซอฟต์แวร์และเทคโนโลยีมือแทนการขายฮาร์ดแวร์ทั้งตัว จึงไม่มีจำหน่ายแยกเป็นสินค้าทั่วไป จำกัดอยู่แค่พันธมิตรองค์กรและศูนย์วิจัย
Wonik Allegro Hand V5 Sense — 3.90 · มาตรฐานงานวิจัยที่คุ้มค่าที่สุด
ขับเคลื่อน 16 องศาอิสระด้วยมอเตอร์ DC แบบ coreless ผ่านเกียร์ทดรอบสูง 288.35:1 และ 576.7:1 รับน้ำหนักได้ 15 กก. ในขณะที่หนักเพียง 1.24 กก. อาร์เรย์สัมผัส capacitive 16 ช่อง/ปลายนิ้วชดเชยอุณหภูมิได้แม่นยำถึง 0.1 kPa ควบคุมผ่านบัส CAN ความถี่สูงสุด 333 Hz ราคาช่วง ฿372,000–฿1,183,000 คุ้มค่าและมีผู้ใช้งาน ROS/CAN สั่งสมมานาน จุดอ่อนคือโครงเฟืองแข็งเปราะต่อแรงกระแทกในงานการเรียนรู้แบบเสริมกำลังที่นโยบายควบคุมยังไม่เสถียร อาจต้องตั้งขีดจำกัดการชนในซอฟต์แวร์หรือเปลี่ยนฟันเฟืองหลังเกิดแรงกระแทกรุนแรง
Shadow Robot DEX-EE — 3.85 · แม่นยำและทนทานที่สุด แต่แพงที่สุด
พัฒนาร่วมกับ Google DeepMind ขับเคลื่อนด้วยมอเตอร์ Maxon DCX16 จำนวน 15 ตัวในโครงสร้างเอ็นแบบ N+1 ควบคุม 12 องศาอิสระบน 3 นิ้ว เซนเซอร์หนาแน่นถึง 155 ช่อง/นิ้ว ผสานกล้องสเตอริโอติดตามจุดมาร์กเกอร์บนผิวซิลิโคน ลูป force control ทำงานที่ 10 kHz และ position loop 1 kHz ผ่าน EtherCAT ทนแรงค้อนทุบได้จริงและเปลี่ยนฝานิ้วได้ด้วยสกรูเพียง 6 ตัว จุดอ่อนคือราคาประมาณ ฿4,056,000 ซึ่งจำกัดอยู่แค่ห้องแล็บที่มีทุนสูง และแรงที่ปลายนิ้วเพียง 8–18 N ไม่เหมาะกับงานประกอบชิ้นส่วนระดับมนุษย์ทั่วไป
Unitree Dex5-1P — 3.85 · บาลานซ์ความเร็วกับความละเอียด
ออกแบบมาสำหรับหุ่นยนต์ฮิวแมนนอยด์ Unitree H1/H1-2 มี 20 องศาอิสระ (16 active + 4 passive) ขับเคลื่อนด้วยมอเตอร์ coreless hollow-cup และข้อต่อคอมโพสิตควบคุมแรงแบบพัฒนาเอง นิ้วส่ายด้านข้างได้ ±22 องศา เซนเซอร์แรงกด 94 จุดกระจายอยู่ 12 โมดูลทั่วฝ่ามือและปลายนิ้ว สื่อสารผ่าน USB 2.0 ที่ 1,000 Hz ให้ความแม่นยำปลายนิ้วระดับ ±1 มม. จุดอ่อนคือขนาดค่อนข้างใหญ่และน้ำหนักมากเมื่อเทียบกับมือมนุษย์ ราคายืนอิสระ (ไม่พ่วงกับหุ่นยนต์) อยู่ที่ ฿845,000–฿980,000 ซึ่งสูงสำหรับแล็บที่ไม่ได้ใช้แพลตฟอร์ม Unitree อยู่แล้ว
Psyonic Ability Hand — 3.85 · ทนแรงกระแทกที่สุดในราคาย่อมเยา
หนักเพียง 490 กรัม ใช้มอเตอร์ brushless DC 6 ตัวควบคุมนิ้วอิสระทั้ง 5 นิ้ว ปิดนิ้วได้เร็วมาก โครงคาร์บอนไฟเบอร์และนิ้วซิลิโคนทนแรงกระแทกจนรอดจากการตกจากที่สูง 30 ฟุตหรือโดนค้อนทุบ เซนเซอร์สัมผัส 30 จุดกระจายทั่วปลายนิ้วเชื่อมกับชิป Arm Cortex-M แบบกระจายศูนย์ สั่งการ "รีเฟล็กซ์การสัมผัส" หยุดเคลื่อนไหวได้ในเวลาต่ำกว่า 1 มิลลิวินาที แรงจับ 66 N ยกน้ำหนักแนะนำได้ถึง 22.7 กก. ราคาขายปลีก ฿524,000 ถูกที่สุดในกลุ่มบนของตาราง จุดอ่อนคือมีแค่ 6 องศาอิสระ จำกัดงานหยิบจับในมือที่ต้องประสานข้อต่ออิสระหลายจุดพร้อมกัน
Beijing Inspire RH56E2 — 3.80 · ราคาถูก payload สูง
มี 6 องศาอิสระบน 12 ข้อต่อ ขับเคลื่อนด้วยตัวขับเคลื่อนเชิงเส้นในโครงโลหะหนัก 790 กรัม แรงที่นิ้วหัวแม่มือ 30 N แรงนิ้วอื่น 28 N รับน้ำหนักสถิตได้ถึง 30 กก. เซนเซอร์สัมผัส 5–17 จุด/ปลายนิ้ว ความแม่นยำ 5% สื่อสารผ่าน CAN/RS485/ModbusTCP ที่ 1 kHz ทำซ้ำตำแหน่งได้ละเอียดถึง ±0.20 มม. ราคาเพียง ฿335,000 จุดแข็งคือราคาถูก payload สูง เหมาะงานประกอบสองมือ จุดอ่อนคือ DoF ต่ำและโครงข้อต่อแข็ง เปราะต่อการชนแบบไม่มีโครงสร้างหากไม่ตั้งลูปควบคุมความยืดหยุ่นไว้ก่อน
qb SoftHand Research — 3.50 · มอเตอร์เดียว ทนกระแทกสุด
มีข้อต่อยืดหยุ่นได้ถึง 19 จุด แต่ขับเคลื่อนด้วยมอเตอร์เพียงตัวเดียวดึงเอ็นให้นิ้วทั้ง 5 งอเข้าหากันพร้อมกัน ปรับรูปทรงตามวัตถุได้เองโดยไม่ต้องใช้อัลกอริทึมควบคุมซับซ้อน หนัก 0.77 กก. รับน้ำหนักได้ 1.1 กก. แรงจับสูงสุด 62 N ใช้การตรวจจับกระแสแทนอาร์เรย์สัมผัสที่ซับซ้อน รองรับ ROS, MATLAB และ C++ จุดแข็งคือความทนทานเชิงกล ข้อต่อยืดหยุ่นดูดซับแรงกระแทกได้แทบไม่มีทางพัง จุดอ่อนคือขยับนิ้วอิสระแยกกันไม่ได้ เหมาะกับงานกำจับอย่างง่ายมากกว่าการหยิบจับที่ต้องควบคุมนิ้วแยกกัน
Clone Robotics Clone Hand — 3.05 · DoF สูงสุดแต่ดูแลยากสุด
เลียนแบบมือมนุษย์ด้วยกระดูกคาร์บอนไฟเบอร์ เอ็นเทียม และเนื้อเยื่อสังเคราะห์ ขับเคลื่อนด้วยกล้ามเนื้อไฮดรอลิก McKibben (HAM) 36–37 เส้นน้ำเป็นตัวขับเคลื่อน ให้ 24–27 องศาอิสระ กระเป๋าไฮดรอลิกภายนอกมีมอเตอร์ 500 วัตต์และปั๊มน้ำ ดันของไหล 400 ลิตร/ชม. ที่ 10 บาร์ กล้ามเนื้อหดตัวเร็วถึง 15 มิลลิวินาที ทนกว่า 650,000 รอบเพราะน้ำช่วยระบายความร้อนไปในตัว ต้นทุนวัสดุต่ำเพียงราว ฿95,000 จุดอ่อนคือกล้ามเนื้อ McKibben มีฮิสเทอรีซิสสูงมาก ควบคุมมุมข้อต่อให้แม่นยำได้ยาก และกระเป๋าไฮดรอลิกภายนอกต้องดูแลวาล์วน้ำ เสี่ยงรั่วซึม ต้องใช้ซอฟต์แวร์ควบคุมเฉพาะทาง ทำให้ภาระบำรุงรักษาสูงที่สุดในตาราง
Schunk SVH — 2.95 · ควบคุมเรียบร้อยแต่ไม่มีสัมผัส
มือ 5 นิ้วสัดส่วน 1:1 กับมือผู้ชายทั่วไป ใช้ servo-electric linkage 9 ชุดควบคุมข้อต่อที่เชื่อมกัน 20 จุด รวมวงจรควบคุมและอิเล็กทรอนิกส์กำลังไว้ในข้อมือทั้งหมด ทำงานที่ 24V DC แรงจับ 20–140 N รับน้ำหนักได้ 4 กก. รองรับ CAN, RS485, USB และมีไดรเวอร์ ROS1/ROS2 เต็มรูปแบบ จุดแข็งคือวงจรอิเล็กทรอนิกส์ในข้อมือกะทัดรัดและพิสูจน์ความน่าเชื่อถือในงานหุ่นยนต์ร่วมปฏิบัติงาน (cobot) มาแล้ว จุดอ่อนคือมีแค่ 9 แกนขับเคลื่อน ไม่รองรับการส่ายนิ้วด้านข้างหรือการหยิบจับละเอียดในมือ ไม่มี tactile array เลย และราคา ฿1,014,000–฿1,690,000 ค่อนข้างสูงเมื่อเทียบกับระดับความคล่องแคล่วที่ได้
บทสังเคราะห์: อ่านแนวโน้มจากตัวเลข
ความยืดหยุ่นเชิงกลคือคำตอบของการชนซ้ำๆ ใน RL
การฝึกการเรียนรู้แบบเสริมกำลังต้องใช้ชั่วโมงการสำรวจแบบไร้โครงสร้างนับพันชั่วโมง ซึ่งนโยบายควบคุมที่ยังไม่เสถียรทำให้เกิดการชนแรงบ่อยครั้ง มือไฟฟ้ากลแบบแข็งจะส่งแรงกระแทกตรงเข้าเฟืองจนพังเร็ว ทางแก้มีสองทาง: ลูปควบคุมความยืดหยุ่นเชิงรุกความถี่สูงอย่าง 10 kHz ใน DEX-EE หรือระบบไฮดรอลิกอย่าง Phoenix ที่ของไหลอัดตัวดูดซับพลังงานกระแทกได้เอง
ไฮดรอลิกแลกความหนาแน่นพลังงานกับภาระการดูแลรักษา
ระบบไฮดรอลิกอย่าง Sanctuary AI ให้ความหนาแน่นพลังงานและการดูดซับแรงกระแทกที่ยอดเยี่ยม แต่ต้องดูแลซีล ปั๊ม และวาล์วต่อเนื่อง ขณะที่มือแบบไฟฟ้ากล/เอ็น ดูแลง่ายกว่าแต่ต้องใช้อัลกอริทึมควบคุมข้อต่อที่ซับซ้อนเพื่อเลียนแบบ zero joint torque ปกป้องฮาร์ดแวร์จากความเสียหาย
การประมวลผลกระจายศูนย์ตัดคอขวดของบัสสื่อสาร
สถาปัตยกรรมรวมศูนย์แบบ CAN/EtherCAT ต้องส่งข้อมูลไปคำนวณที่โฮสต์กลางแล้วส่งคำสั่งกลับ สร้างความหน่วงที่จำกัดการตอบสนองต่อเหตุการณ์ฉับพลัน เช่น วัตถุลื่นหลุดจากมือ Ability Hand แก้ปัญหานี้ด้วยไมโครโปรเซสเซอร์ Arm Cortex-M 12 ตัวกระจายทั่วมือ ประมวลผลข้อมูลสัมผัสระดับนิ้วในพื้นที่ ทำให้เกิด "รีเฟล็กซ์การสัมผัส" ได้ในเวลาต่ำกว่า 1 มิลลิวินาที เร็วกว่าที่โฮสต์กลางจะรับรู้การสัมผัสด้วยซ้ำ
การรับสัมผัสกำลังย้ายจากตัวเลขไปสู่ภาพ
เซนเซอร์แรงกดแบบจุดให้เวกเตอร์แรงตรงไปตรงมาแต่เปราะบางและเดินสายซับซ้อน เซนเซอร์สัมผัสแบบกล้อง เช่นใน DEX-EE แปลงการสัมผัสเป็นข้อมูลวิดีโอด้วยการติดตามการเสียรูปของผิวซิลิโคนที่พิมพ์ลายไว้ ทำให้โมเดล AI เชิงภาพประมวลผลการสัมผัสเป็น deformation field ได้ ซึ่งช่วยให้การถ่ายโอนนโยบายจาก simulation สู่โลกจริง (sim-to-real) ทำได้ง่ายขึ้น
บทสรุปเชิงกลยุทธ์และทิศทางถัดไป
สนามของขาเทียมมนุษย์กับหุ่นยนต์อุตสาหกรรมเคยพัฒนาแยกทางกัน — ฝั่งขาเทียมเน้นน้ำหนักเบา สวยงาม ทนทาน ฝั่งอุตสาหกรรมเน้น payload ความแม่นยำ และแบนด์วิดท์การควบคุม การมาถึงของหุ่นยนต์ฮิวแมนนอยด์อเนกประสงค์บังคับให้สองแนวคิดนี้ต้องหลอมรวมกัน มือต้องเบาพอไม่ถ่วงแขน แข็งแรงพอทำงานต่อเนื่องในสภาพแวดล้อมมนุษย์ และไวพอสำหรับงานเรียลไทม์ที่ซับซ้อน
Ability Hand ที่ถูกใช้ทั้งในผู้พิการแขนขาดจริงและองค์กรวิจัยหุ่นยนต์กว่า 90 แห่ง คือตัวอย่างของวงข้อมูลที่มีค่า — ข้อมูลการควบคุมทางไกลและการใช้งานขาเทียมจริงถูกป้อนกลับเข้าสภาพแวดล้อมจำลองเพื่อฝึกนโยบายการเรียนรู้ของเครื่อง แล้วนำไปใช้งานบนหุ่นยนต์ฮิวแมนนอยด์อัตโนมัติ เร่งความสามารถในการทำงานในสภาพแวดล้อมที่ไม่มีโครงสร้างได้เร็วขึ้น
การผลิตของจีนที่เติบโตเร็วกำลังกดราคาลง จากเดิมมือหุ่นยนต์ระดับวิจัยอยู่ที่ ฿1,014,000–฿2,028,000 จำกัดงานวิจัยไว้ในห้องแล็บชั้นนำไม่กี่แห่ง การมาถึงของทางเลือกราคา ฿71,000–฿355,000 กำลังทำให้เข้าถึงได้กว้างขึ้น เมื่อ end-effector ที่มี DoF สูง ยืดหยุ่น และเซนเซอร์หนาแน่นกลายเป็นของหาซื้อได้ทั่วไป คอขวดของการหยิบจับด้วยหุ่นยนต์จะเปลี่ยนจากข้อจำกัดฮาร์ดแวร์ ไปเป็นซอฟต์แวร์ควบคุมเชิงปัญญาที่ต้องประสานระบบซับซ้อนเหล่านี้ในโลกจริง
แหล่งข้อมูลอ้างอิง
คัดเฉพาะแหล่งข้อมูลที่เป็นทางการและได้รับการยอมรับมากที่สุด (เว็บไซต์ผู้ผลิตโดยตรง สื่อวิศวกรรมหุ่นยนต์ชั้นนำ และฐานข้อมูลงานวิจัย) จากแหล่งข่าว เว็บไซต์ผู้ผลิต และเอกสารสเปกทั้งหมดที่ใช้ประกอบเนื้อหาบทความนี้ (หมวด 00–13) เรียงเป็นรายการอ้างอิงเชิงวิชาการ ไม่ซ้ำกัน — ลิงก์แสดงเป็นข้อความล้วน ไม่ใช่ลิงก์ที่คลิกได้
บทความที่เกี่ยวข้อง


สนใจสอบถามข้อมูลเพิ่มเติม
 เพิ่มเพื่อนผ่าน LINE คลิกที่นี่