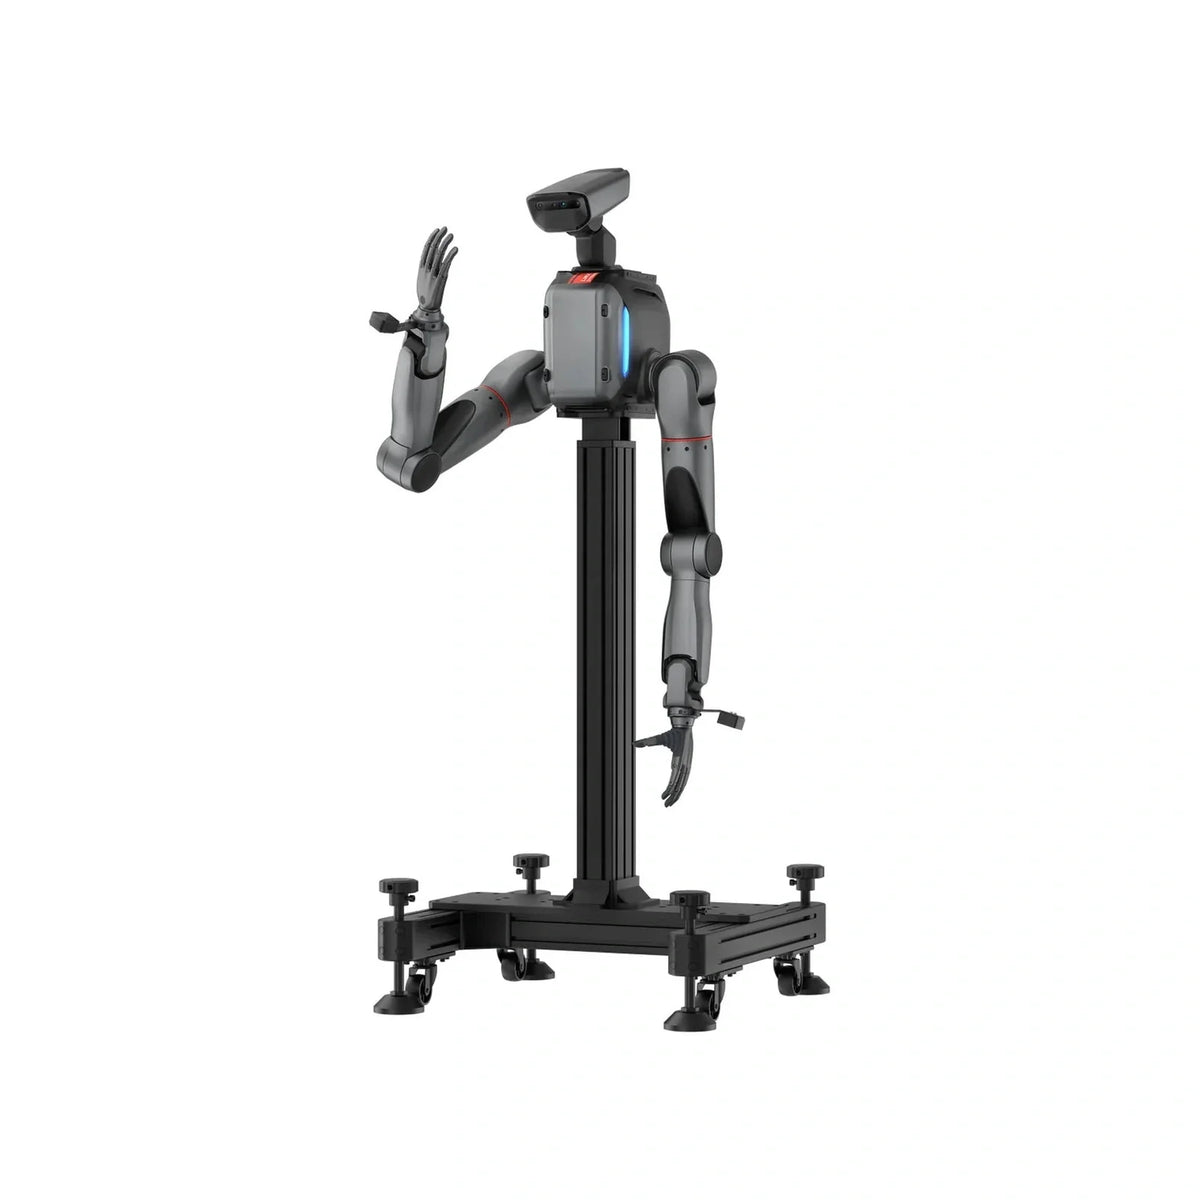
LimX TRON 2 Dual-Arm รุ่นเพื่อการศึกษา คือการกำหนดค่าแบบสองแขนที่ติดตั้งอยู่กับที่ เหมาะกับงานวิจัยการหยิบจับ การควบคุมระยะไกล การทดลองมือ dexterous งานอัตโนมัติในห้องปฏิบัติการ และการเก็บข้อมูลสาธิตเพื่อนำไปฝึกโมเดลปัญญาประดิษฐ์เชิงกายภาพ จุดเด่นคือความแม่นยำระดับ ±0.5 มม. และความหน่วงของการควบคุมระยะไกลเพียง 100 มิลลิวินาที
หมายเหตุ: รุ่นนี้ ติดตั้งอยู่กับที่ ไม่มีชุดเคลื่อนที่ หากต้องการให้เคลื่อนย้ายไปทำงานได้ โปรดดูรุ่นสองแขนบนฐานเคลื่อนที่
- แขนกล 2 ข้าง ข้างละ 7 องศาอิสระ
- รับน้ำหนักปลายแขนสูงสุด 5 กก. ต่อแขน (3 กก. เมื่อยืดแขนออกสุด)
- ความเร็วปลายแขน 5 เมตรต่อวินาที ความเร่ง 36 เมตรต่อวินาทีกำลังสอง
- ความแม่นยำในการกลับตำแหน่งเดิม ±0.5 มม.
- ควบคุมระยะไกลผ่าน VR ด้วยความหน่วง 100 มิลลิวินาที พร้อมขอบเขตความปลอดภัยของแขนคู่
- กริปเปอร์แรงจับ 20 นิวตัน เปิดได้ 85 มม. หรือเปลี่ยนเป็นมือ dexterous
- กล้อง RGBD ที่เอว หัว และข้อมือ พร้อม IMU และหัว active vision 2 องศาอิสระ
- โมดูลประมวลผล Intel Core Ultra พื้นที่ 2 TB รองรับ ROS 1 และ ROS 2
รายละเอียดทางเทคนิค
- ประเภท: หุ่นยนต์สองแขนแบบตั้งอยู่กับที่ สำหรับงานวิจัยและการศึกษา
- จำนวนแขน: 2
- องศาอิสระต่อแขน: 7
- น้ำหนักบรรทุกปลายแขน: สูงสุด 5 กก. ต่อแขน (3 กก. เมื่อยืดแขนออกสุด)
- ความเร็วปลายแขนสูงสุด: 5 เมตรต่อวินาที
- ความเร่งปลายแขนสูงสุด: 36 เมตรต่อวินาทีกำลังสอง
- ความแม่นยำในการกลับตำแหน่งเดิม: บวกลบ 0.5 มม.
- ความหน่วงของการควบคุมระยะไกล: 100 มิลลิวินาที
- มือปลายแขน: กริปเปอร์ หรือมือ dexterous
- กริปเปอร์: แรงจับสูงสุด 20 นิวตัน ช่วงเปิดสูงสุด 85 มม.
- เซนเซอร์: IMU และกล้อง RGBD ที่เอว หัว และข้อมือ
- โมดูลประมวลผลสำหรับพัฒนา: Intel Core Ultra พื้นที่เก็บข้อมูล 2 TB
- พอร์ตของโมดูล: Ethernet 3 · USB 3.0 3 · รับไฟ 24V 1 · จ่ายไฟ 12V 1
- หัว active vision: 2 องศาอิสระ
- วัสดุ: อะลูมิเนียมอัลลอยและพลาสติก
- แบตเตอรี่: ลิเทียมเทอร์นารี 46.8 V 9 Ah ถอดเปลี่ยนได้ กำลังสูงสุด 2,800 W
- การชาร์จ: 20-80% ใน 30 นาที และ 20-100% ใน 54 นาที (ที่ชาร์จ 542 W)
- ชุดคำสั่งพัฒนา: SDK ภาษา Python และ C++
- มิดเดิลแวร์: ROS 1, ROS 2 และ WebSocket JSON API
- ระบบปฏิบัติการ: Linux (อ้างอิง Ubuntu 20.04) และมี SDK ระดับล่างสำหรับ Windows
- ระบบจำลอง: NVIDIA Isaac Sim, MuJoCo และ Gazebo
- เครื่องมือพัฒนา: SDK, แพลตฟอร์มจัดการหุ่นยนต์ Studio พร้อมตัวอย่างระบบจำลองและอัลกอริทึม
- พอร์ตสื่อสาร: Ethernet 1 · USB 3.0 1 · EtherCAT 2 · RS485 1
- พอร์ตจ่ายไฟอุปกรณ์เสริม: 12V/24V สองชุด · 48V หนึ่งชุด · ช่องรับไฟภายนอกหนึ่งช่อง
ความเข้ากันได้และสิ่งที่ต้องมีเพิ่ม
- ชุดคำสั่งพัฒนา: Python และ C++ รองรับ ROS 1, ROS 2 และ WebSocket JSON API
- ระบบปฏิบัติการ: Linux เป็นหลัก (อ้างอิง Ubuntu 20.04) และมี SDK ระดับล่างสำหรับ Windows
- ระบบจำลอง: NVIDIA Isaac Sim, MuJoCo และ Gazebo
- มือ dexterous: ผู้ผลิตทดสอบมือ BrainCo Revo2 แล้ว แต่ต้องยืนยันรุ่นย่อยและชุดยึด ส่วนยี่ห้ออื่นต้องทำงานวิศวกรรมเพิ่มเติม
- อุปกรณ์ควบคุมระยะไกล: การควบคุมแขนคู่ใช้อุปกรณ์ VR ซึ่งต้องจัดหาเพิ่มหรือระบุในใบเสนอราคา
เหมาะกับงานแบบไหน
- วิจัยการหยิบจับด้วยแขนคู่
- ควบคุมระยะไกลและเก็บข้อมูลสาธิตผ่าน VR
- ทดลองและพัฒนามือ dexterous
- งานอัตโนมัติในห้องปฏิบัติการ
- เก็บชุดข้อมูลเพื่อฝึกโมเดลปัญญาประดิษฐ์เชิงกายภาพ
คำถามที่พบบ่อย
- แขนแม่นยำแค่ไหน: ความแม่นยำในการกลับตำแหน่งเดิม ±0.5 มม. ความเร็วปลายแขนสูงสุด 5 เมตรต่อวินาที รับน้ำหนัก 5 กก. ต่อแขน
- ใส่มือ dexterous ได้ไหม: ได้ ผู้ผลิตทดสอบมือ BrainCo แล้ว ส่วนยี่ห้ออื่นต้องทำงานวิศวกรรมและตรวจสอบความเข้ากันได้เพิ่ม
- ควบคุมระยะไกลมีความหน่วงเท่าไร: 100 มิลลิวินาที โดยควบคุมแขนคู่ผ่านอุปกรณ์ VR
- รองรับภาษาและระบบอะไรบ้าง: SDK ภาษา Python และ C++ พร้อม ROS 1, ROS 2 และ WebSocket JSON API ทำงานบน Linux เป็นหลัก
- ใช้กับระบบจำลองตัวไหนได้บ้าง: NVIDIA Isaac Sim, MuJoCo และ Gazebo
- แบตเตอรี่ชาร์จนานแค่ไหน: แบตเตอรี่ 46.8 V 9 Ah ถอดเปลี่ยนได้ ชาร์จ 20-80% ใน 30 นาที และเต็มใน 54 นาที
ราคาและการสั่งซื้อ
- ราคา: สอบถามราคา — ผู้ผลิตไม่ประกาศราคาสาธารณะ ต้องขอใบเสนอราคาตามการกำหนดค่าที่เลือก
- ก่อนสั่งซื้อ: สินค้ากลุ่มนี้กำหนดค่าได้หลายแบบ โปรดยืนยันโมดูลที่รวมในชุด มือปลายแขน เซนเซอร์ ชุดคำสั่งพัฒนา และเงื่อนไขการรับประกันกับเราก่อนทุกครั้ง ค่าขนส่งและพิธีการศุลกากรคิดแยกต่างหาก
- สถานะสินค้า: สั่งจองล่วงหน้า / สอบถามสถานะและกำหนดส่งก่อนสั่งซื้อ
- สอบถามราคาและกำหนดส่ง: ทักไลน์ @metaxr
ข้อมูลสเปคอ้างอิงจากหน้าสเปคทางการของ LimX Dynamics (limxdynamics.com) · รวบรวมและตรวจสอบข้อมูลเมื่อ 2026-10-16