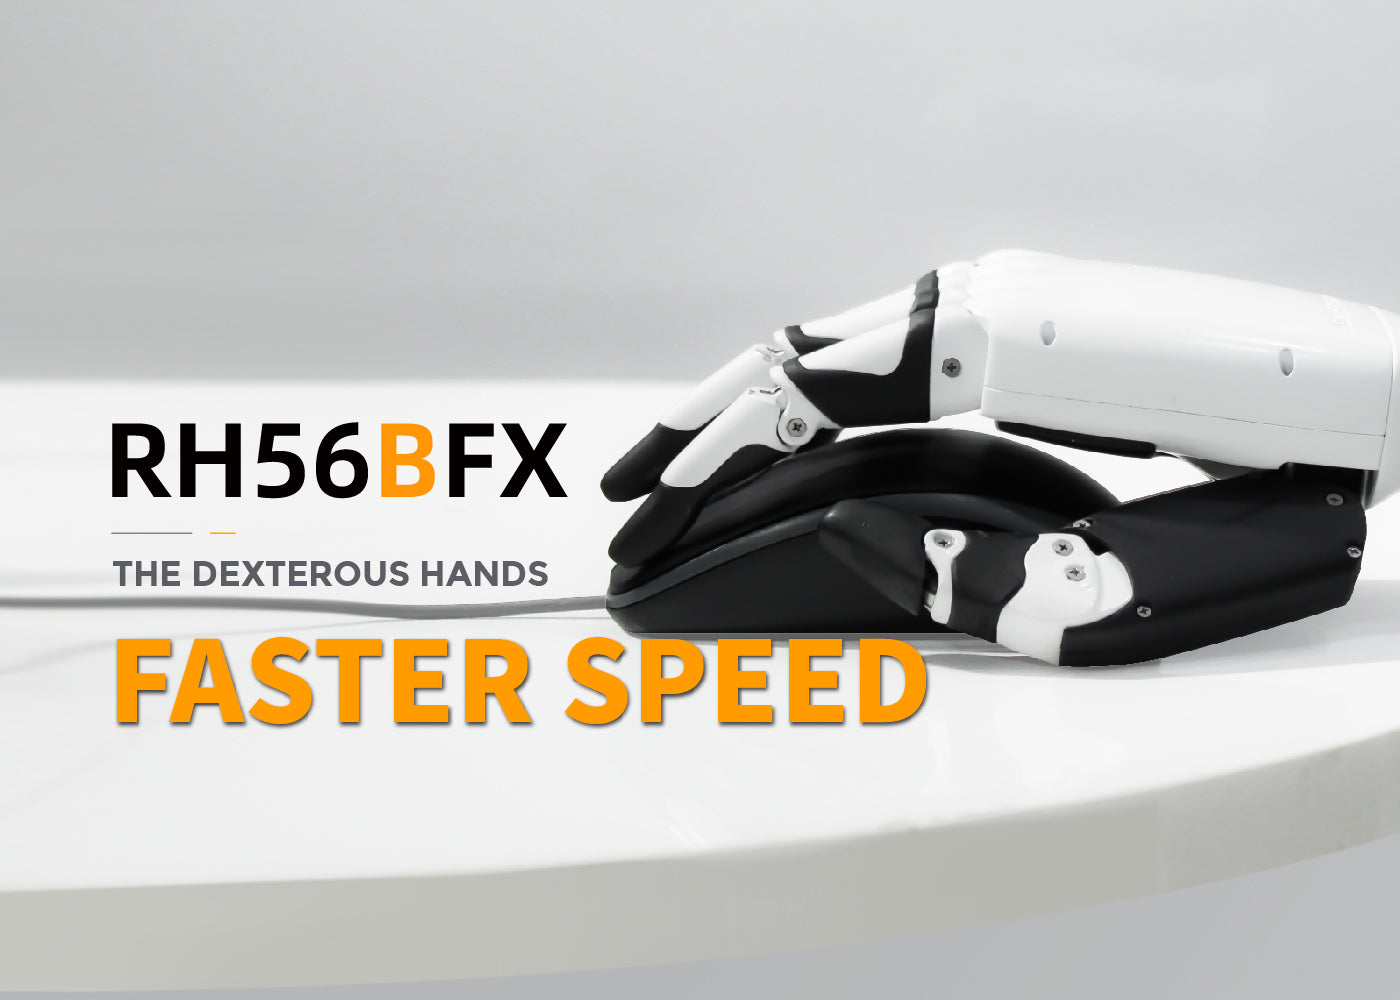
Inspire RH56BFX คือมือหุ่นยนต์ 5 นิ้วแบบ dexterous ที่เน้น ความเร็วของนิ้ว เป็นหลัก ใช้ชุดขับแบบเชิงเส้น (linear drive) ที่มีเซอร์โวเชิงเส้นขนาดเล็ก 6 ตัวและเซนเซอร์แรงกด 6 จุดอยู่ภายในตัวมือ ทำงานร่วมกับอัลกอริทึมควบคุมแรงและตำแหน่งแบบผสม จึงหยิบจับได้ใกล้เคียงมือคน เหมาะกับงานท่าทาง การเล่นดนตรี การบังคับระยะไกล และงานวิจัย manipulation
หมายเหตุสำคัญ: สินค้านี้ขายเป็น มือข้างเดียว ไม่ใช่คู่ และมีให้เลือก 8 รูปแบบ (ซ้าย/ขวา × มีข้อมือ/ไม่มีข้อมือ × CAN/RS485) โปรดระบุข้างที่ต้องการ ว่าเอาข้อมือหรือไม่ และชนิดการสื่อสาร ก่อนสั่งซื้อทุกครั้ง ตัวควบคุม แหล่งจ่ายไฟ อะแดปเตอร์ยึด และสายเชื่อมต่อ ไม่ได้รวมมาด้วย เว้นแต่ระบุไว้ในใบสั่งซื้อ
- 6 องศาอิสระ ข้อต่อขับเคลื่อน 12 จุด
- งอสี่นิ้วได้เร็วถึง 570 องศาต่อวินาที
- แรงที่ปลายนิ้วโป้ง 6 นิวตัน และนิ้วอื่น 4 นิวตัน
- ชุดขับแบบเชิงเส้น เซอร์โวเชิงเส้นขนาดเล็ก 6 ตัวในตัวมือ
- เซนเซอร์แรงกดฝังในตัว 6 จุด
- ควบคุมแบบผสมทั้งแรงและตำแหน่ง
- รองรับ ROS และมีปลั๊กอิน ROS ให้ใช้งาน
- เลือกการสื่อสารได้ระหว่าง CAN และ RS485
รายละเอียดทางเทคนิค
- ประเภท: มือหุ่นยนต์ 5 นิ้วแบบ dexterous สำหรับติดปลายแขนกลหรือหุ่นยนต์ฮิวแมนนอยด์
- องศาอิสระ: 6 DOF ข้อต่อขับเคลื่อน 12 จุด
- ระบบขับเคลื่อน: เซอร์โวเชิงเส้นขนาดเล็ก 6 ตัว ติดตั้งภายในตัวมือ
- เซนเซอร์: เซนเซอร์แรงกด 6 จุดภายในตัวมือ
- ความเร็วการงอนิ้ว: สี่นิ้วงอได้ถึง 570 องศาต่อวินาที
- แรงที่ปลายนิ้ว: นิ้วโป้ง 6 นิวตัน · นิ้วอื่น 4 นิวตัน
- การควบคุม: อัลกอริทึมควบคุมแรงและตำแหน่งแบบผสม
- การสื่อสาร: เลือกได้ระหว่าง CAN และ RS485
- ข้อมือ: เลือกได้ว่าจะรวมข้อมือกลไกมาด้วยหรือไม่
- ข้างของมือ: มีทั้งข้างซ้ายและข้างขวา
- จำนวนรูปแบบที่เลือกได้: 8 แบบ (ซ้าย/ขวา × มีข้อมือ/ไม่มีข้อมือ × CAN/RS485)
- ซอฟต์แวร์: รองรับ ROS และ ROS 2 มีปลั๊กอิน ROS
- ขอบเขตการส่งมอบ: มือ 1 ข้างตามรูปแบบที่สั่ง ไม่รวมตัวควบคุม แหล่งจ่ายไฟ อะแดปเตอร์ยึด และสายเชื่อมต่อ
RH56BFX ต่างจาก RH56DFX อย่างไร
- RH56BFX (รุ่นนี้): เน้นความเร็ว งอสี่นิ้ว 570 องศา/วินาที แรงนิ้วโป้ง 6 นิวตัน นิ้วอื่น 4 นิวตัน เหมาะกับงานท่าทาง เล่นเปียโน และการบังคับระยะไกลที่ต้องตอบสนองไว
- RH56DFX: เน้นแรงจับ แรงนิ้วโป้ง 15 นิวตัน นิ้วอื่น 10 นิวตัน แต่งอช้ากว่าที่ 260 องศา/วินาที เหมาะกับงานหยิบจับที่ต้องการแรงและงานต้นแบบมือเทียม
- เลือกอย่างไร: ถ้าโจทย์คือความเร็วและความลื่นไหลของท่าทาง เลือก BFX ถ้าโจทย์คือจับของให้แน่นและทดลอง force feedback เลือก RH56DFX
เหมาะกับงานแบบไหน
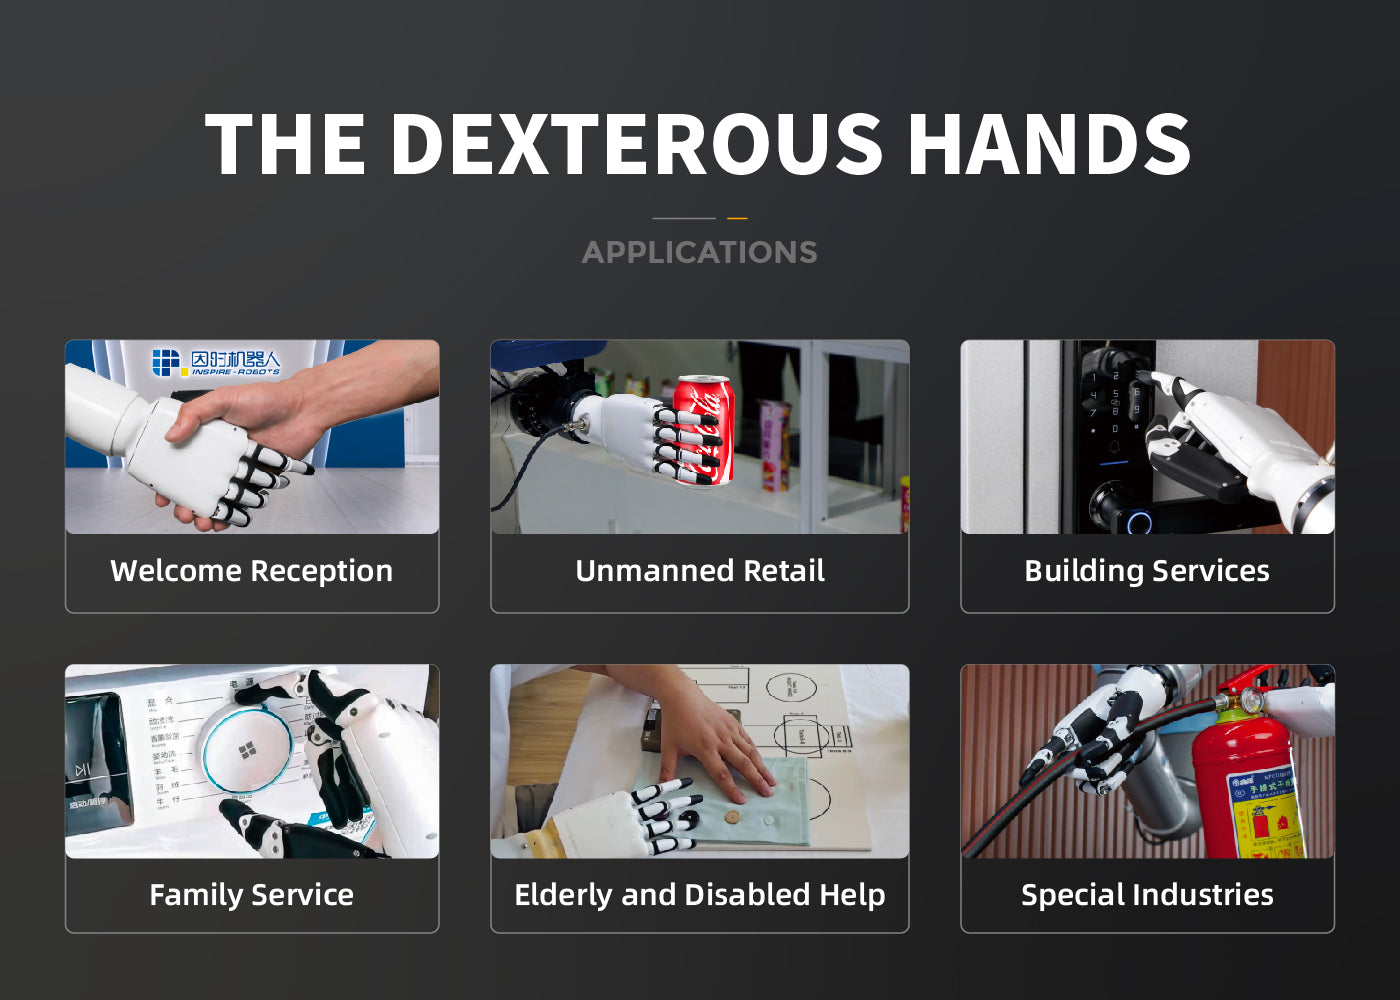
- งานวิจัยท่าทางมือและการเลียนแบบการเคลื่อนไหวของคน
- การบังคับหุ่นยนต์ระยะไกล (teleoperation) ที่ต้องการการตอบสนองเร็ว
- เป็นมือปลายแขนให้หุ่นยนต์ฮิวแมนนอยด์ในงานสาธิตและนิทรรศการ
- งานวิจัย manipulation ในห้องแล็บมหาวิทยาลัย
- การเก็บข้อมูลการเคลื่อนไหวของมือสำหรับฝึกโมเดล embodied AI
よくある質問
- ได้มือกี่ข้าง: ข้างเดียว ไม่ใช่คู่ ถ้าต้องการทั้งสองข้างต้องสั่งสองรายการและระบุข้างให้ชัด
- ต้องเลือกอะไรบ้างตอนสั่ง: ข้างของมือ (ซ้ายหรือขวา) จะเอาข้อมือกลไกหรือไม่ และชนิดการสื่อสาร (CAN หรือ RS485) รวมเป็น 8 รูปแบบ
- ในกล่องมีตัวควบคุมและสายให้หรือไม่: ไม่ได้รวมมาด้วย ตัวควบคุม แหล่งจ่ายไฟ อะแดปเตอร์ยึด และสายเชื่อมต่อ ต้องระบุเพิ่มในใบสั่งซื้อ
- ติดกับแขนกลยี่ห้ออื่นได้หรือไม่: ได้ แต่ต้องยืนยันหน้าแปลนยึด แรงดันไฟ และโปรโตคอลการสื่อสารให้ตรงกันก่อน สอบถามเราเพื่อช่วยตรวจสอบความเข้ากันได้
- ใช้กับ ROS ได้เลยไหม: ผู้ผลิตระบุว่ารองรับ ROS และมีปลั๊กอินให้ ส่วนเวอร์ชันที่รองรับควรยืนยันตามรุ่นและเฟิร์มแวร์ที่ได้รับ
ราคาและการสั่งซื้อ
- ราคา: สอบถามราคา — ราคาขึ้นกับรูปแบบที่เลือก ทั้งข้างของมือ การมีหรือไม่มีข้อมือ และชนิดการสื่อสาร
- ข้อควรทราบ: ราคาไม่รวมค่าขนส่งระหว่างประเทศ ภาษีนำเข้า ภาษีมูลค่าเพิ่ม และค่าดำเนินการ
- สถานะสินค้า: สั่งจองล่วงหน้า — สอบถามระยะเวลาส่งมอบ รายการที่รวมในกล่อง เอกสารสเปคตามรุ่น และเงื่อนไขการรับประกันก่อนสั่งซื้อ
- สอบถามราคาและกำหนดส่ง: ทักไลน์ @metaxr
ข้อมูลสเปคอ้างอิงจากคำอธิบายผลิตภัณฑ์ของ Inspire Robots และเอกสารผู้จัดจำหน่ายที่ได้รับแต่งตั้ง · ตรวจสอบข้อมูลเมื่อ 27 ตุลาคม 2026 · ภาพประกอบเป็นภาพตระกูลผลิตภัณฑ์จากผู้ผลิต สินค้าที่ส่งมอบเป็นไปตามรูปแบบที่สั่ง · สเปคอาจเปลี่ยนแปลงตามรุ่นและเฟิร์มแวร์ โปรดยืนยันกับเราก่อนสั่งซื้อ