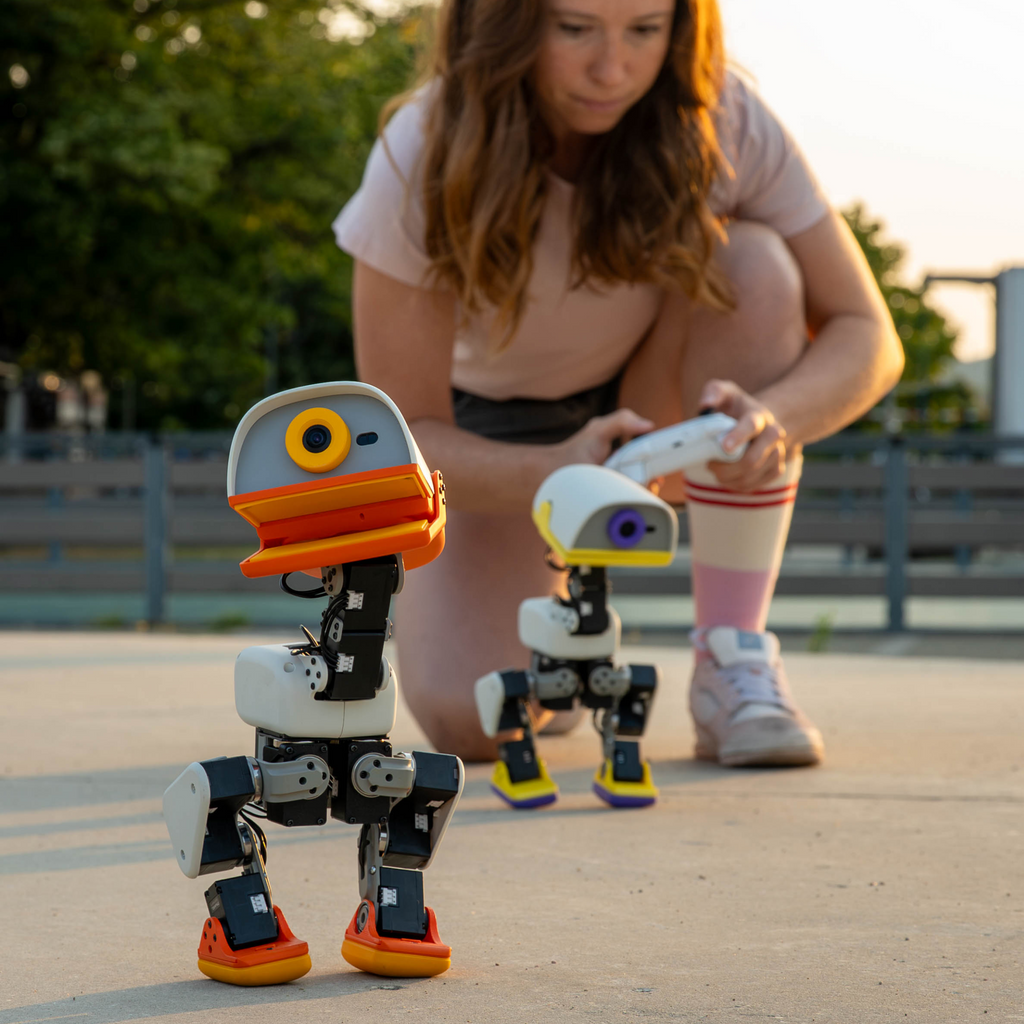
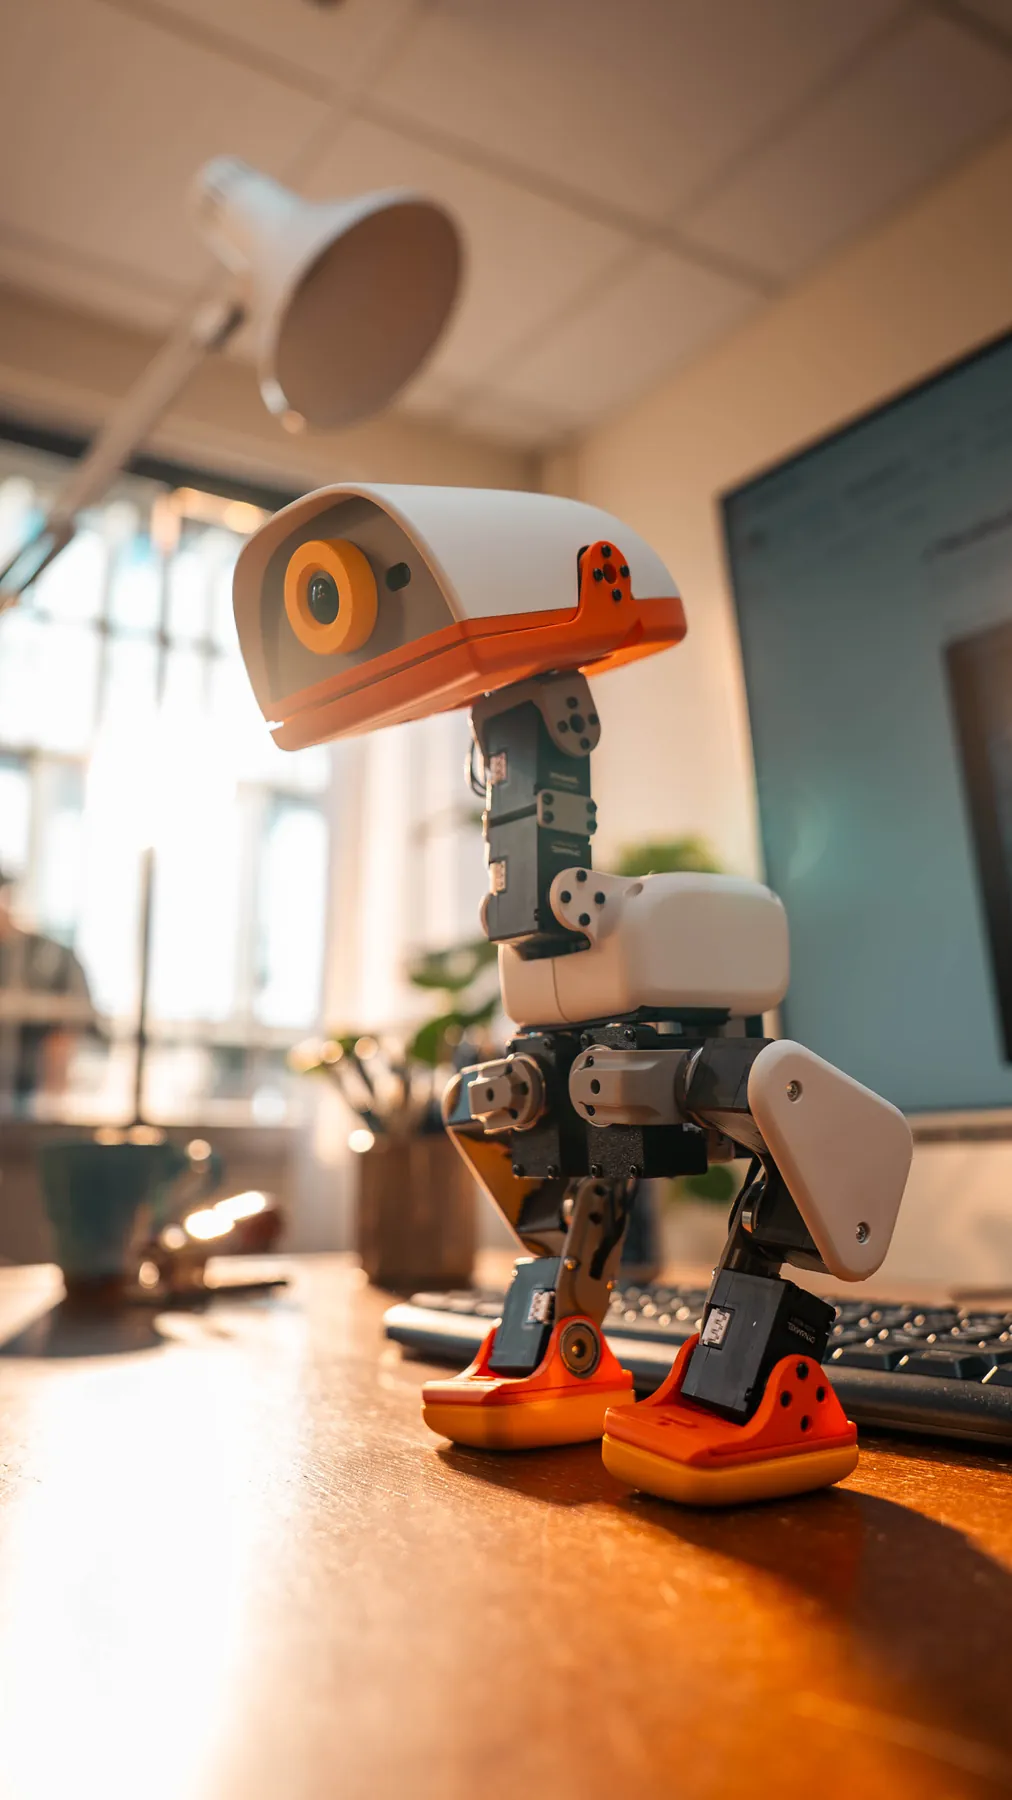
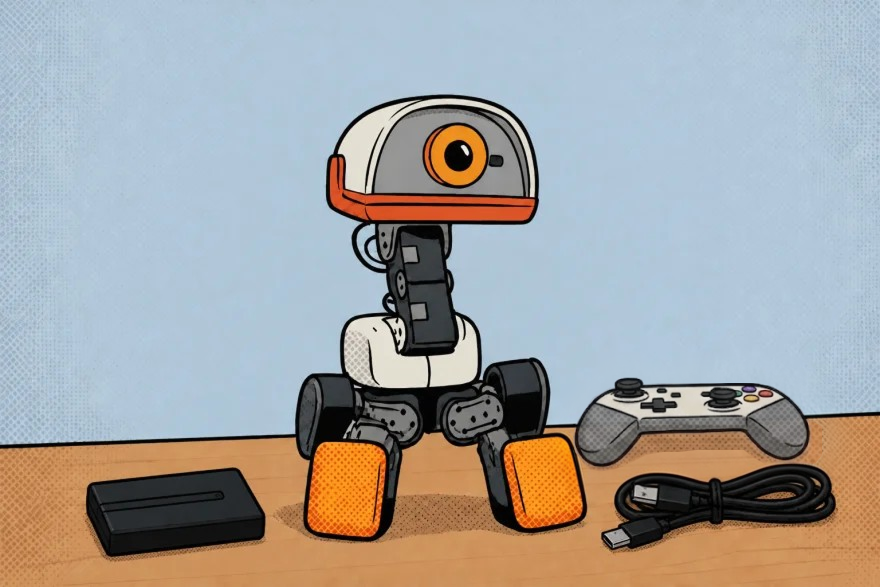
Microduck MD-01 (เขียนได้ทั้ง Microduck และ Micro Duck) คือหุ่นยนต์สองขาขนาดเล็ก สูงราว 25 เซนติเมตร ขับเคลื่อนด้วยมอเตอร์ 15 ตัว พัฒนาโดย Pollen Robotics ซึ่งเป็นส่วนหนึ่งของ Hugging Face สิ่งที่ทำให้ MD-01 ต่างจากหุ่นยนต์ของเล่นคือมันเป็นแพลตฟอร์มพัฒนาจริง แกะกล่องแล้วเล่นได้เลยด้วยจอยที่ให้มาในชุด และเปิดทางให้ฝึก “นโยบาย” การเคลื่อนไหว (policy) ในซิมูเลเตอร์ แล้วส่งลงหุ่นตัวจริงเป็นไฟล์ ONNX
หมายเหตุสำหรับผู้ใช้ในไทย: ผู้ผลิตยังไม่ได้ประกาศวางจำหน่ายอย่างเป็นทางการในประเทศไทย และร้านทางการเปิดรับเป็นการสั่งจองล่วงหน้า (pre-order) โปรดสอบถามสถานะและกำหนดส่งก่อนตัดสินใจ
จุดเด่นของ Microduck MD-01
- มอเตอร์ 15 ตัวในตัวสูง 25 ซม. น้ำหนักตามสเปกร้านทางการ 780 กรัม (หน้าภาพรวมของแบรนด์ระบุราว 800 กรัม) เดิน ย่อตัว คีบจับด้วยปาก ลุกเองหลังล้ม และใส่ล้อสเก็ตเสริมได้
- สมองอยู่ในตัวหุ่น ชิป Rockchip RK3566 พร้อมตัวเร่ง AI, แรม 1GB และที่เก็บข้อมูล 32GB รันนโยบายควบคุมบนหุ่นเองที่รอบ 50 Hz
- เซนเซอร์ครบสำหรับงานวิจัย กล้องมุมกว้างด้านหน้า, เซนเซอร์วัดระยะ ToF แบบ 8 × 8 จุด, IMU 2 ตัว, ไมโครโฟนและลำโพง
- ปากคีบจับได้ และ NFC 2 จุด เสาอากาศ NFC อยู่ที่หัวและที่ปาก ใช้กับการ์ดและแท็กเพื่อสั่งพฤติกรรมที่รองรับ
- ซอฟต์แวร์โอเพนซอร์ส Apache-2.0 มีนโยบายสำเร็จรูปให้ 7 แบบเป็นจุดตั้งต้น พร้อมเครื่องมือฝึกและซิมูเลเตอร์ MuJoCo
- ฝึกในซิม แล้วลงหุ่นจริงได้ รันไทม์บนหุ่นโหลดไฟล์ ONNX โดยตรง จึงฝึกบนเครื่อง GPU แล้วคัดลอกไฟล์ลงหุ่นได้
- แบตถอดเปลี่ยนได้ ใช้แบต NP-F550 ที่หาซื้อได้ทั่วไป ใช้งานได้ราว 1 ชั่วโมงตามสเปกผู้ผลิต
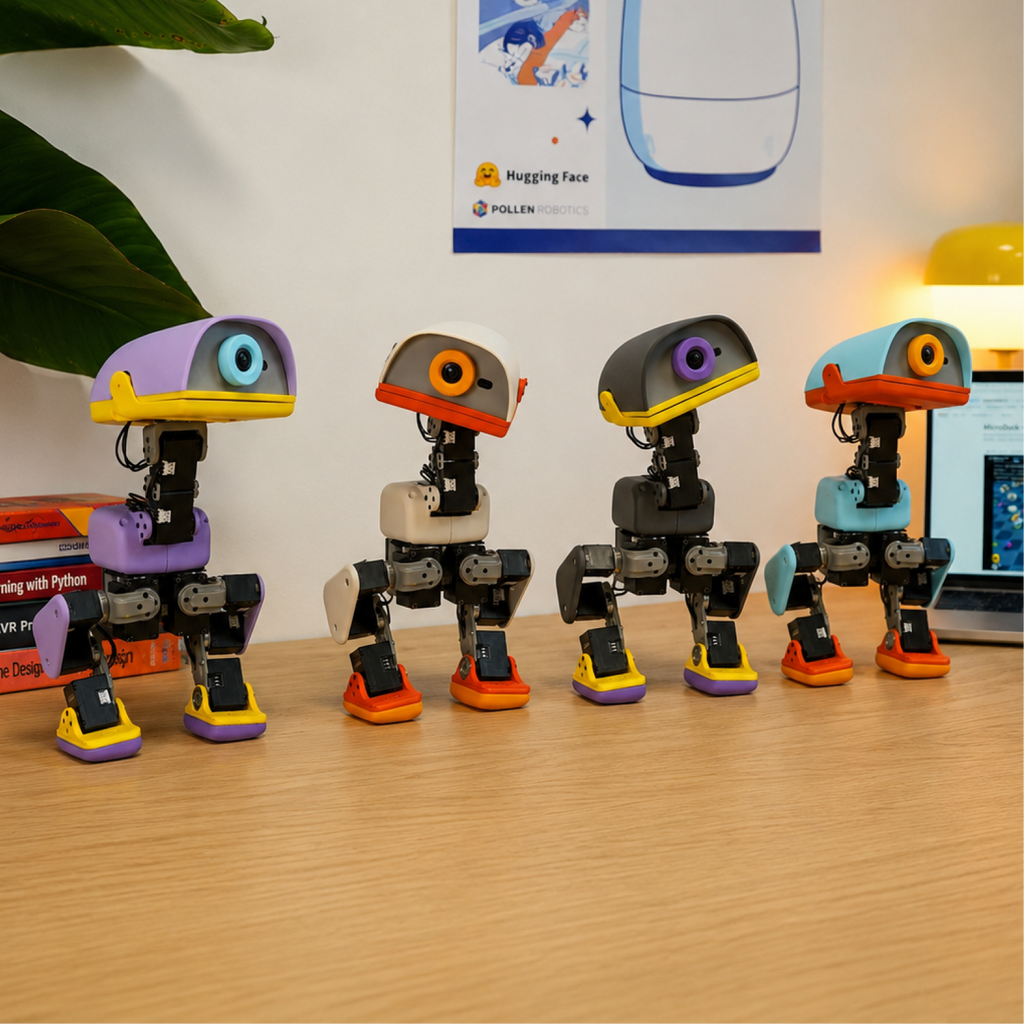
- เลือกสีได้ 4 แบบ Cream, Graphite, Lavender และ Sky
สเปก Microduck MD-01
ตัวหุ่นและเซนเซอร์
| 高度 | ประมาณ 25 ซม. |
| 重量 | 780 กรัม ตามสเปกในร้านทางการ (หน้าภาพรวมของแบรนด์ระบุราว 800 กรัม) |
| ระบบขับเคลื่อน | มอเตอร์ 15 ตัว |
| กล้องและการวัดระยะ | กล้องมุมกว้างด้านหน้า และเซนเซอร์วัดระยะ Time-of-Flight ความละเอียด 8 × 8 (สเปกทางการเรียกว่า ToF LiDAR) |
| เซนเซอร์ตรวจจับการเคลื่อนไหว | IMU 2 ตัว |
| เสียง | ไมโครโฟนและลำโพง |
| การโต้ตอบทางกายภาพ | ปากขยับได้สำหรับคีบจับ และเสาอากาศ NFC 2 จุด (ที่หัวและที่ปาก) |
| สี | Cream, Graphite, Lavender, Sky |
คอมพิวเตอร์ ไฟเลี้ยง และการเชื่อมต่อ
| หน่วยประมวลผล | Rockchip RK3566 พร้อมตัวเร่ง AI |
| หน่วยความจำ / ที่เก็บข้อมูล | แรม 1GB / 32GB |
| ไร้สาย | Wi-Fi และ Bluetooth |
| バッテリー | NP-F550 ถอดเปลี่ยนได้ ใช้งานได้ราว 1 ชั่วโมงตามสเปก (ขึ้นกับลักษณะการใช้งานและสภาพแบต) |
| การชาร์จ | มีสาย USB-C ให้ในกล่อง ใช้อุปกรณ์ชาร์จตามคู่มือของผู้ผลิต |
ซอฟต์แวร์และการพัฒนา
| สัญญาอนุญาตซอฟต์แวร์ | Apache-2.0 |
| รอบการทำงานของนโยบายควบคุม | 50 Hz บนรันไทม์ทางการ |
| นโยบายสำเร็จรูป | 7 แบบ ให้มาเป็นจุดตั้งต้น |
| ซิมูเลเตอร์ | MuJoCo รวมถึงซิมูเลเตอร์ทางการที่เปิดในเบราว์เซอร์ได้ |
| รูปแบบไฟล์นโยบาย | ONNX (รันไทม์บนหุ่นโหลดไฟล์ ONNX) |
| การควบคุมพื้นฐาน | จอยเกมที่ให้มาในกล่อง ตามคู่มือของเวอร์ชันซอฟต์แวร์ที่ติดตั้งอยู่ |
ฝึกนโยบายเดินด้วย NVIDIA Isaac Lab แล้วนำลงหุ่นจริง
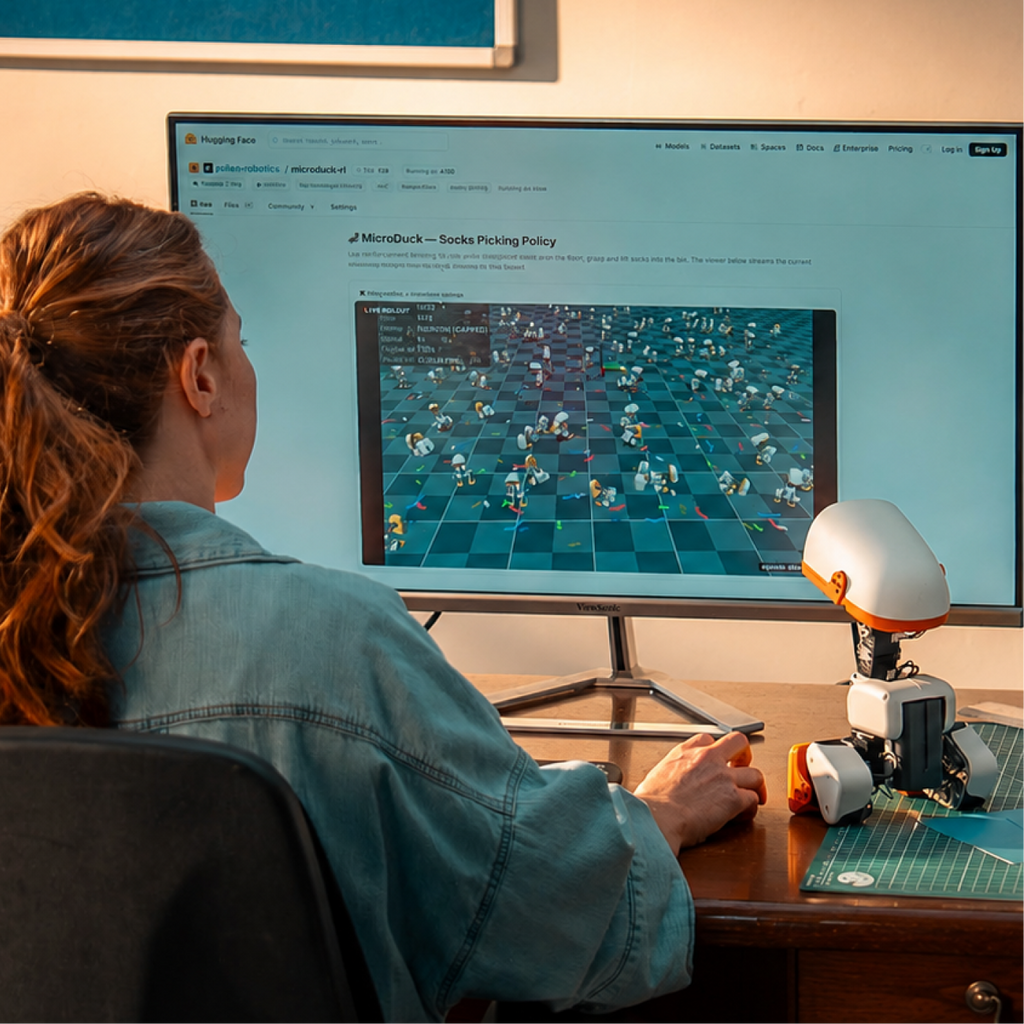
เดือนตุลาคม 2026 ทีมของ NVIDIA เผยแพร่บทแนะนำบน Hugging Face ที่พาทำตั้งแต่ฝึกนโยบายการเดินของ Microduck ในซิมูเลเตอร์ จนถึงนำไฟล์ลงหุ่นตัวจริง สรุปสาระสำคัญทางเทคนิค
| เฟรมเวิร์กที่ใช้ | NVIDIA Isaac Lab 3.0 ร่วมกับเอนจินฟิสิกส์ Newton (ตัวแก้ MJWarp) |
| งานที่เตรียมไว้ให้แล้ว | IsaacContrib-Velocity-Flat-MicroDuck (พื้นเรียบ) และ IsaacContrib-Velocity-Rough-MicroDuck (พื้นขรุขระ บันได ทางลาด) |
| ขนาดอินพุต/เอาต์พุตของนโยบาย | รับค่าสังเกต 61 ค่า และสั่งตำแหน่งข้อต่อ 14 ค่า |
| การจำลองมอเตอร์ | โมเดลเซอร์โว BAM (Better Actuator Models) พร้อมพรีเซ็ต backlash จำลองระยะฟรีของเฟือง แรงเสียดทาน และดีเลย์ |
| การสุ่มสภาพแวดล้อม (domain randomization) | สุ่มมวลและจุดศูนย์ถ่วง ความฝืดพื้น ความเฉื่อยข้อต่อ ค่าชดเชยเอ็นโค้ดเดอร์ แรงดันแบตที่ตก ความหน่วงของคำสั่ง ภูมิประเทศ แรงผลัก และ backlash แยกรายข้อต่อ |
| ขนาดการฝึกแบบขนาน | ตัวอย่างใช้ 4,096 สภาพแวดล้อมพร้อมกัน และระบุว่าเมื่อกระจายงานบน GPU 16 ตัว ทำได้ถึง 1.25 ล้านสเต็ปต่อวินาที |
| การส่งออกไฟล์ | ขั้นตอน playback ของ RSL-RL ส่งออกทั้ง policy.pt および policy.onnx โดยใช้ไฟล์ ONNX กับรันไทม์บนหุ่น |
| การนำลงหุ่น | คัดลอกไฟล์ด้วย scp แล้วสั่งผ่าน robotctl policy load โดยให้หุ่นอยู่บนขาตั้งก่อนทดสอบ |
| เครื่องที่ใช้ฝึก | เวิร์กสเตชัน Linux ที่มี GPU NVIDIA รุ่นที่รองรับ (ตัวหุ่นไม่ได้ใช้ฝึกเอง) |
| เวทีเทียบผลงาน | Microduck Arena บน Hugging Face รับโมเดลที่มีค่าสังเกต 61 ค่า แอ็กชัน 14 ค่า และขนาดไม่เกิน 64 MiB |
ข้อสังเกตเรื่องตัวเลข: จำนวนมอเตอร์ 15 ตัว จำนวนข้อต่อในซิมูเลเตอร์ และจำนวนค่าสั่งงานของนโยบาย (14 ค่า) เป็นคนละตัวเลขกัน เอกสารทางการระบุข้อนี้ไว้ชัดเจน อย่านำมาเทียบกันตรง ๆ
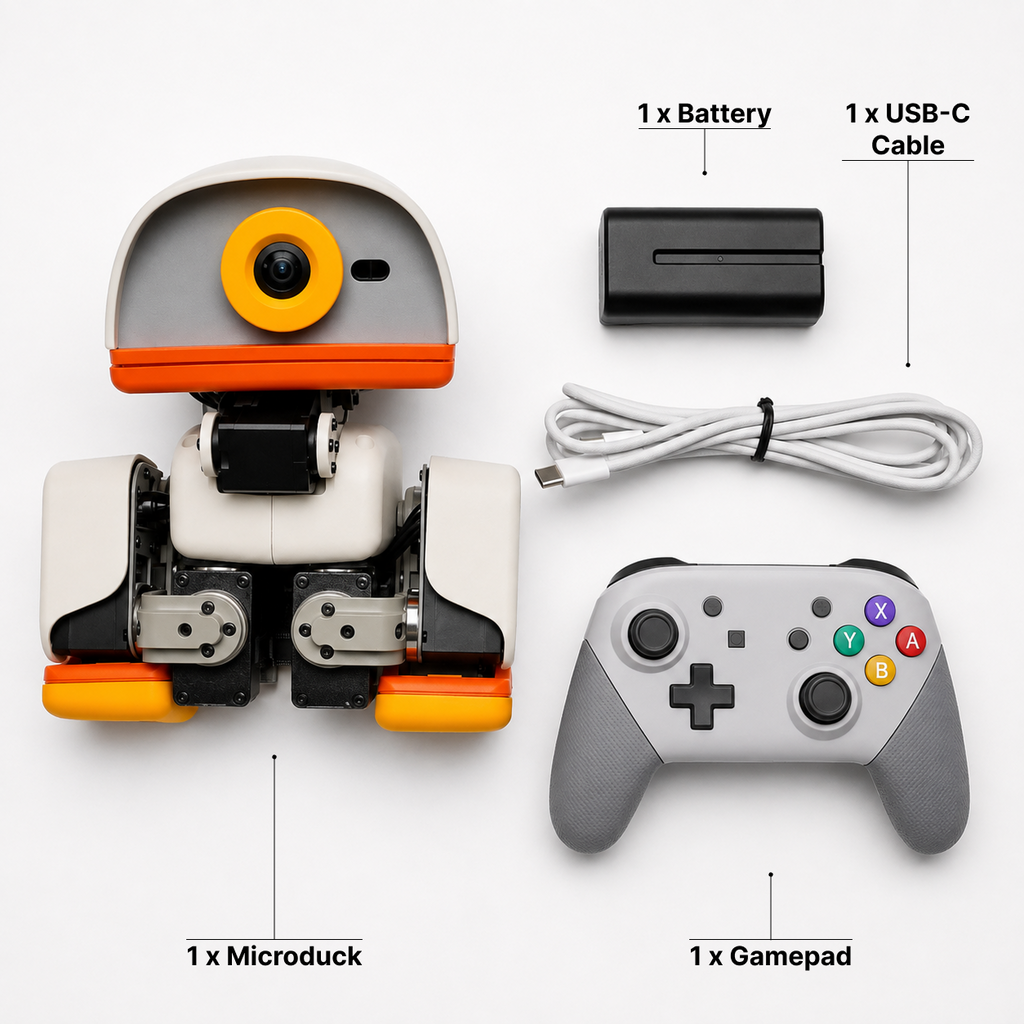
ในกล่องมีอะไรบ้าง
- หุ่นยนต์ Microduck MD-01
- แบตเตอรี่แบบถอดได้
- สาย USB-C
- จอยเกมสำหรับควบคุม
ชุดอุปกรณ์เสริมแยกจำหน่ายต่างหาก ได้แก่ Charger Pack, Developer Pack および Accessory Pack ทั้งสามชุดไม่จำเป็นต่อการใช้งานพื้นฐานด้วยจอยที่ให้มาแล้ว
เหมาะกับงานแบบไหน
- ห้องเรียนและค่ายอบรมหุ่นยนต์ ที่ต้องการหุ่นเดินสองขาราคาเข้าถึงได้ ไม่ใช่แค่หุ่นล้อ
- งานวิจัย locomotion และ sim-to-real ที่ต้องการแพลตฟอร์มเล็กพอจะทดลองซ้ำได้บ่อยและซ่อมเองได้
- ผู้ที่กำลังเรียน reinforcement learning และอยากเห็นผลของนโยบายที่ฝึกเองบนฮาร์ดแวร์จริง
- งานสาธิตและบูธนิทรรศการ ที่ต้องการหุ่นขนาดพกพาแต่เคลื่อนไหวได้น่าสนใจ
- นักพัฒนาที่ต้องการต่อยอดด้วยกล้องและเซนเซอร์ ToF สำหรับงานรับรู้สภาพแวดล้อม
ราคาและการสั่งซื้อ
| ราคาตั้งจากผู้ผลิต | 399 ดอลลาร์สหรัฐ ต่อตัว (ร้านทางการ) |
| เงื่อนไขการจองของร้านทางการ | วางมัดจำสูงสุด 119 ดอลลาร์สหรัฐ (รวมภาษีที่เกี่ยวข้อง) และชำระส่วนที่เหลือ 280 ดอลลาร์สหรัฐ ก่อนจัดส่ง |
| คลังจัดส่งของผู้ผลิต | คำสั่งซื้อฝั่งยุโรปส่งจากฝรั่งเศส ฝั่งอเมริกาเหนือส่งจากสหรัฐอเมริกา |
| ระยะเวลาขนส่ง | 3–8 วันหลังจัดส่งออกจากคลัง (ไม่นับเวลารอคิวผลิตของการสั่งจอง) |
| กำหนดส่งล็อตแรก | ผู้ผลิตตั้งเป้าส่งล็อตแรกก่อนคริสต์มาส 2026 |
| ข้อควรทราบ | ราคาตั้งจากผู้ผลิตเป็นราคาอ้างอิงเท่านั้น ไม่ใช่ราคาซื้อขายจริงในประเทศไทย ยังไม่รวมภาษีนำเข้า ภาษีมูลค่าเพิ่ม ค่าขนส่งระหว่างประเทศ และค่าดำเนินการ |
| ราคาขาย | สอบถามราคา |
| สถานะสินค้า | สั่งจองล่วงหน้า — สอบถามคิวและกำหนดส่งก่อนสั่งซื้อ |
สนใจ Microduck MD-01? ทีมงานช่วยเช็กคิว เลือกสี และจัดชุดอุปกรณ์เสริมให้ตรงกับงาน พร้อมออกใบเสนอราคาสำหรับโรงเรียน มหาวิทยาลัย และหน่วยงาน ทักไลน์ @metaxr ได้เลย
คำถามที่พบบ่อยเกี่ยวกับ Microduck MD-01
Microduck กับ Micro Duck เป็นตัวเดียวกันไหม?
ตัวเดียวกัน ร้านทางการระบุว่า Microduck เขียนแยกคำเป็น Micro Duck ก็ได้ ส่วน MD-01 คือรหัสรุ่นของหุ่นที่วางจำหน่ายอยู่ในขณะนี้
แกะกล่องแล้วใช้งานได้เลยไหม ต้องเขียนโปรแกรมก่อนหรือเปล่า?
ใช้งานได้เลยด้วยจอยที่ให้มาในกล่อง ตามคู่มือของเวอร์ชันซอฟต์แวร์ที่ติดตั้งอยู่ ส่วนการฝึกนโยบายเองและการพัฒนาพฤติกรรมใหม่เป็นงานคนละส่วน ต้องติดตั้งเครื่องมือเพิ่มตามเอกสารของผู้ผลิต
ต้องมีการ์ดจอแรง ๆ ไหมถึงจะฝึกนโยบายเองได้?
การฝึกด้วย Isaac Lab ต้องใช้เวิร์กสเตชัน Linux ที่มี GPU NVIDIA รุ่นที่รองรับ การฝึกไม่ได้เกิดบนตัวหุ่น ตัวหุ่นทำหน้าที่รันไฟล์นโยบาย ONNX ที่ฝึกเสร็จแล้วเท่านั้น
รันโมเดลภาษาขนาดใหญ่บนตัวหุ่นได้ไหม?
เอกสารทางการระบุว่าโมเดลขนาดใหญ่ทำงานอยู่นอกตัวหุ่น การที่ซอฟต์แวร์เป็นโอเพนซอร์สไม่ได้แปลว่าฟีเจอร์ AI ขั้นสูงทุกอย่างมีให้พร้อมใช้หรือรันบนหุ่นได้ทันที
แบตใช้ได้นานแค่ไหน และหาแบตสำรองยากไหม?
สเปกระบุราว 1 ชั่วโมง และใช้แบต NP-F550 ซึ่งเป็นแบตมาตรฐานที่ใช้กันในวงการถ่ายวิดีโอ จึงหาซื้อได้ไม่ยาก หรือเลือก Charger Pack ที่มีแบตสำรอง 2 ก้อนพร้อมแท่นชาร์จคู่
สั่งซื้อในไทยได้อย่างไร?
ผู้ผลิตยังไม่ได้ประกาศวางจำหน่ายอย่างเป็นทางการในประเทศไทย ช่องทางที่เร็วที่สุดคือสอบถามคิวและกำหนดส่งกับทีมงานทางไลน์ @metaxr ก่อนตัดสินใจ
สินค้าและบทความที่เกี่ยวข้อง
- หุ่นยนต์เป็ด Microduck ราคา สเปก และวิธีสั่งซื้อหุ่นเป็ดจิ๋วในไทย
- Open Duck Mini v2 ประกอบหุ่นยนต์เป็ดเอง ไม่ต้องรอคิว Microduck
- เซอร์โว Feetech STS3215 และอะไหล่หุ่นยนต์เป็ด เทียบกับ Dynamixel XL330
- Microduck Developer Pack ชุดอะไหล่และเครื่องมือ
- Microduck Charger Pack แบตสำรองและแท่นชาร์จคู่
- Microduck Accessory Pack ล้อสเก็ตและอุปกรณ์เล่น
- หุ่นยนต์ฮิวแมนนอยด์ (Humanoid Robot) คืออะไร
ข้อมูลสเปกและเงื่อนไขการสั่งจองอ้างอิงจากร้านทางการ microduck.shop (ดำเนินการโดย Pollen Robotics SAS) และขั้นตอนการฝึกนโยบายอ้างอิงจากบทความ “Train in Simulation, Deploy on a Real Robot: Microduck with Isaac Lab 3.0” ที่ทีมของ NVIDIA เผยแพร่บน Hugging Face เมื่อ 21 ตุลาคม 2026 · เป็นการเรียบเรียงจากเอกสารเผยแพร่ ไม่ใช่ผลทดสอบฮาร์ดแวร์ของเรา · รวบรวมและตรวจสอบข้อมูลเมื่อ 2026-10-23