

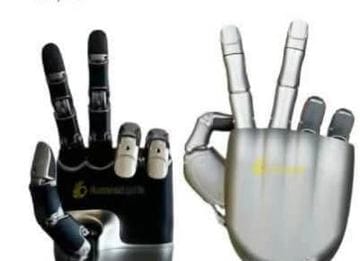
의 해부학적 구조 로봇 핸드다양한
일반적인 parallel-jaw 방식의 end-effector가 physical AI, 고빈도 강화학습, 그리고 고도화된 원격 조작의 요구를 충족하지 못하게 되자, 로봇 "손"의 엔지니어링은 동일한 과제를 두고 경쟁하는 5가지 아키텍처 계열로 갈라졌습니다 — 인간 손의 20개가 넘는 관절과 촘촘한 감각을 어떻게 재현하면서도, 제어 정책이 학습을 마치기 전에 고장 나지 않도록 할 것인가 하는 과제입니다.
- 다양한 로봇 핸드는 다음과 같이 나뉩니다 5가지 아키텍처 주요 방식: 유압, RL용 고주파 텐던, 다중 관절 전기기계식, 분산 처리형 바이오닉, 자가 적응형 소프트
- 단단한 기어 방식 전기 모터는 강화학습 훈련 중 반복되는 충격에 취약해, 이러한 대안적 아키텍처의 등장을 촉진했습니다.
- 가격 접근성이 크게 개선되어, 기존 ฿1,014,000–฿2,028,000에서 일부 플랫폼은 ฿71,000–฿355,000까지 낮아졌습니다.
- 1밀리초 미만의 지연 시간(예: Ability Hand)은 중앙 호스트로 데이터를 전송하는 단계를 생략하는 분산 처리 아키텍처에서 비롯됩니다.
- humanoid.guide 데이터베이스에서 총 66개 모델의 비교 카탈로그를 정리해, 시장 전체를 한눈에 볼 수 있도록 했습니다.
시장은 한때 Wonik Allegro Hand나 Schunk SVH처럼 견고한 direct-drive 또는 감속 기어 방식 전기 모터가 주도했습니다 — 정밀하고 표준 프로토콜을 통해 제어가 쉽지만, 단단한 기어 시스템은 충격에 취약합니다. 제어 정책이 아직 학습되지 않은 강화학습 환경에서는 예기치 못한 충돌이 반복적으로 발생해 기어가 이가 빠지고 관절에 균열이 가는 일이 흔했습니다.
이러한 취약성으로 인해 업계는 앞으로 살펴볼 5가지 아키텍처로 나뉘게 되었습니다: 유체 구동식 근골격 시스템, 유연한 고주파 텐던 시스템, 다중 관절 전기기계 시스템, 분산 처리형 바이오닉 핸드 및 자가 적응형 소프트 핸드
근골격 구동용 유체 시스템
유압을 사용하여 높은 에너지 밀도와 본질적인 기계적 유연성을 확보합니다
Sanctuary AI — Phoenix
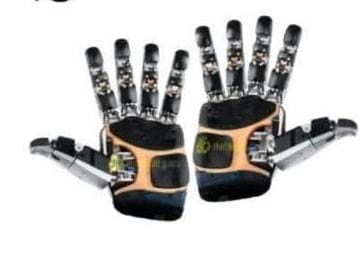
Phoenix는 각 관절마다 무거운 전기 모터를 장착하는 대신, 자체 특허를 보유한 유압 동력 전달 시스템을 사용하여 20–21 자유도(DoF)를 구동합니다. 이 시스템은 초소형 유압 밸브로 유체의 흐름을 제어하여 뛰어난 출력 대비 중량비와 자연스러운 유연성을 확보합니다 — 최대 25kg까지 들어 올릴 수 있으면서도 손상되기 쉬운 물체를 섬세하게 다룰 수 있습니다.
촉각 감지 측면에서는 손가락 끝당 7개의 감지점을 갖춘 micro-barometer 방식의 tactile 어레이를 사용하며, 감도는 5 mN에 달합니다. 이 데이터를 실시간으로 Carbon AI 인지 제어 시스템에 입력하여 zero-shot 방식으로 손 안 물체를 조작하며, 관절 응답 지연은 단 0.5 ms에 불과합니다.
강화학습을 위한 고주파 텐던 시스템
유체 시스템 유지관리 없이도 수많은 반복 실험 사이클을 견딜 수 있음
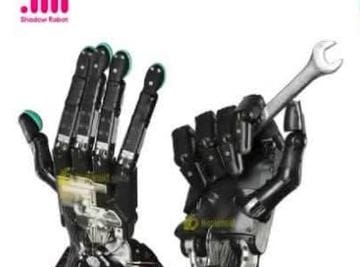
Shadow Robot — DEX-EE
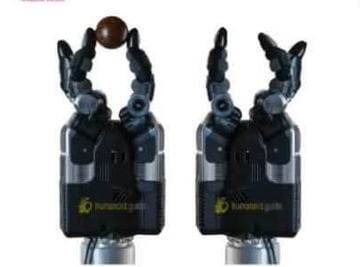
DEX-EE는 사람 손보다 약 50% 더 큰 3개 손가락 구조의 손으로, 인체 비율을 모방하기보다 구조적 내구성과 모듈성을 우선시합니다. 대칭형(symmetric)과, 세 번째 손가락을 아래쪽으로 옮기고 옆으로 어긋나게 배치해 엄지와 비슷한 위치를 만드는 Chiral형 중에서 선택할 수 있으며, 이를 통해 motion capture 장갑을 이용한 원격 조작을 지원합니다.
각 손가락 밑부분에 있는 Maxon DCX16 모터 15개로 구동되며, backlash를 제거하는 N+1 구조의 텐던을 통해 손가락당 4개의 관절과 연결됩니다. 손가락당 최대 155채널에 달하는 고밀도 센서를 갖추고 있으며, 손끝에서는 스테레오 듀얼 카메라로 실리콘 표면의 마커 포인트 500–2,180개의 움직임을 1280×480 @ 50 FPS 해상도로 포착합니다. 중간 관절과 기저 관절에는 3축 Hall effect 센서가 사용됩니다.
하위 힘 제어 루프는 모터 유닛에서 10 kHz로 동작해 즉각적인 능동 유연성을 제공하며, 호스트 레벨의 위치 제어는 EtherCAT 버스를 통해 1 kHz로 동작해 ROS 아키텍처와 안정적으로 연동됩니다.
다중 관절 전기기계 시스템 — 표준 연구 계열
정밀도와 손쉬운 설치·운용 덕분에 여전히 연구의 핵심 축으로 남아 있음
Wonik Robotics — Allegro Hand V5 Sense
각 손가락의 보조 관절에서 288.35:1 및 576.7:1의 고감속비 기어를 통해 DC 모터로 16 자유도를 구동합니다. 무게는 1,240 그램에 불과하지만 최대 15 kg까지 하중을 견딜 수 있습니다. 손끝당 16채널의 촉각 센서 배열은 온도 보상 기능을 갖춘 정전용량(capacitive) 방식의 공기압 감지를 사용하며, 최대 500 Hz의 CAN 버스를 통해 제어됩니다.
Schunk — SVH
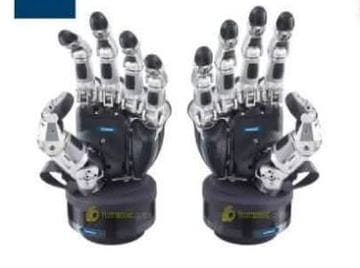
일반 성인 남성 손과 1:1 비율인 5지 핸드로, servo-electric linkage 9세트를 사용해 연결된 20개 관절 지점을 제어합니다. 특징은 제어 회로, 전압 컨트롤러, 전력 전자장치를 전부 손목 안에 통합해 외부 제어 박스를 없앤 것입니다. 24V DC로 동작하며 ROS/ROS2를 완전히 지원합니다.
분산 처리형 바이오닉 핸드
소비자용 의수와 고성능 로봇 end-effector의 접점
Psyonic — Ability Hand
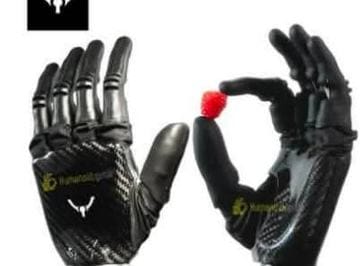
무게는 약 490그램에 불과해 일반 성인 손보다 약 20% 가볍습니다. 카본 파이버 프레임과 충격에도 파손되지 않는 실리콘 손가락을 사용하며, 브러시리스 DC 모터 6개로 구동되어 5개 손가락 전부를 독립적으로 굽히고 펼 수 있습니다. 핵심 셀링 포인트는 200 ms 미만의 손가락 오므리기 속도입니다.
손가락 끝 전체에 30개 지점의 multi-touch 압력 센서로 촉각을 감지하며, 연약한 물체에 닿으면 즉시 움직임을 멈추는 "촉각 반사"를 실행할 수 있습니다. 손 전체에 걸쳐 Arm Cortex-M 칩 12개를 배치한 완전 분산형 처리 아키텍처를 갖췄으며, BLE, I2C, UART, RS485를 통해 통신합니다.
자가 적응형 소프트 핸드
능동 제어 회로를 과감히 배제하고, 기계적 유연성으로 물체 형상에 대응하는 방식
qb Robotics — qb SoftHand Series
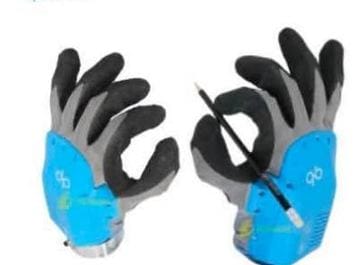
qb SoftHand Research는 무게 0.77kg, 허용 하중 1.1kg이며, RS485 프로토콜을 사용해 단일 모터로 다섯 손가락을 동시에 오므릴 수 있습니다. qb SoftHand Industry는 방수·방진 등급 IP65를 추가하여 무게 0.99kg, 허용 하중 최대 2kg이며 EtherCAT 또는 UDP로 통신하여 먼지가 많거나 위험한 산업 환경에 적합합니다. 한편 qb SoftHand2 Research는 소프트 관절을 개선하여 협지(핀치) 방식으로 2kg, 파지(그립) 방식으로 3kg의 하중을 지지할 수 있습니다.
비교표: 물리적 구조 및 구동 방식
| 모델 | 손가락 수 / DoF | 구동 메커니즘 | 무게 | 주요 소재 |
|---|---|---|---|---|
| Sanctuary Phoenix | 5개 손가락 / 20–21 | 초소형 유압 밸브 | — (전신 70 kg) | 고강도 폴리머 + 정밀 금속 |
| Shadow DEX-EE | 3개 손가락 / 12 | N+1 텐던 (모터 15개) | 4.1 kg | 알루미늄/황동, 폴리우레탄 |
| Psyonic Ability Hand | 5개 손가락 / 6 | 직접구동 전기기계식 (BLDC ×6) | 0.490 kg | 탄소섬유 + 실리콘 |
| Allegro Hand V5 Sense | 4개 손가락 / 16 | 감속 기어 DC 모터 | 1.24 kg | 금속 케이스 + 실리콘 손끝 |
| Schunk SVH | 5개 손가락 / 9 drives (20 joints) | Servo-electric linkage | 1.3 kg | 알루미늄 + 스테인리스 |
| qb SoftHand Research | 5개 손가락 / 1 | 단일 모터 텐던 구동 | 0.77 kg | 유연 폴리머 + 소프트 실리콘 |
비교표: 센서, 통신 및 제어 주파수
| 모델 | 촉각 기술 | Payload / 그립력 | 인터페이스 | 제어 주파수 |
|---|---|---|---|---|
| Sanctuary Phoenix | Micro-barometer 7 cells/pad, 5 mN | 25 kg | Carbon AI (integrated) | 0.5 ms |
| Shadow DEX-EE | 스테레오 카메라 1280×480@50FPS + 홀 효과 센서 | 손끝에서 ≥8 N | EtherCAT, USB 3.0 | 10 kHz / 1 kHz |
| Psyonic Ability Hand | Multi-touch 30 sensors | 66 N / 50 lbs | BLE, I2C, UART, RS485 | 손가락 오므리기 <200 ms |
| Allegro Hand V5 Sense | Capacitive 16-pt, 0–400 kPa | 15 kg | CAN bus | 333 Hz |
| Schunk SVH | 고마찰 고무 표면 (어레이 없음) | 4 kg / 20–140 N | CAN, USB, ROS1/2 | 손목에 통합 |
| qb SoftHand Research | 단일 모터 전류 감지 | 1.1 kg / 62 N | RS485, USB | 1.1 s |
지연 제어의 두 가지 아키텍처
중앙집중식 아키텍처와 분산형 아키텍처의 차이는, 물체가 손에서 빠져나가려 할 때 "반응 민감도"의 핵심입니다
메인 프로세서 (1 kHz) ──────▶ 통신 버스 ──────▶ 관절 액추에이터
                         지연 시간: ~1–5 ms
메인 프로세서 (1 kHz) ──────▶ 분산형 마이크로컨트롤러 12개 (Arm Cortex-M)
                                       │
                                       ▼  지점별 반사 루프: <1 ms
                              관절 액추에이터와 촉각 센서
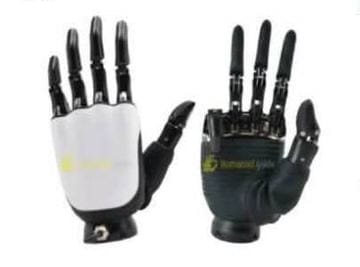
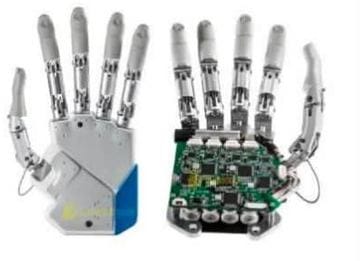
대안적 시장 지형
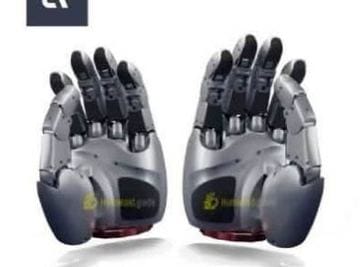
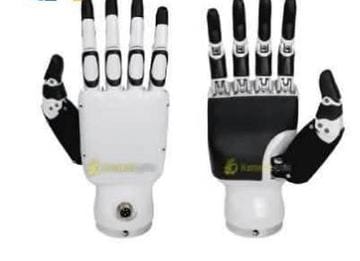
더 저렴한 플랫폼으로 그립 연구에 대한 접근성을 넓혀가고 있습니다
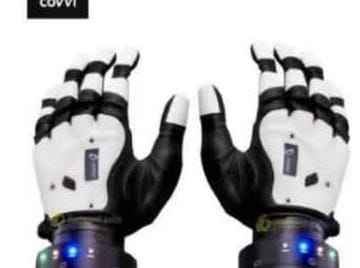
전체 카탈로그: 동일 데이터베이스의 나머지 51개 모델
위에서 자세히 다룬 15개 모델 외에도, humanoid.guide 데이터베이스에는 전 세계 제조사의 51개 모델이 추가로 등록되어 있습니다 — 제조사명순으로 정렬되어 있으며, 검색어를 입력하면 즉시 필터링할 수 있습니다.
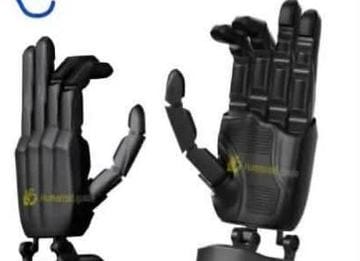
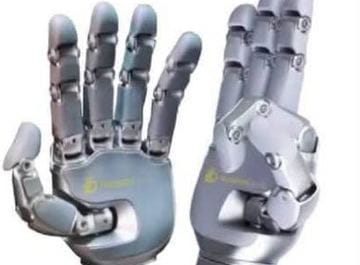
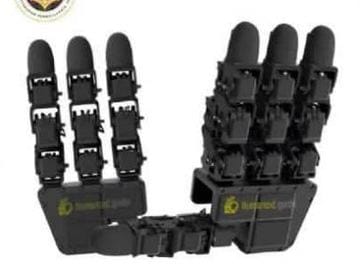
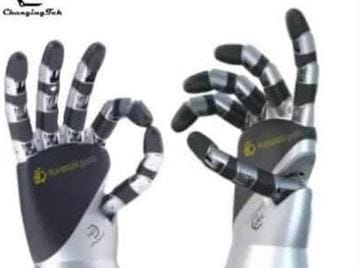
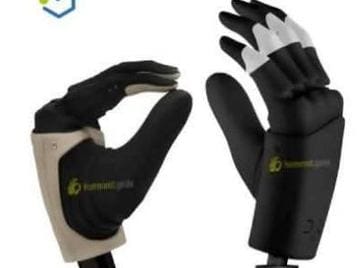
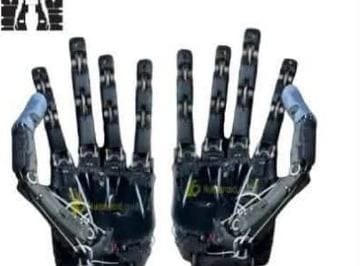
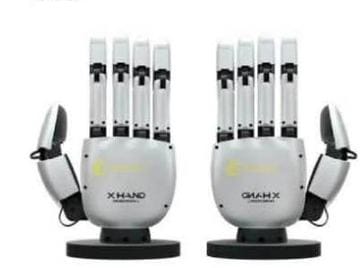
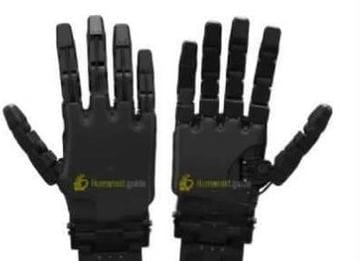
Scorecard: 가중치 기준으로 로봇 손 10종 순위 매기기
전문 mechatronic 분석 보고서 "Mechatronic Analysis and Quantitative Ranking of Dexterous Robotic End-Effectors"를 기준으로 전면 개편하였습니다. 실제 데이터를 입력하기 전에 9개 항목별로 1~5점 채점 기준을 먼저 고정한 뒤, 소급 채점으로 인한 편향을 막기 위해 정해진 가중치(합계 100%)를 곱했습니다 — 표본은 주요 기사에서 벗어나, 이 보고서가 9개 항목 전부에 대해 점수를 매긴 10개 모델로 바뀌었으며, 여기에는 Tesla Optimus와 Unitree 같은 휴머노이드 로봇용 핸드도 포함되었습니다.
| 항목 | 무게 | 정의 | 실제 점수 예시 (5점 만점 ↔ 1점 최저) |
|---|---|---|---|
| DoF | 15% | 실제로 움직이는 기계적 자유도(active DoF)의 수를 측정 | 5 = Tesla Optimus (22), Phoenix (21), Clone Hand (24–27) · 2 = Ability Hand, Inspire RH56E2 (6) |
| 파지력 / Payload | 15% | 손 자체 무게 대비 파지력 및 payload | 5 = Phoenix (payload 25 kg) · 2 = Shadow DEX-EE (손끝 힘 8–18 N뿐) |
| 촉각/힘 피드백 | 15% | 밀도, 해상도 및 촉각 센서 통합 | 5 = Phoenix, Shadow DEX-EE, Unitree Dex5-1P (고밀도 array/카메라) · 1 = Schunk SVH (array 없음) |
| 정밀도/반복성 | 10% | 관절의 각도 분해능과 위치 재현성 | 5 = Shadow DEX-EE · 1 = Clone Hand (McKibben 근육은 히스테리시스가 높아 관절 각도의 정밀 제어가 어려움) |
| 소재/조립 품질 | 10% | 구조적 강도와 첨단 복합 소재 | 5 = Tesla Optimus, Phoenix, Shadow DEX-EE, Ability Hand · 2 = Clone Hand (초기 단계 프로토타입) |
| 내구성/듀티 사이클 | 10% | 반복적인 충격에 대한 저항성과 수명 | 5 = Tesla Optimus, Shadow DEX-EE (망치로 내리쳐도 견딤), Ability Hand (30피트 높이에서 떨어져도 파손되지 않음) · 2 = Clone Hand (액체 누출 위험) |
| Control/SDK/ROS | 10% | 통신 프로토콜, 제어 루프 주파수 및 소프트웨어 지원 | 5 = Tesla Optimus (AI5 칩), Shadow DEX-EE (EtherCAT 10 kHz), Schunk SVH (ROS1/2 완전 지원) · 2 = Clone Hand (Raspberry Pi 4B + 전용 소프트웨어) |
| 가격/가성비 | 10% | 실제 판매가 또는 재료 원가 대비 얻을 수 있는 성능 | 5 = Clone Hand (재료비 ~฿95,000) · 1 = Shadow DEX-EE (약 ฿4,056,000) |
| 유지보수/부품 | 5% | 부품 교체 및 자가 정비의 용이성 | 5 = Shadow DEX-EE, Unitree Dex5-1P (나사 몇 개로 손가락 교체 가능) · 1 = Clone Hand (외부 유압 파우치와 워터 밸브 관리 필요) |
| # | 모델 | DoF (15%) | 파지력 (15%) | 촉각 (15%) | 정밀도 (10%) | 소재 (10%) | 내구성 (10%) | 제어 (10%) | 가격 (10%) | 유지보수 (5%) | 총점 |
|---|---|---|---|---|---|---|---|---|---|---|---|
| 1 | Tesla Optimus Hand (Gen 3) | 5 | 4 | 4 | 4 | 5 | 5 | 5 | 4 | 4 | 4.45 |
| 2 | Sanctuary AI Phoenix | 5 | 5 | 5 | 4 | 5 | 4 | 4 | 2 | 2 | 4.25 |
| 3 | Wonik Allegro Hand V5 Sense | 4 | 4 | 4 | 4 | 4 | 3 | 4 | 4 | 4 | 3.90 |
| 4 | Shadow Robot DEX-EE | 3 | 2 | 5 | 5 | 5 | 5 | 5 | 1 | 5 | 3.85 |
| 5 | Unitree Dex5-1P | 4 | 3 | 5 | 4 | 3 | 3 | 5 | 3 | 5 | 3.85 |
| 6 | Psyonic Ability Hand | 2 | 4 | 4 | 3 | 5 | 5 | 4 | 4 | 5 | 3.85 |
| 7 | Beijing Inspire RH56E2 | 2 | 4 | 4 | 4 | 4 | 4 | 5 | 4 | 4 | 3.80 |
| 8 | qb SoftHand Research | 4 | 4 | 2 | 2 | 3 | 5 | 4 | 4 | 4 | 3.50 |
| 9 | Clone Robotics Clone Hand | 5 | 4 | 3 | 1 | 2 | 2 | 2 | 5 | 1 | 3.05 |
| 10 | Schunk SVH | 2 | 3 | 1 | 3 | 4 | 4 | 5 | 3 | 3 | 2.95 |
Tesla Optimus Hand (Gen 3) — 4.45 · 종합 챔피언
모터 25개를 손가락에 내장하는 대신 팔뚝(전완)으로 모두 옮겨, 손가락의 관성을 줄이고 모터를 충격으로부터 보호함으로써 선두 자리를 차지했습니다. 이를 통해 손당 자유도는 22개로 늘어났으며 모든 손끝에 압력 센서를 갖추고 있습니다. Tesla AI5 프로세싱 칩으로 구동되어 이전 세대보다 약 5배 빠르게 신경망을 실행하며, 이미 Fremont 공장에서 실제 양산 라인에 투입되었습니다. 주요 약점은 여전히 Optimus 로봇 전체에 종속되어 있어, 다른 제조사의 로봇 팔용 end-effector로 별도 판매되지 않는다는 점입니다.
Sanctuary AI Phoenix — 4.25 · 예상보다 견고한 유압 시스템
초소형 유압 밸브로 21 자유도를 구동하며, 25kg의 무게를 들어올릴 수 있으면서도 깨지기 쉬운 물체를 잡을 수 있을 만큼 섬세합니다. 손끝당 7개의 micro-barometer 촉각 센서 배열은 0.5 mN까지 감지할 수 있는 민감도로 Carbon AI 제어 시스템에 데이터를 공급하여 단 0.5밀리초 만에 반응합니다. 유압 밸브는 누수 없이 20억 회 이상의 내구성 테스트를 통과했습니다. 약점은 Sanctuary AI가 하드웨어 전체를 판매하는 대신 소프트웨어와 손 기술을 판매하는 사업 모델로 전환하면서, 일반 상품으로는 별도 판매되지 않고 기업 파트너와 연구 센터에만 제한적으로 제공된다는 점입니다.
Wonik Allegro Hand V5 Sense — 3.90 · 가장 가성비 좋은 연구용 표준
288.35:1 및 576.7:1의 고감속비 기어를 통해 coreless DC 모터로 16 자유도를 구동하며, 무게는 1.24 kg에 불과하지만 15 kg의 하중을 견딜 수 있습니다. 손끝당 16채널의 정전용량(capacitive) 촉각 센서 배열은 0.1 kPa까지 정밀한 온도 보상이 가능하며, 최대 333 Hz의 CAN 버스를 통해 제어됩니다. ฿372,000–฿1,183,000 가격대로 가성비가 뛰어나고 오랫동안 축적된 ROS/CAN 사용자 기반을 갖추고 있습니다. 약점은 제어 정책이 아직 안정되지 않은 강화학습 작업에서 단단한 기어 구조가 충격에 취약하다는 점으로, 소프트웨어에서 충돌 제한을 설정하거나 강한 충격 후 기어를 교체해야 할 수도 있습니다.
Shadow Robot DEX-EE — 3.85 · 가장 정밀하고 내구성이 뛰어나지만 가장 비쌉니다
Google DeepMind와 공동 개발했으며, N+1 텐던 구조로 배치된 Maxon DCX16 모터 15개로 구동되어 3개 손가락에서 12자유도를 제어합니다. 센서 밀도는 손가락당 155채널/인치에 달하며, 실리콘 표면의 마커 포인트를 추적하는 스테레오 카메라를 결합했습니다. force control 루프는 10 kHz, position loop는 1 kHz로 EtherCAT을 통해 동작합니다. 실제 망치 타격도 견디며 나사 6개만으로 손가락 끝 커버를 교체할 수 있습니다. 약점은 약 ฿4,056,000에 달하는 가격으로 자금이 풍부한 연구실에만 국한되며, 손가락 끝 힘이 8–18 N에 불과해 일반적인 인간 수준의 조립 작업에는 적합하지 않습니다.
Unitree Dex5-1P — 3.85 · 속도와 정밀도의 균형
휴머노이드 로봇 Unitree H1/H1-2용으로 설계되었으며, 20자유도(능동 16개 + 수동 4개)를 갖췄습니다. coreless hollow-cup 모터와 자체 개발한 힘 제어 복합소재 관절로 구동되며, 손가락은 좌우로 ±22도 움직일 수 있습니다. 압력 센서 94개가 손바닥과 손가락 끝 전체의 12개 모듈에 분산 배치되어 있으며, USB 2.0을 통해 1,000 Hz로 통신해 손가락 끝 정밀도 ±1 mm를 제공합니다. 약점은 인간의 손에 비해 다소 크고 무겁다는 점이며, 단독 구매 가격(로봇 본체 없이)은 ฿845,000–฿980,000으로, 이미 Unitree 플랫폼을 사용하지 않는 연구실에는 부담스러운 수준입니다.
Psyonic Ability Hand — 3.85 · 합리적인 가격에 가장 뛰어난 내충격성
무게는 단 490그램이며, 브러시리스 DC 모터 6개로 5개 손가락을 독립적으로 제어하며 매우 빠르게 오므릴 수 있습니다. 카본 파이버 프레임과 실리콘 손가락은 충격에 강해 30피트 높이 낙하나 망치 타격에도 견딥니다. 손가락 끝 전체에 분산된 30개 지점의 촉각 센서가 분산형 Arm Cortex-M 칩과 연결되어 있어, 1밀리초 미만으로 움직임을 멈추는 "촉각 반사"를 실행할 수 있습니다. 파지력은 66 N이며 권장 최대 인양 하중은 22.7 kg입니다. 소매가 ฿524,000으로 상위 그룹 중 가장 저렴합니다. 약점은 자유도가 6개뿐이라, 여러 자유 관절을 동시에 조율해야 하는 손 안 조작 작업에는 제한적이라는 점입니다.
Beijing Inspire RH56E2 — 3.80 · 저렴한 가격에 높은 페이로드
12개 관절에 걸쳐 6자유도를 가지며, 무게 790그램의 금속 프레임 안에서 선형 액추에이터로 구동됩니다. 엄지 힘은 30 N, 다른 손가락은 28 N이며, 정적 하중은 최대 30 kg까지 지지합니다. 촉각 센서는 손가락 끝당 5–17개 지점이며, 정밀도는 5%입니다. CAN/RS485/ModbusTCP를 통해 1 kHz로 통신하며, 위치 반복 정밀도는 ±0.20 mm까지 가능합니다. 가격은 단 ฿335,000입니다. 강점은 저렴한 가격과 높은 payload로 양손 조립 작업에 적합하다는 점이며, 약점은 낮은 DoF와 경직된 관절 구조로, 유연성 제어 루프를 미리 설정하지 않으면 비정형 충돌에 취약합니다.
qb SoftHand Research — 3.50 · 단일 모터, 최고의 내충격성
최대 19개 지점에서 유연하게 움직이는 관절을 갖췄지만, 단 하나의 모터로 텐던을 당겨 5개 손가락 전부를 동시에 오므리는 방식입니다. 복잡한 제어 알고리즘 없이도 물체 형상에 스스로 맞춰지며, 무게는 0.77 kg, 최대 하중 1.1 kg, 최대 파지력 62 N입니다. 복잡한 촉각 어레이 대신 전류 감지 방식을 사용하며, ROS, MATLAB, C++를 지원합니다. 강점은 기계적 내구성으로, 유연한 관절이 충격을 흡수해 거의 고장나지 않습니다. 약점은 손가락을 개별적으로 독립 제어할 수 없다는 점으로, 손가락을 따로 제어해야 하는 정밀 파지보다는 단순 그립 작업에 더 적합합니다.
Clone Robotics Clone Hand — 3.05 · DoF는 최고지만 유지보수가 가장 어려움
탄소섬유 골격, 인공 힘줄, 합성 조직으로 인간의 손을 모방합니다. 물을 매개체로 사용하는 McKibben 유압 인공근육(HAM) 36–37개로 구동되며 24–27 자유도를 제공합니다. 외부 유압 백에는 500W 모터와 물 펌프가 있어 10바에서 시간당 400리터의 유체를 밀어냅니다. 근육은 최대 15밀리초의 빠른 속도로 수축하며, 물이 자체적으로 열을 방출해주는 덕분에 65만 회 이상의 내구성을 갖습니다. 재료비는 약 ฿95,000으로 저렴합니다. 약점은 McKibben 근육의 히스테리시스가 매우 커서 관절 각도를 정밀하게 제어하기 어렵다는 점과, 외부 유압 백의 물 밸브를 관리해야 해 누수 위험이 있고 전용 제어 소프트웨어가 필요하다는 점으로, 표 안에서 유지보수 부담이 가장 큽니다.
Schunk SVH — 2.95 · 제어는 매끄럽지만 촉각 센싱 없음
일반 성인 남성 손과 1:1 비율인 5지 핸드로, servo-electric linkage 9세트를 사용해 연결된 20개 관절 지점을 제어합니다. 제어 회로와 전력 전자장치를 전부 손목 안에 통합했으며, 24V DC로 동작합니다. 파지력은 20–140 N, 최대 하중은 4 kg이며, CAN, RS485, USB를 지원하고 ROS1/ROS2 드라이버를 완전히 제공합니다. 강점은 콤팩트한 손목 내장 전자회로로 협동로봇(cobot) 작업 현장에서 신뢰성이 이미 입증되었다는 점입니다. 약점은 구동축이 9개뿐이라 손가락의 측면 움직임이나 손 안 정밀 조작을 지원하지 않으며, tactile 어레이가 전혀 없고, ฿1,014,000–฿1,690,000의 가격은 얻을 수 있는 조작 능력 수준에 비해 다소 높다는 점입니다.
종합 분석: 숫자로 읽는 트렌드
기계적 유연성이 RL에서의 반복적인 충돌에 대한 해답입니다
강화학습 훈련에는 수천 시간에 달하는 비구조화 탐색 시간이 필요하며, 아직 안정되지 않은 제어 정책으로 인해 강한 충돌이 빈번하게 발생합니다. 강성 전기기계식 손은 충격을 기어에 그대로 전달해 빠르게 고장 납니다. 해결책은 두 가지입니다: DEX-EE처럼 10 kHz의 고주파 능동 컴플라이언스 제어 루프를 사용하거나, Phoenix처럼 압축성 유체가 충격 에너지를 스스로 흡수하는 유압 시스템을 사용하는 것입니다.
유압은 에너지 밀도를 얻는 대신 유지보수 부담이 따릅니다
Sanctuary AI와 같은 유압 시스템은 뛰어난 에너지 밀도와 충격 흡수 성능을 제공하지만, 실, 펌프, 밸브를 지속적으로 관리해야 합니다. 반면 전기기계식/텐던 방식 핸드는 유지관리는 더 쉽지만, zero joint torque를 모사해 하드웨어를 손상으로부터 보호하려면 복잡한 관절 제어 알고리즘이 필요합니다.
분산 처리 방식이 통신 버스의 병목 현상을 해소합니다
CAN/EtherCAT 기반의 중앙집중형 아키텍처는 데이터를 중앙 호스트로 보내 연산한 뒤 다시 명령을 되돌려 보내야 하므로, 물체가 손에서 미끄러지는 것과 같은 돌발 상황에 대한 반응 속도를 제한하는 지연이 발생합니다. Ability Hand는 손 전체에 분산 배치된 Arm Cortex-M 마이크로프로세서 12개로 이 문제를 해결하며, 손가락 단위의 촉각 데이터를 현지에서 처리해 1밀리초 미만의 "촉각 반사"를 구현합니다 — 이는 중앙 호스트가 접촉을 인지하는 속도보다도 빠릅니다.
촉각 감지는 숫자에서 이미지로 이동하고 있습니다
점 방식 압력 센서는 직관적인 힘 벡터를 제공하지만 취약하고 배선이 복잡합니다. DEX-EE에 사용된 것과 같은 카메라 방식 촉각 센서는 패턴이 인쇄된 실리콘 표면의 변형을 추적하여 접촉을 영상 데이터로 변환합니다. 이를 통해 시각 AI 모델이 접촉을 deformation field로 처리할 수 있게 되어, 시뮬레이션에서 실제 환경으로 정책을 전이하는 sim-to-real 과정이 더 쉬워집니다.
전략적 결론 및 향후 방향
인체 의족 분야와 산업용 로봇 분야는 한때 서로 다른 방향으로 발전해 왔습니다 — 의족 쪽은 가벼움, 미관, 내구성을 중시했고, 산업 쪽은 payload, 정밀도, 제어 대역폭을 중시했습니다. 범용 휴머노이드 로봇의 등장으로 이 두 흐름이 융합될 수밖에 없게 되었습니다. 손은 팔에 부담을 주지 않을 만큼 가벼우면서도, 인간 환경에서 지속적으로 작동할 만큼 튼튼하고, 복잡한 실시간 작업을 수행할 만큼 민감해야 합니다.
실제 절단 장애인과 90곳이 넘는 로봇 연구 기관 모두에서 사용되고 있는 Ability Hand는 가치 있는 데이터 루프의 대표적인 사례입니다. 원격 조작 데이터와 실제 의수 사용 데이터가 시뮬레이션 환경으로 피드백되어 머신러닝 정책을 학습시키는 데 활용되며, 이후 완전 자율 휴머노이드 로봇에 적용되어 비정형 환경에서의 작업 능력을 더욱 빠르게 향상시킵니다.
빠르게 성장하는 중국 제조업이 가격을 끌어내리고 있습니다. 기존에는 연구용 로봇 손의 가격이 ฿1,014,000–฿2,028,000에 달해 연구를 소수의 최상위 연구실로만 제한했지만, ฿71,000–฿355,000 가격대의 대안이 등장하면서 접근성이 크게 넓어지고 있습니다. 높은 자유도와 유연성, 고밀도 센서를 갖춘 end-effector가 널리 구매 가능해지면서, 로봇 파지의 병목 현상은 하드웨어의 한계에서 이러한 복잡한 시스템을 현실 세계에서 조율해야 하는 지능형 제어 소프트웨어로 옮겨갈 것입니다.
참고 자료
이 기사(00–13 항목)의 내용을 구성하는 데 사용된 모든 뉴스 출처, 제조사 웹사이트, 스펙 문서 중에서 가장 공식적이고 신뢰할 수 있는 자료(제조사 공식 웹사이트, 주요 로봇공학 전문 매체, 연구 데이터베이스)만을 선별하여, 중복 없는 학술 참고문헌 목록 형태로 정리했습니다 — 링크는 클릭 가능한 링크가 아닌 일반 텍스트로 표시됩니다.


추가 정보 문의
 LINE으로 친구 추가하려면 여기를 클릭하세요