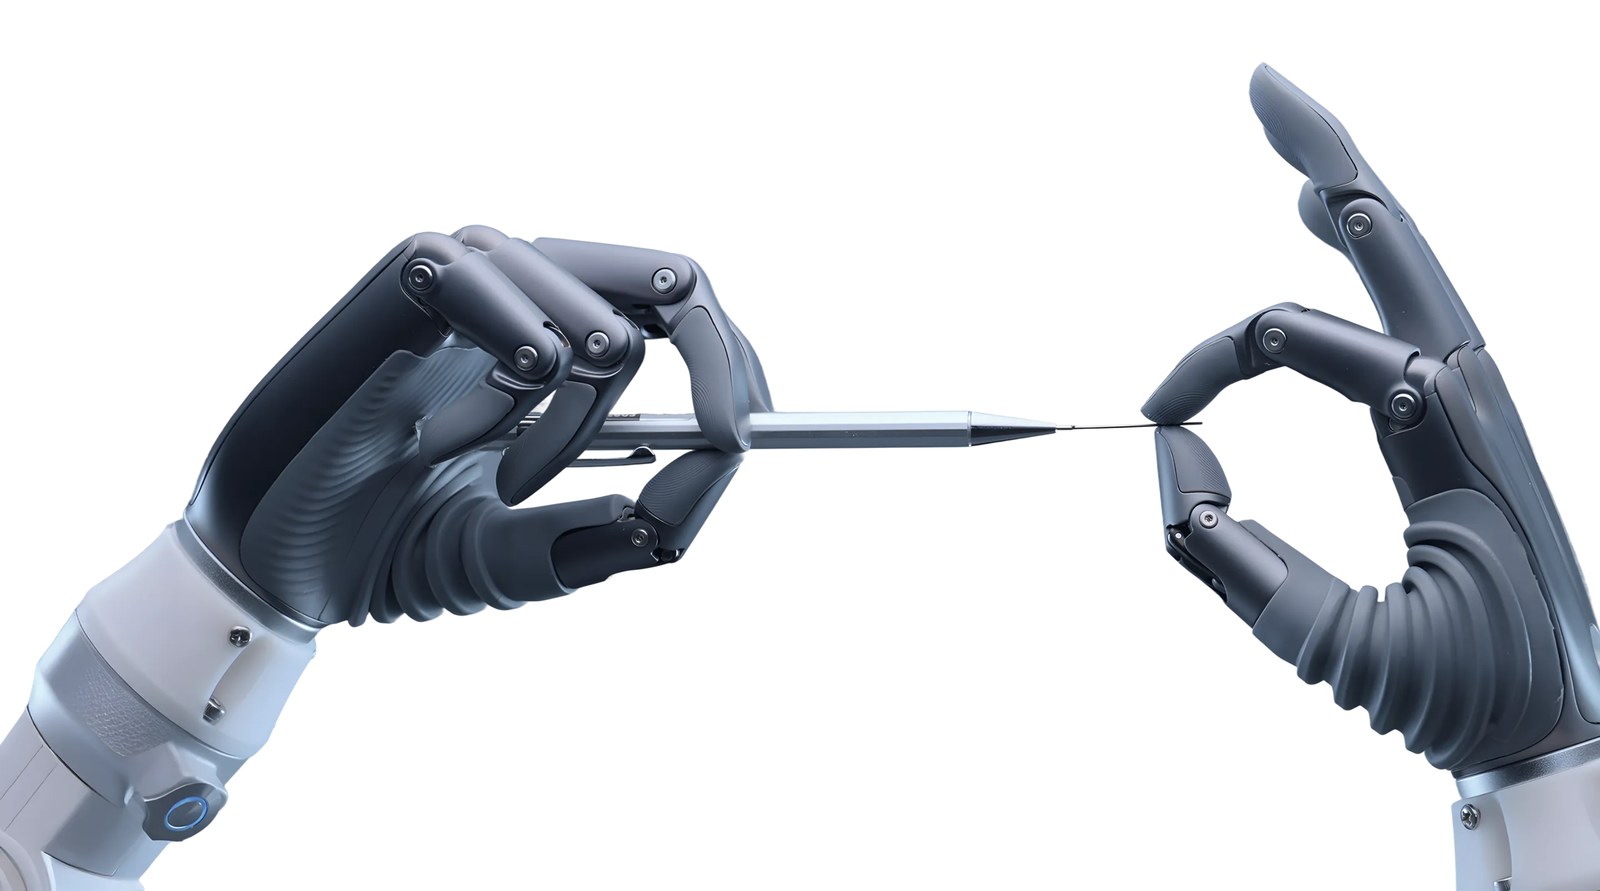
BrainCo Revo2 Basic คือมือหุ่นยนต์แบบ dexterous hand น้ำหนักเบา 383 กรัม มี 11 องศาอิสระ (6 ข้อต่อขับเคลื่อนด้วยมอเตอร์ 6 ตัว) จับวัตถุได้ทั้งแบบกำและแบบหยิบละเอียด สำหรับติดตั้งกับหุ่นยนต์ฮิวแมนนอยด์ แขนกล และงานวิจัยด้านการหยิบจับ
หมายเหตุสำคัญ: Revo2 ขายทีละข้าง เลือกได้ทั้ง มือซ้าย または มือขวา หากต้องการทั้งสองข้างต้องสั่ง 2 ชิ้น รุ่น Basic ไม่มีเซนเซอร์สัมผัสที่ปลายนิ้วและไม่มี EtherCAT (มีในรุ่น Touch และ Pro ตามลำดับ) โปรดแจ้งหุ่นยนต์หรือแขนกลที่จะติดตั้ง เพื่อให้เราช่วยตรวจสอบการเชื่อมต่อก่อนสั่งซื้อ
- 11 องศาอิสระ ขับเคลื่อน 6 ข้อต่อด้วยมอเตอร์ 6 ตัว
- น้ำหนักเพียง 383 กรัม
- แรงกำอย่างน้อย 50 N และแรงหยิบอย่างน้อย 15 N
- รับน้ำหนักได้อย่างน้อย 20 กก.
- สื่อสารผ่าน RS485 และ CAN FD สูงสุด 1 kHz
- SDK Python และ C บน Linux, Windows และ ROS
รายละเอียดทางเทคนิค
- ประเภท: มือหุ่นยนต์ (dexterous robotic hand) รุ่น Basic ข้างซ้ายหรือขวา
- องศาอิสระ: 11 DOF (6 ข้อต่อขับเคลื่อน, มอเตอร์ 6 ตัว)
- น้ำหนัก: 383 กรัม
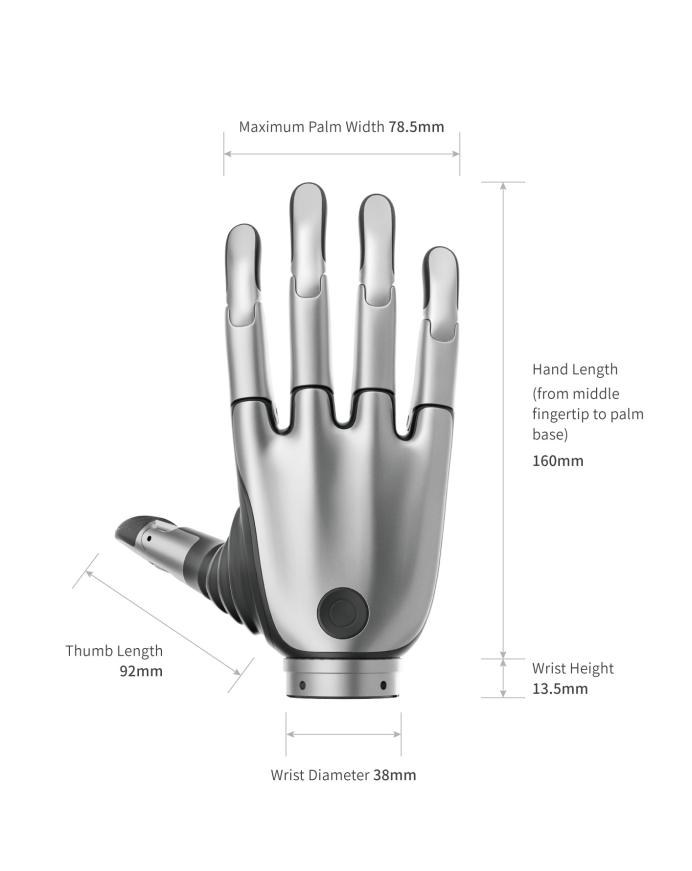
- ความยาวมือ: 160 มม.
- ระยะกางนิ้วโป้งถึงนิ้วชี้: 100 มม.
- แรงกำ: อย่างน้อย 50 N
- แรงหยิบ: อย่างน้อย 15 N
- น้ำหนักบรรทุก: อย่างน้อย 20 กก.
- ความละเอียดการควบคุม: 0.1°
- ความเร็ว: งอและเหยียดนิ้วไม่เกิน 0.65 วินาที
- เสียงขณะทำงาน: ไม่เกิน 50 dB ที่ระยะ 50 ซม.
- ไฟเลี้ยง: 12–28 V DC (ตามเอกสารสเปคของผู้ผลิต)
- กระแสไฟ: ขณะพัก 65 mA, สูงสุด 4.6 A ที่ 24 V
- การสื่อสาร: RS485 และ CAN FD สูงสุด 1 kHz
- โหมดควบคุม: ตำแหน่ง, ตำแหน่งตามเวลา, PWM และโหมด Turbo
- ระบบป้องกัน: กระแสเกิน, มอเตอร์ค้าง, อุณหภูมิ และการชน
- สภาพแวดล้อม: −10 ถึง 40 °C, ความชื้นไม่เกิน 90%
- สี: Space Gray และ Silver
ความเข้ากันได้และสิ่งที่ต้องมีเพิ่ม
- ซอฟต์แวร์: SDK ภาษา Python และ C บน Linux และ Windows รองรับ ROS และอัปเดตเฟิร์มแวร์แบบ OTA
- สิ่งที่ต้องเตรียม: แหล่งจ่ายไฟ DC และตัวแปลงสัญญาณ RS485 หรือ CAN FD สำหรับต่อกับคอมพิวเตอร์ควบคุม
- การติดตั้ง: ต้องตรวจสอบหน้าแปลนข้อมือให้เข้ากับแขนกลหรือหุ่นยนต์ที่ใช้
- รุ่นอื่นในตระกูลเดียวกัน: Revo2 Pro (เพิ่ม EtherCAT), Revo2 Touch (เพิ่มเซนเซอร์สัมผัสปลายนิ้ว) และ Revo 3 รุ่นใหม่ — สอบถามได้หากต้องการรุ่นเหล่านี้
เหมาะกับงานแบบไหน
- ติดตั้งเป็นมือของหุ่นยนต์ฮิวแมนนอยด์
- ปลายแขนกลสำหรับงานหยิบจับวัตถุหลากหลายรูปทรง
- งานวิจัย dexterous manipulation และ robot learning
- เก็บข้อมูลการหยิบจับสำหรับฝึก AI (teleoperation)
よくある質問
- ราคาเป็นต่อข้างหรือต่อคู่: ต่อข้าง หากต้องการทั้งซ้ายและขวาต้องสั่ง 2 ชิ้น
- Basic ต่างจาก Pro และ Touch อย่างไร: Basic สื่อสารผ่าน RS485 และ CAN FD, Pro เพิ่ม EtherCAT และ Touch เพิ่มเซนเซอร์สัมผัสที่ปลายนิ้ว
- เทียบกับมือหุ่นยนต์รุ่นอื่น: ดูมือหุ่นยนต์ทั้งหมดได้ที่หมวด มือหุ่นยนต์ (Robot Hand) 例えば Inspire RH56DFX
ราคาและการสั่งซื้อ
- ราคา: สอบถามราคา — ผู้ผลิตไม่ได้ประกาศราคาตั้งต่อสาธารณะ
- ข้อควรทราบ: โปรดแจ้งข้างที่ต้องการ (ซ้าย/ขวา) จำนวน และสี ราคาไม่รวมค่าขนส่งระหว่างประเทศ ภาษีนำเข้า ภาษีมูลค่าเพิ่ม และค่าดำเนินการ
- สถานะสินค้า: สั่งจองล่วงหน้า / สอบถามระยะเวลาส่งมอบและเงื่อนไขการรับประกันก่อนสั่งซื้อ
- สอบถามราคาและกำหนดส่ง: ทักไลน์ @metaxr
ข้อมูลสเปคอ้างอิงจากเว็บไซต์และเอกสารสเปคทางการของ BrainCo (brainco.tech) · ตรวจสอบข้อมูลเมื่อ 28 ตุลาคม 2026 · สเปคอาจเปลี่ยนแปลงตามรุ่นผลิต โปรดยืนยันกับเราก่อนสั่งซื้อ