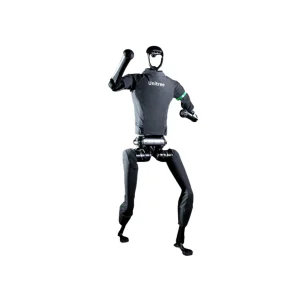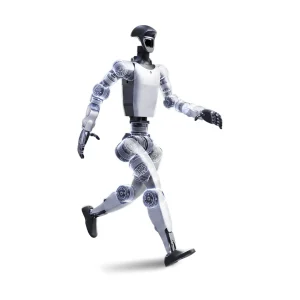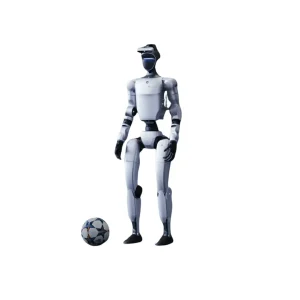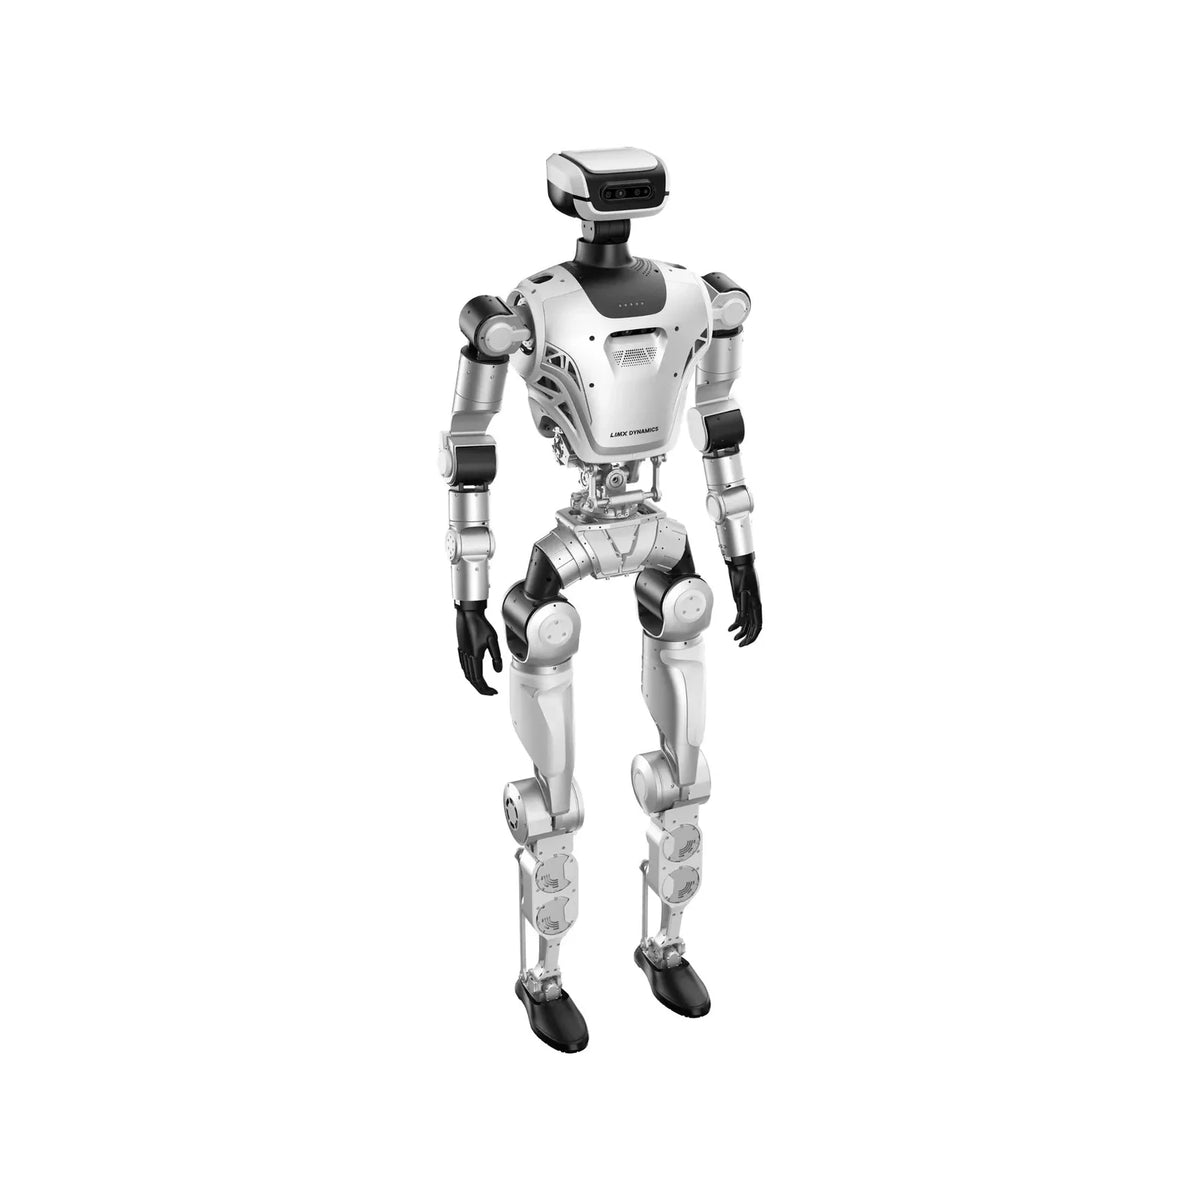
LimX Oli คือหุ่นยนต์ฮิวแมนนอยด์ขนาดเต็มตัวอเนกประสงค์จาก LimX Dynamics ออกแบบมาเพื่องานวิจัยและพัฒนา งานควบคุมระยะไกล (teleoperation) งานตรวจสอบอุปกรณ์ และการทดลองด้าน embodied AI โครงสร้างเป็นโมดูลถอดเปลี่ยนได้เร็วพร้อมแบตเตอรี่แบบสไลด์ออก จุดที่ทำให้เหมาะกับงานวิจัยคือชุดคำสั่งที่เปิดให้เข้าถึงได้ทั้งระดับสูง (สั่งเดิน สั่งทำงาน) และระดับข้อต่อ จึงนำไปต่อยอดอัลกอริทึมเองได้
หมายเหตุ: หุ่นยนต์รุ่นนี้กำหนดค่าได้หลายแบบ ทั้งมือปลายแขน เซนเซอร์ และหน่วยประมวลผลเสริม ตัวเลขด้านล่างอ้างอิงรุ่น Oli EDU ตามหน้าสเปคของผู้ผลิต โปรดยืนยันรุ่นและอุปกรณ์ที่รวมในชุดก่อนสั่งซื้อ
- ฮิวแมนนอยด์ขนาดเต็มตัว สูง 165 ซม. น้ำหนักไม่เกิน 55 กก. รวมแบตเตอรี่
- แขน 7 องศาอิสระต่อข้าง ขา 6 องศาอิสระ เอว 3 และคอ 2 (รวม 33 องศาอิสระ)
- รับน้ำหนักต่อแขน 3 กก. เดินได้สูงสุด 5 กม./ชม. แรงบิดข้อต่อสูงสุด 150 N·m
- เลือกมือปลายแขนได้หลายแบบ ทั้งกริปเปอร์ 2 นิ้ว กริปเปอร์ 3 นิ้ว และมือ 5 นิ้ว 6 องศาอิสระ
- กล้องวัดระยะที่หัว อก และสะโพก พร้อมจุดยึดกล้องที่ข้อมือ LiDAR และ IMU 6 แกน
- ประมวลผลการเคลื่อนไหวด้วย RK3588 และการรับรู้ด้วย NVIDIA Orin NX 157 TOPS
- เลือกเพิ่มกระเป๋าประมวลผล NVIDIA AGX Orin 275 TOPS ได้
- แบตเตอรี่ 9,500 mAh แบบสไลด์ออก ใช้งานราว 1.5 ชั่วโมง
รายละเอียดทางเทคนิค
- ประเภท: หุ่นยนต์ฮิวแมนนอยด์ขนาดเต็มตัว สำหรับงานวิจัยและพัฒนา
- ความสูง: 165 ซม.
- ความกว้างไหล่: 55 ซม.
- ความยาวแขน: 70 ซม.
- น้ำหนักรวมแบตเตอรี่: ไม่เกิน 55 กก.
- องศาอิสระรวม: 33 (ขา 6 ต่อข้าง · แขน 7 ต่อข้าง · เอว 3 · คอ 2)
- น้ำหนักบรรทุกต่อแขน: 3 กก.
- ความเร็วสูงสุด: 5 กม./ชม.
- แรงบิดข้อต่อสูงสุด: 150 N·m
- มือปลายแขน (ตัวเลือก): กริปเปอร์ 2 นิ้ว (1 DoF) · มือ 5 นิ้ว (6 DoF) · กริปเปอร์ 3 นิ้ว (4 DoF)
- ประมวลผลการเคลื่อนไหว: RK3588 แรม 8 GB พื้นที่ 64 GB
- ประมวลผลการรับรู้: NVIDIA Orin NX 157 TOPS แรม 16 GB พื้นที่ 1 TB
- หน่วยประมวลผลเสริม: กระเป๋าประมวลผล NVIDIA AGX Orin 64 GB 275 TOPS
- เซนเซอร์: IMU 6 แกน · กล้องวัดระยะที่หัว อก และสะโพก · จุดยึดกล้องข้อมือ · LiDAR (บางรายการขึ้นกับรุ่น)
- แบตเตอรี่: 9,500 mAh แบบสไลด์ออก ใช้งานราว 1.5 ชั่วโมง
- ที่ชาร์จ: 58.8 V / 10 A
- ไฟจ่ายอุปกรณ์เสริม: 24 V 5 A สองชุด และ 12 V 5 A สองชุด
- การเชื่อมต่อ: Wi-Fi 6, Bluetooth, 5G (บางรุ่น), USB 3.0/3.2, USB-C และ Gigabit Ethernet
- ชุดคำสั่งพัฒนา: SDK แบบโมดูลภาษา Python พร้อม Remote control API, Sensor API, Low-level motion API และ High-level motion API
- ระบบจำลอง: NVIDIA Isaac Sim, MuJoCo และ Gazebo
- ฟังก์ชันอื่น: อัปเดตผ่านระบบออนไลน์ โมดูลสั่งงานด้วยเสียง ไฟ LED และคลังท่าทาง
- การรับประกันจากผู้ผลิต: 12 เดือน (เงื่อนไขในประเทศไทยโปรดสอบถาม)
เหมาะกับงานแบบไหน
- วิจัยและพัฒนาหุ่นยนต์ฮิวแมนนอยด์
- งานควบคุมระยะไกลและเก็บข้อมูลสำหรับ embodied AI
- งานตรวจสอบอุปกรณ์
- งานต้อนรับและงานที่ต้องปฏิสัมพันธ์กับคน
- การทดลองถ่ายโอนจากการจำลองสู่การใช้งานจริง (sim-to-real)
자주 묻는 질문
- สูงและหนักเท่าไร: รุ่น Oli EDU สูง 165 ซม. น้ำหนักไม่เกิน 55 กก. รวมแบตเตอรี่
- มีกี่องศาอิสระ: รวม 33 องศาอิสระ แบ่งเป็นขา 6 ต่อข้าง แขน 7 ต่อข้าง เอว 3 และคอ 2
- แบตเตอรี่ใช้งานได้นานเท่าไร: ราว 1.5 ชั่วโมง เป็นแบตเตอรี่ 9,500 mAh แบบสไลด์ออกเปลี่ยนได้
- พัฒนาซอฟต์แวร์ได้อย่างไร: มี SDK ภาษา Python พร้อม API ทั้งระดับสูงและระดับข้อต่อ รองรับ Isaac Sim, MuJoCo และ Gazebo
- มีการรับประกันไหม: ผู้ผลิตระบุ 12 เดือน เงื่อนไขและศูนย์บริการในประเทศไทยโปรดสอบถามก่อนสั่งซื้อ
ราคาและการสั่งซื้อ
- ราคา: สอบถามราคา — ผู้ผลิตไม่ประกาศราคาสาธารณะ ต้องขอใบเสนอราคาตามการกำหนดค่าที่เลือก
- ก่อนสั่งซื้อ: สินค้ากลุ่มนี้กำหนดค่าได้หลายแบบ โปรดยืนยันรุ่น อุปกรณ์ที่รวมในชุด เซนเซอร์ ชุดคำสั่งพัฒนา และเงื่อนไขการรับประกันกับเราก่อนทุกครั้ง ค่าขนส่งและพิธีการศุลกากรคิดแยกต่างหาก
- สถานะสินค้า: สั่งจองล่วงหน้า / สอบถามสถานะและกำหนดส่งก่อนสั่งซื้อ
- สอบถามราคาและกำหนดส่ง: ทักไลน์ @metaxr
ข้อมูลสเปคอ้างอิงจากหน้าสเปคทางการของ LimX Dynamics (limxdynamics.com) · รวบรวมและตรวจสอบข้อมูลเมื่อ 2026-10-16