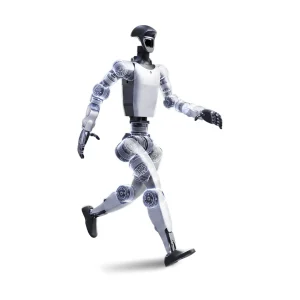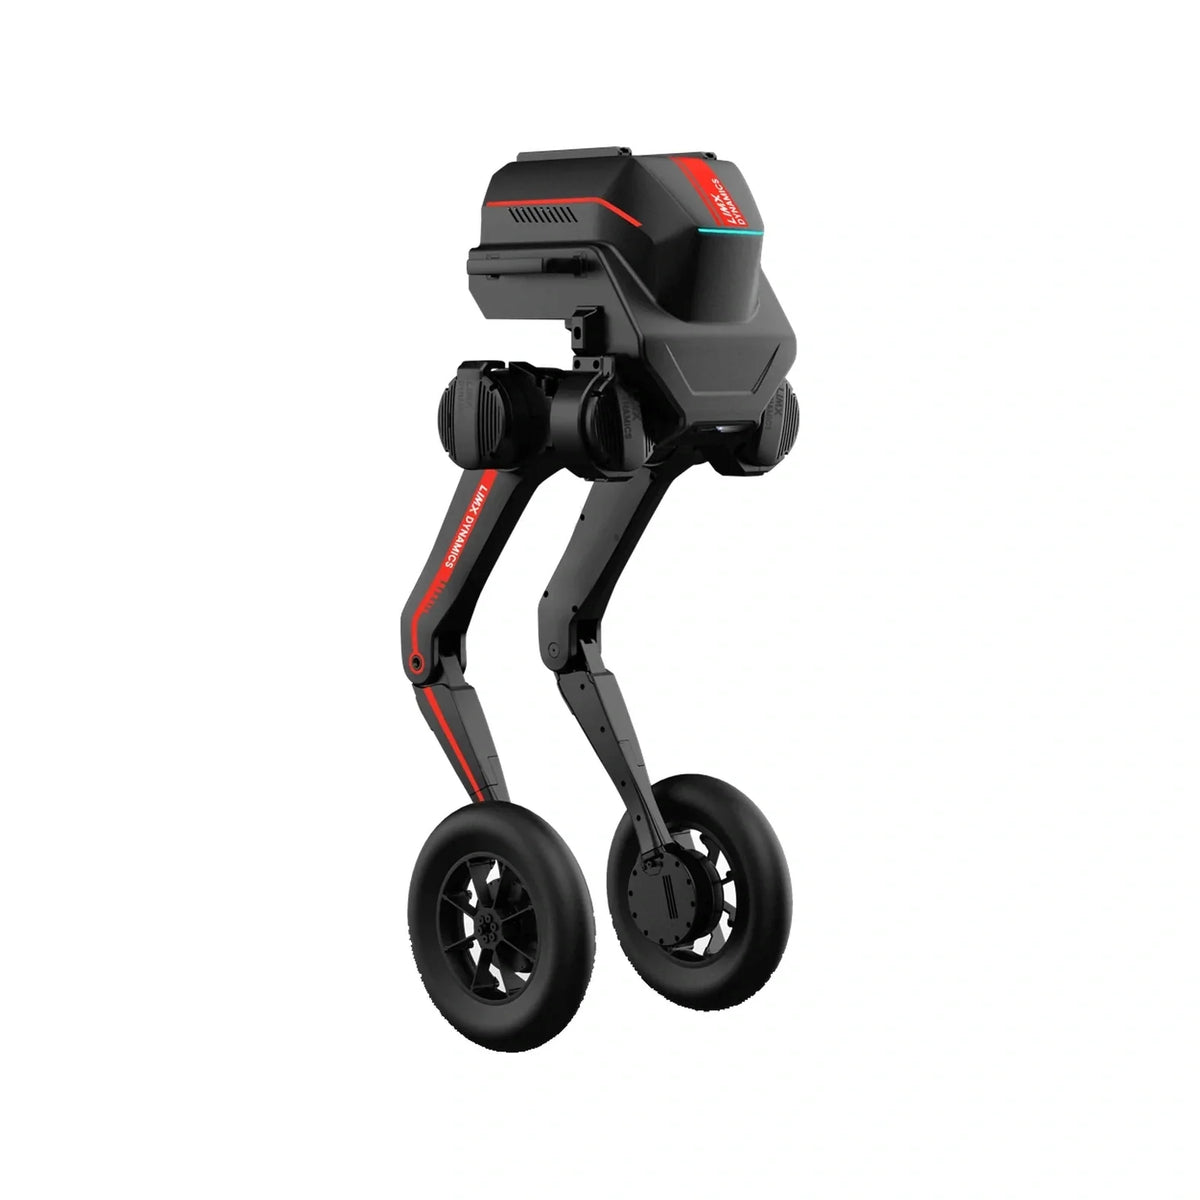
LimX TRON 1 คือหุ่นยนต์สองขาขนาดกะทัดรัดที่ออกแบบปลายขาเป็นโมดูล เปลี่ยนได้ 3 แบบคือเท้าแหลม (point-foot) เท้าแบน (sole) และล้อ (wheeled) ทำให้ใช้ทดลองการเคลื่อนที่ได้หลายรูปแบบบนตัวเครื่องเดียว เหมาะกับงานวิจัยด้านการเดิน การเรียนรู้แบบเสริมกำลัง (reinforcement learning) การนำทาง และการเรียนการสอนด้านปัญญาประดิษฐ์เชิงกายภาพ ในงบที่เข้าถึงได้มากกว่าหุ่นยนต์ฮิวแมนนอยด์เต็มตัว
หมายเหตุ: หุ่นยนต์รุ่นนี้มีทั้งรุ่นมาตรฐานและรุ่นเพื่อการศึกษา (EDU) ซึ่ง ชุดเครื่องมือพัฒนาและอุปกรณ์ที่รวมในชุดไม่เท่ากัน และชุดปลายขาแต่ละแบบเป็นตัวเลือกแยก โปรดยืนยันรุ่นและรายการอุปกรณ์ก่อนสั่งซื้อ
- เปลี่ยนปลายขาได้ 3 แบบ: เท้าแหลม เท้าแบน และล้อ
- ขนาดไม่เกิน 392 x 420 x 845 มม. น้ำหนักไม่เกิน 20 กก.
- รับน้ำหนักได้ถึง 10 กก.
- ความเร็ว: เท้าแหลมและเท้าแบนต่ำกว่า 1 ม./วิ. · โหมดล้อสูงสุด 3 ม./วิ.
- ไต่ทางลาดได้ถึง 30 องศา และข้ามสิ่งกีดขวางสูงถึง 20 ซม. ในโหมดล้อ
- แบตเตอรี่ 46.8 V 4.5 Ah สลับก้อนได้เร็ว ใช้งานได้ถึง 2 ชั่วโมง
- คอมพิวเตอร์ Intel Core i3 รุ่นที่ 12 แรม 16 GB พื้นที่ 512 GB
- มีพอร์ต USB 3.0, Gigabit Ethernet และไฟจ่าย 24 V 100 W สำหรับติดเซนเซอร์เพิ่ม
รายละเอียดทางเทคนิค
- ประเภท: หุ่นยนต์สองขาเปลี่ยนปลายขาได้ สำหรับงานวิจัยและการเรียนการสอน
- ขนาด: ไม่เกิน 392 x 420 x 845 มม.
- น้ำหนักสุทธิ: ไม่เกิน 20 กก.
- วัสดุ: อะลูมิเนียมอัลลอยและพลาสติกเกรดอุตสาหกรรม
- น้ำหนักบรรทุก: ไม่เกิน 10 กก.
- ความเร็ว: เท้าแหลมและเท้าแบนต่ำกว่า 1 เมตรต่อวินาที · โหมดล้อสูงสุด 3 เมตรต่อวินาที
- ไต่ทางลาดสูงสุด: 30 องศา (โหมดล้อ)
- ข้ามสิ่งกีดขวางสูงสุด: 20 ซม. (โหมดล้อ)
- อุณหภูมิใช้งาน: -5 ถึง 40 องศาเซลเซียส
- แอคชูเอเตอร์: แรงดัน 48 V แรงบิดปกติ 30 N·m สูงสุด 60 N·m ความเร็วสูงสุด 15 rad/s
- คอมพิวเตอร์: Intel Core i3 เจเนอเรชัน 12 แรม 16 GB พื้นที่ 512 GB
- เซนเซอร์: IMU · กล้อง RGBD ขึ้นกับรุ่น
- แบตเตอรี่: ลิเทียมเทอร์นารี 46.8 V 4.5 Ah กำลังสูงสุด 1,000 W ใช้งานได้ถึง 2 ชั่วโมง
- การชาร์จ: 20-80% ภายใน 1 ชั่วโมง เต็มใน 1.5 ชั่วโมง ผ่านแท่นชาร์จ และสลับก้อนได้เร็ว
- พอร์ตขยาย: USB 3.0 หนึ่งพอร์ต และ Gigabit Ethernet หนึ่งพอร์ต
- ไฟจ่ายอุปกรณ์เสริม: 24 V 100 W (สูงสุด 200 W)
- รีโมต: รีโมตมือถือระยะ 50 เมตร พร้อมปุ่มหยุดฉุกเฉินระยะไกล
- ชุดคำสั่งพัฒนา: SDK ภาษา Python · C++ ขึ้นกับรุ่น
- เครื่องมือในรุ่นเพื่อการศึกษา: SDK, เครื่องมือแสดงผลข้อมูล, บันทึกและเล่นซ้ำข้อมูล, อัลกอริทึมควบคุมข้อต่อ และแพลตฟอร์มจำลอง
- ระบบจำลอง: NVIDIA Isaac Sim, MuJoCo และ Gazebo
- ฟังก์ชันโหมดเท้าแหลม: เดิน 4 ทิศทาง หมุน ย่ำเท้า ย่อตัว ปรับความสูง และตรวจจับระยะพื้น
- ฟังก์ชันโหมดเท้าแบน: เดิน 4 ทิศทาง หมุน ยืนนิ่ง ย่อตัว ปรับความสูง ลุกเองหลังล้ม และตรวจจับระยะพื้น
- ฟังก์ชันโหมดล้อ: เดินหน้าถอยหลัง หมุน ยืนกับที่ ย่อตัว ปรับความสูง ลุกเองหลังล้ม และตรวจจับระยะพื้น
เหมาะกับงานแบบไหน
- วิจัยการเคลื่อนที่ของหุ่นยนต์สองขาและแบบล้อ
- ทดลองการเรียนรู้แบบเสริมกำลังและการถ่ายโอนจากการจำลองสู่งานจริง
- วิจัยการนำทางและการควบคุม
- การเรียนการสอนด้านปัญญาประดิษฐ์เชิงกายภาพ
- ติดเซนเซอร์เพิ่มเพื่องานสำรวจภาคสนาม
자주 묻는 질문
- เปลี่ยนปลายขาได้กี่แบบ: 3 แบบ คือเท้าแหลม เท้าแบน และล้อ ด้วยการออกแบบปลายขาเป็นโมดูล
- เร็วแค่ไหนและรับน้ำหนักได้เท่าไร: เท้าแหลมและเท้าแบนต่ำกว่า 1 ม./วิ. โหมดล้อสูงสุด 3 ม./วิ. รับน้ำหนักได้ไม่เกิน 10 กก.
- แบตเตอรี่ใช้ได้นานเท่าไร: ไม่เกิน 2 ชั่วโมง ชาร์จ 20-80% ภายใน 1 ชั่วโมง และสลับก้อนได้เร็ว
- รุ่นมาตรฐานกับรุ่นเพื่อการศึกษาต่างกันอย่างไร: รุ่นเพื่อการศึกษามีชุดคำสั่งพัฒนาและเครื่องมือสำหรับต่อยอด ส่วนอุปกรณ์ที่รวมในชุดต่างกันตามรุ่น โปรดยืนยันก่อนสั่งซื้อ
- ใช้กับระบบจำลองอะไรได้บ้าง: NVIDIA Isaac Sim, MuJoCo และ Gazebo
ราคาและการสั่งซื้อ
- ราคา: สอบถามราคา — ผู้ผลิตไม่ประกาศราคาสาธารณะ ต้องขอใบเสนอราคาตามการกำหนดค่าที่เลือก
- ก่อนสั่งซื้อ: สินค้ากลุ่มนี้กำหนดค่าได้หลายแบบ โปรดยืนยันรุ่น อุปกรณ์ที่รวมในชุด เซนเซอร์ ชุดคำสั่งพัฒนา และเงื่อนไขการรับประกันกับเราก่อนทุกครั้ง ค่าขนส่งและพิธีการศุลกากรคิดแยกต่างหาก
- สถานะสินค้า: สั่งจองล่วงหน้า / สอบถามสถานะและกำหนดส่งก่อนสั่งซื้อ
- สอบถามราคาและกำหนดส่ง: ทักไลน์ @metaxr
ข้อมูลสเปคอ้างอิงจากหน้าสเปคทางการของ LimX Dynamics (limxdynamics.com) · รวบรวมและตรวจสอบข้อมูลเมื่อ 2026-10-16