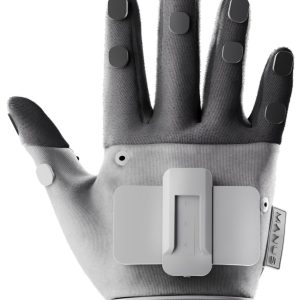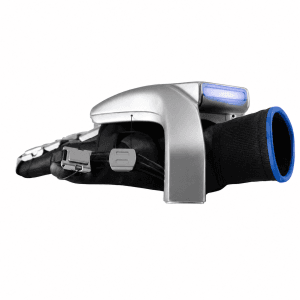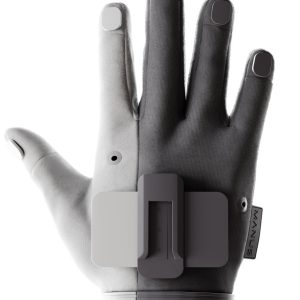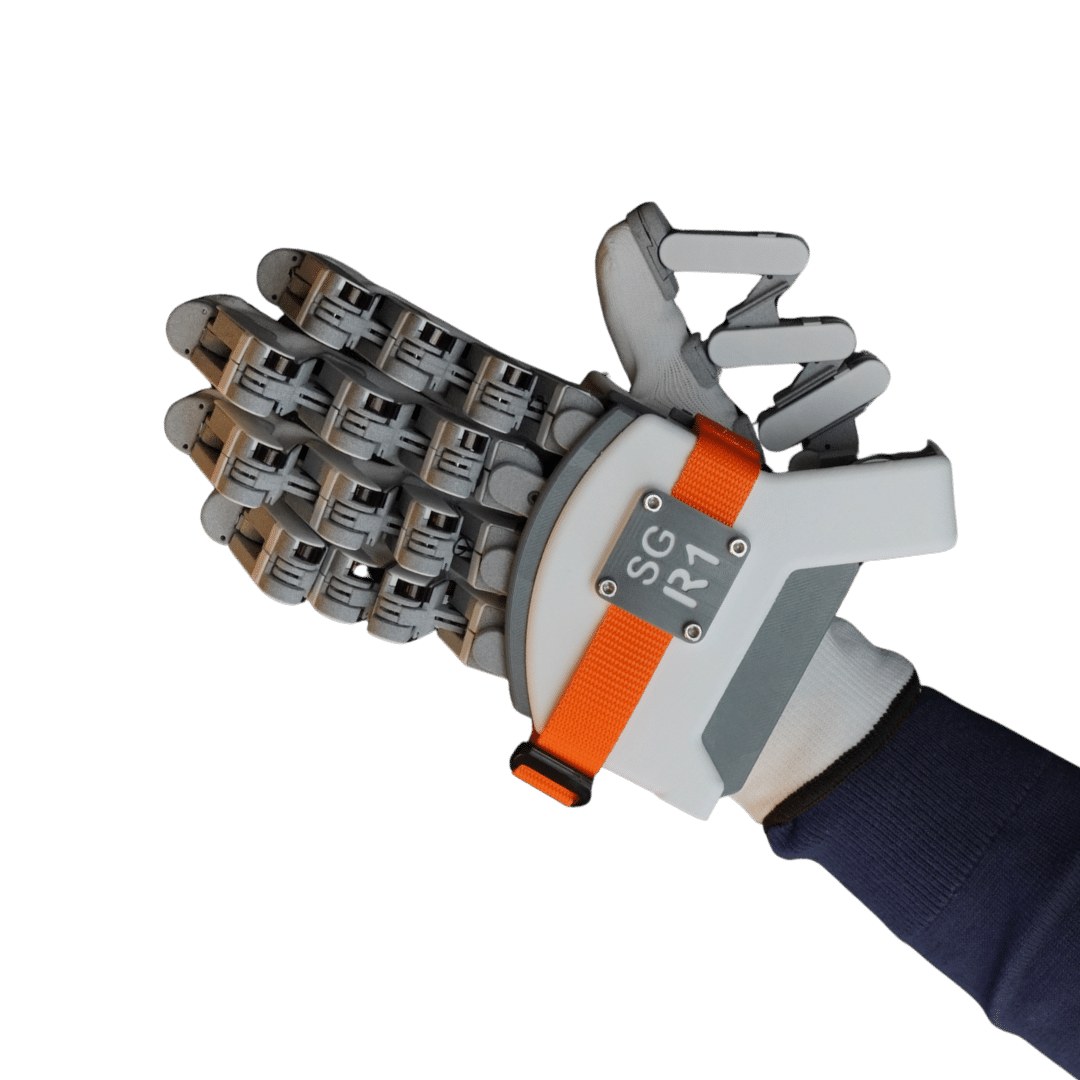
SenseGlove R1 คือถุงมือ haptic สำหรับควบคุมมือหุ่นยนต์ระยะไกล (tele-robotics) มีแรงต้านนิ้วแบบ active ที่ทั้งต้านและดึงนิ้วได้ การสั่นที่ปลายนิ้วและฝ่ามือ และการจับตำแหน่งนิ้วด้วยเซนเซอร์ 40 จุด ที่อัตราสูงสุด 1 kHz ช่วยให้ผู้ควบคุมรู้สึกถึงแรงที่มือหุ่นยนต์กระทำต่อวัตถุ และเก็บข้อมูลการหยิบจับคุณภาพสูงสำหรับฝึก AI (ชื่อเดิมระหว่างพัฒนาคือ Project Rembrandt)
หมายเหตุสำคัญ: ผู้ผลิตจำหน่าย R1 ในโครงการผู้ใช้กลุ่มแรก (Early Adopter) ฮาร์ดแวร์ยังพัฒนาต่อเนื่อง (ฮาร์ดแวร์ revision 0.5 ตั้งแต่มกราคม 2026) เอกสารของผู้ผลิตแจ้งว่าถุงมือบางชุดอาจมีค่าตำแหน่งนิ้วกระตุกเป็นครั้งคราว และเปิดตัวกรองในซอฟต์แวร์ไว้เป็นค่าเริ่มต้น ซึ่งเพิ่มดีเลย์เล็กน้อย เหมาะกับทีมวิจัยและพัฒนาที่พร้อมทำงานร่วมกับผู้ผลิต R1 ไม่มีระบบระบุตำแหน่งมือในพื้นที่ ต้องติดตั้งกับ tracker หรือแขนกล โปรดแจ้งมือหุ่นยนต์และระบบที่จะใช้ก่อนสั่งซื้อ
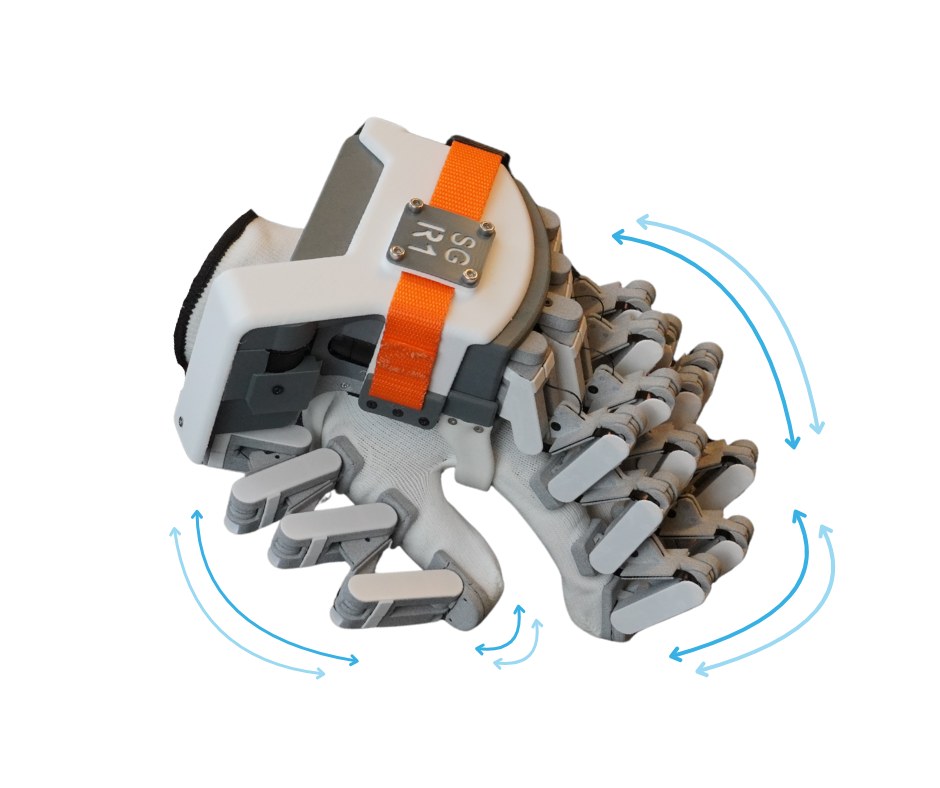
- แรงต้านนิ้วแบบ active ที่นิ้วโป้ง ชี้ กลาง และนาง ทั้งต้านและดึงนิ้วได้
- วัดแรงแบบเรียลไทม์ จำลองวัตถุแข็งหรือวัตถุยืดหยุ่นในมือหุ่นยนต์
- มอเตอร์สั่น LRA 8 ตัว ที่ปลายนิ้วทั้ง 5 และสายรัดฝ่ามือ 3 ตัว
- เซนเซอร์ Hall 40 จุด (นิ้วละ 8 จุด) จับตำแหน่งนิ้วระดับมิลลิเมตร
- อัตราข้อมูลสูงสุด 1 kHz ดีเลย์ประมาณ 10 ms
- Python API และ ROS 2 บน Windows และ Linux
รายละเอียดทางเทคนิค
- ประเภท: ถุงมือ haptic สำหรับ tele-robotics และ imitation learning
- แรงต้านนิ้ว: Active Force Feedback ที่นิ้วโป้ง ชี้ กลาง และนาง (ไม่มีที่นิ้วก้อย)
- แรงต้านสูงสุด: ประมาณ 25 N (แรงตึงสาย) — ค่าที่ผู้ผลิตแนะนำให้ตั้งในซอฟต์แวร์คือ 0.2–20 N
- แรงดึงนิ้วแบบ active: ประมาณ 3.5 N
- การสั่น: LRA 8 ตัว (ปลายนิ้ว 5 ตัว, สายรัดฝ่ามือ 3 ตัว)
- การจับนิ้ว: เซนเซอร์ Hall แบบหมุน 40 จุด (5 นิ้ว × 8 จุด)
- ความแม่นยำ: คลาดเคลื่อนเฉลี่ยต่อข้อต่อ 0.42° ปลายนิ้วคลาดเคลื่อนไม่เกิน 3 มม. เมื่อเหยียดนิ้ว และไม่เกิน 7 มม. เมื่อกำมือ (ตามผลทดสอบของผู้ผลิต)
- อัตราข้อมูล: สูงสุด 1 kHz เมื่อใช้ 1 ข้าง, 0.5 kHz เมื่อใช้ 2 ข้าง (ขึ้นกับสเปค CPU)
- ดีเลย์: ประมาณ 10 ms ทางเดียว (ค่าประมาณจากผู้ผลิต)
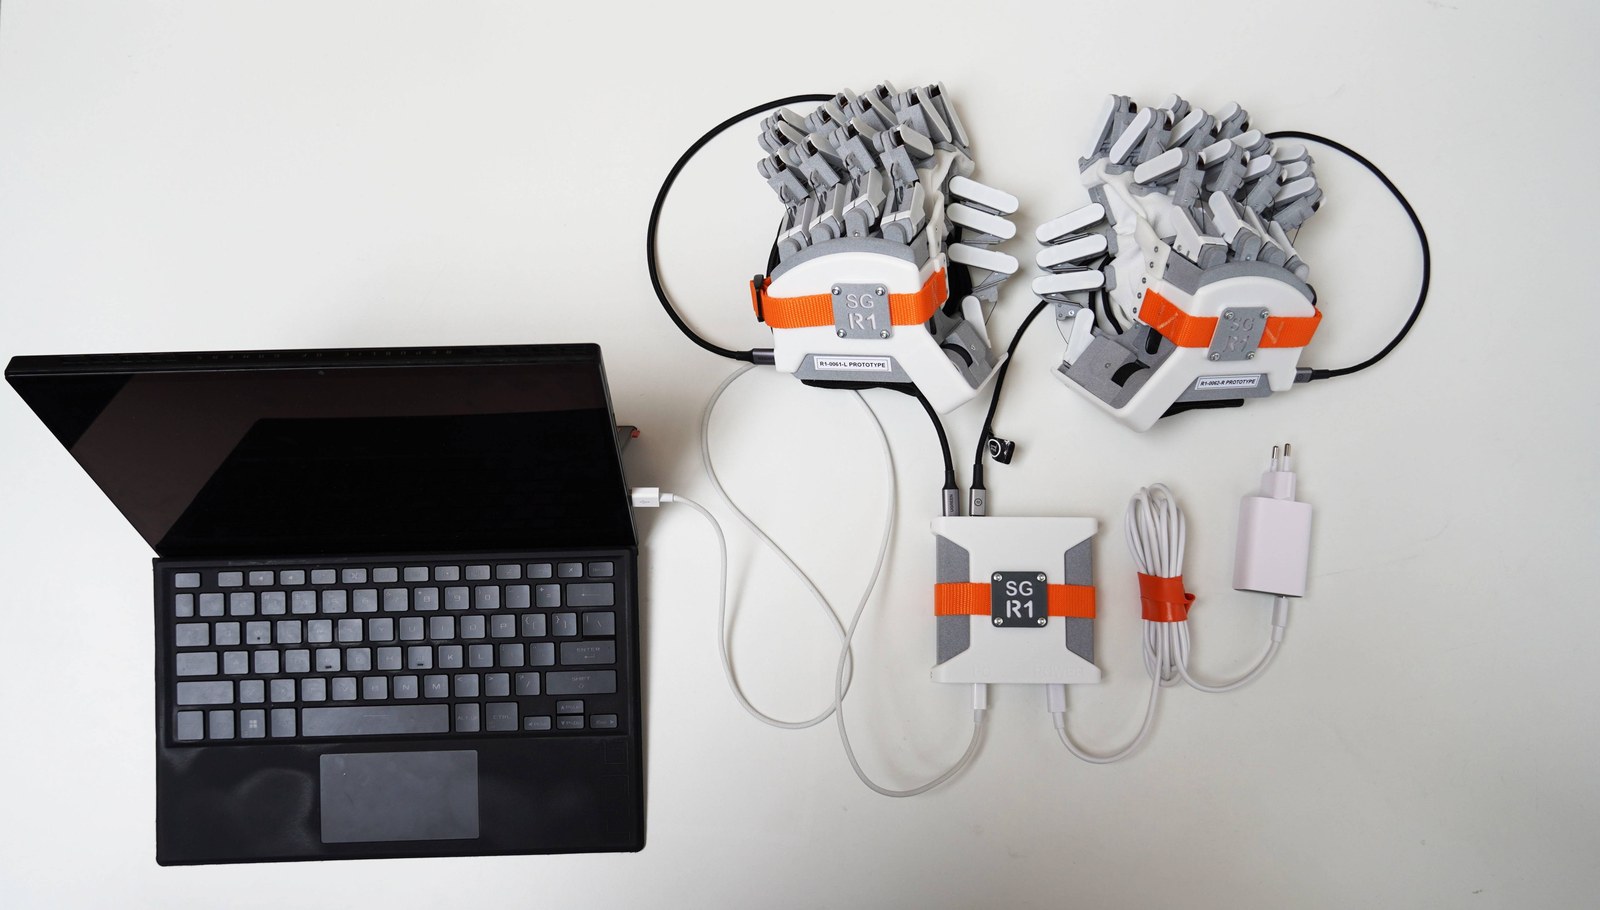
- การเชื่อมต่อ: USB-C ผ่าน Link Box ที่จ่ายไฟและต่อถุงมือได้สูงสุด 2 ข้างเข้า PC
- ไฟเลี้ยง: ต้องใช้อะแดปเตอร์ 100 วัตต์และสายที่ผู้ผลิตให้มา
- ระบบปฏิบัติการ: Windows และ Linux (Ubuntu 20.04 ขึ้นไป)
ความเข้ากันได้และสิ่งที่ต้องมีเพิ่ม
- ซอฟต์แวร์: Python API เป็นหลัก มี ROS 2 wrapper และโหมดจำลองสำหรับพัฒนาโดยไม่ต้องมีถุงมือ
- มือหุ่นยนต์ที่รองรับ: มือที่มี 1 DOF ต่อนิ้วและนิ้วโป้ง 2 DOF รองรับผ่านเครื่องมือ mapping ของผู้ผลิต ส่วนมือที่มี DOF มากกว่านี้ต้องทำ integration เพิ่มร่วมกับผู้ผลิต
- ตำแหน่งมือในพื้นที่: ต้องติด tracker (เช่น VIVE Tracker) หรือแขนกลบนถุงมือ
- ความปลอดภัย: ผู้ผลิตเตือนว่าการยึดถุงมือกับแขน haptic โดยตรงมีความเสี่ยงจากแรงหรือความเร็วที่ไม่คาดคิด
- สิ่งที่ไม่รวมในชุด: มือหุ่นยนต์ tracker และแขนกล
เหมาะกับงานแบบไหน
- ควบคุมมือหุ่นยนต์และหุ่นยนต์ฮิวแมนนอยด์ระยะไกลโดยรับรู้แรง
- เก็บข้อมูลการหยิบจับพร้อมข้อมูลแรงสำหรับ imitation learning
- งานวิจัย dexterous manipulation ในมหาวิทยาลัยและห้องแล็บ
- งานที่ต้องหยิบจับวัตถุเปราะบางผ่านหุ่นยนต์
FAQ
- R1 พร้อมใช้งานจริงแค่ไหน: ผู้ผลิตจำหน่ายในโครงการ Early Adopter และยังพัฒนาฮาร์ดแวร์ต่อเนื่อง เหมาะกับทีมวิจัยและพัฒนา หากต้องการใช้งานในสายการผลิต โปรดปรึกษาเราก่อน
- ต่างจาก Nova 2 อย่างไร: R1 ออกแบบสำหรับควบคุมหุ่นยนต์ แรงต้านดึงนิ้วได้ อัตราข้อมูลสูงถึง 1 kHz และเชื่อมต่อแบบมีสาย ส่วน Nova 2 เป็นถุงมือไร้สายสำหรับ VR
- ใช้กับมือหุ่นยนต์รุ่นไหนได้: มือที่มี 1 DOF ต่อนิ้ว เช่น Robotic Hand หลายรุ่น ใช้เครื่องมือ mapping ของผู้ผลิตได้ แจ้งรุ่นมือหุ่นยนต์ให้เราช่วยตรวจสอบ
ราคาและการสั่งซื้อ
- Price: สอบถามราคา — ผู้ผลิตเสนอราคาตามโครงการและแพ็กเกจการ integration
- ข้อควรทราบ: สถาบันการศึกษาอาจได้ส่วนลดจากโครงการ Academic ของผู้ผลิต ราคาไม่รวมค่าขนส่งระหว่างประเทศ ภาษีนำเข้า ภาษีมูลค่าเพิ่ม และค่าดำเนินการ
- สถานะสินค้า: สั่งจองล่วงหน้า / สอบถามระยะเวลาส่งมอบ รุ่นฮาร์ดแวร์ และเงื่อนไขการรับประกันก่อนสั่งซื้อ
- สอบถามราคาและกำหนดส่ง: ทักไลน์ @metaxr
ข้อมูลสเปคอ้างอิงจากเว็บไซต์และเอกสารนักพัฒนาทางการของ SenseGlove (senseglove.com) · ตรวจสอบข้อมูลเมื่อ 28 ตุลาคม 2026 · R1 อยู่ระหว่างพัฒนาฮาร์ดแวร์ต่อเนื่อง สเปคอาจเปลี่ยนแปลงตามรุ่น โปรดยืนยันกับเราก่อนสั่งซื้อ