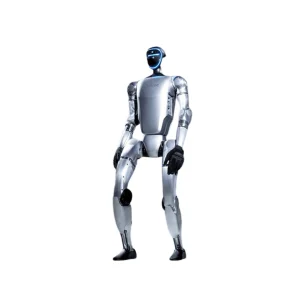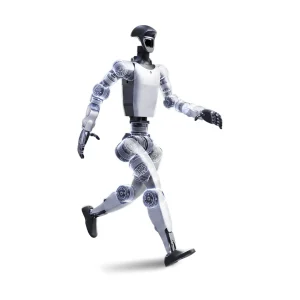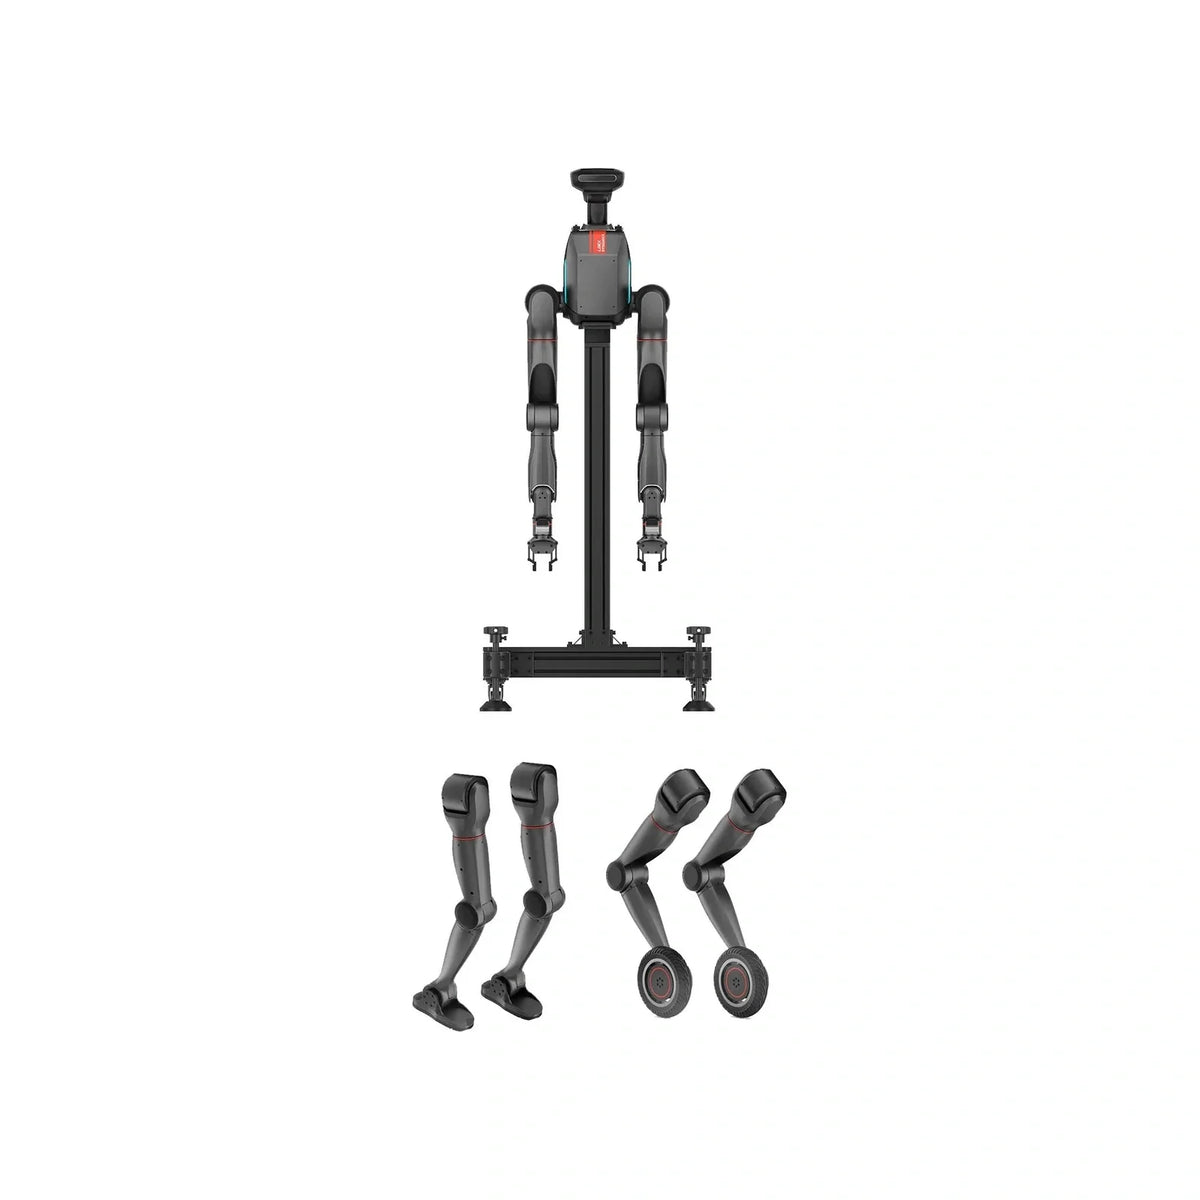
LimX TRON 2 ชุด Three-in-One รุ่นเพื่อการศึกษา คือแพลตฟอร์มหุ่นยนต์โมดูลาร์ที่รวมชุดแขนกลคู่เข้ากับโมดูลการเคลื่อนที่ซึ่งเปลี่ยนได้ทั้งแบบเท้าสำหรับเดินสองขาและแบบล้อ ทำให้ห้องแล็บใช้หุ่นยนต์ตัวเดียวทดลองได้ครบทั้งงานหยิบจับ งานเดิน และงานเคลื่อนที่เร็ว โดยไม่ต้องซื้อหุ่นยนต์แยกหลายตัว
หมายเหตุ: ชุดนี้เป็นการกำหนดค่าที่ครบที่สุดของตระกูล TRON 2 ผู้ผลิตยังมีการกำหนดค่าแบบอื่นแยกจำหน่าย ได้แก่ ชุดเคลื่อนที่อย่างเดียว ชุดสองแขนแบบตั้งอยู่กับที่ และชุดสองแขนบนฐานเคลื่อนที่
- สลับได้ 3 รูปแบบในแพลตฟอร์มเดียว: สองแขน · สองขา · ล้อ
- แขน 7 องศาอิสระต่อข้าง รับน้ำหนักปลายแขนสูงสุด 5 กก.
- ความแม่นยำในการกลับตำแหน่งเดิม ±0.5 มม. ความเร็วปลายแขน 5 เมตรต่อวินาที
- ขา 5 องศาอิสระต่อข้าง โหมดเท้า 2-3 ม./วิ. โหมดล้อ 3-5 ม./วิ. ก้าวขั้นได้ 20 ซม.
- หัว active vision 2 องศาอิสระ พร้อมกล้อง RGBD ที่เอว หัว และข้อมือ
- ควบคุมระยะไกลผ่าน VR ด้วยความหน่วงเพียง 100 มิลลิวินาที
- แบตเตอรี่ถอดเปลี่ยนได้ ชาร์จ 20-80% ภายใน 30 นาที
- โมดูลประมวลผล Intel Core Ultra พื้นที่ 2 TB รองรับ ROS 1 และ ROS 2
รายละเอียดทางเทคนิค
- ประเภท: แพลตฟอร์มหุ่นยนต์โมดูลาร์ สลับได้ 3 รูปแบบ สำหรับงานวิจัยและการศึกษา
- รูปแบบการใช้งาน: สองแขน (dual-arm) · สองขาแบบเท้า (sole) · ล้อ (wheeled)
- องศาอิสระต่อแขน: 7
- น้ำหนักบรรทุกปลายแขน: สูงสุด 5 กก. ต่อแขน (3 กก. เมื่อยืดแขนออกสุด)
- ความเร็วปลายแขนสูงสุด: 5 เมตรต่อวินาที
- ความเร่งปลายแขนสูงสุด: 36 เมตรต่อวินาทีกำลังสอง
- ความแม่นยำในการกลับตำแหน่งเดิม: บวกลบ 0.5 มม.
- ความหน่วงของการควบคุมระยะไกล: 100 มิลลิวินาที
- มือปลายแขน: กริปเปอร์ หรือมือ dexterous
- กริปเปอร์: แรงจับสูงสุด 20 นิวตัน ช่วงเปิดสูงสุด 85 มม.
- องศาอิสระต่อขา: 5
- Maximum Speed: โหมดเท้า 2-3 เมตรต่อวินาที · โหมดล้อ 3-5 เมตรต่อวินาที
- ไต่ทางลาดสูงสุด: โหมดเท้า 15 องศา · โหมดล้อ 30 องศา
- ก้าวขั้นบันไดสูงสุด: 20 ซม.
- Maximum Payload: 30 กก. บนพื้นราบ และ 20 กก. บนบันได
- เซนเซอร์: IMU และกล้อง RGBD ที่เอว หัว และข้อมือ
- โมดูลประมวลผลสำหรับพัฒนา: Intel Core Ultra พื้นที่เก็บข้อมูล 2 TB
- พอร์ตของโมดูล: Ethernet 3 · USB 3.0 3 · รับไฟ 24V 1 · จ่ายไฟ 12V 1
- หัว active vision: 2 องศาอิสระ
- วัสดุ: อะลูมิเนียมอัลลอยและพลาสติก
- แบตเตอรี่: ลิเทียมเทอร์นารี 46.8 V 9 Ah ถอดเปลี่ยนได้ กำลังสูงสุด 2,800 W
- การชาร์จ: 20-80% ใน 30 นาที และ 20-100% ใน 54 นาที (ที่ชาร์จ 542 W)
- ชุดคำสั่งพัฒนา: SDK ภาษา Python และ C++
- มิดเดิลแวร์: ROS 1, ROS 2 และ WebSocket JSON API
- ระบบปฏิบัติการ: Linux (อ้างอิง Ubuntu 20.04) และมี SDK ระดับล่างสำหรับ Windows
- ระบบจำลอง: NVIDIA Isaac Sim, MuJoCo และ Gazebo
- เครื่องมือพัฒนา: SDK, แพลตฟอร์มจัดการหุ่นยนต์ Studio พร้อมตัวอย่างระบบจำลองและอัลกอริทึม
- พอร์ตสื่อสาร: Ethernet 1 · USB 3.0 1 · EtherCAT 2 · RS485 1
- พอร์ตจ่ายไฟอุปกรณ์เสริม: 12V/24V สองชุด · 48V หนึ่งชุด · ช่องรับไฟภายนอกหนึ่งช่อง
ความเข้ากันได้และสิ่งที่ต้องมีเพิ่ม
- ชุดคำสั่งพัฒนา: Python และ C++ รองรับ ROS 1, ROS 2 และ WebSocket JSON API
- ระบบปฏิบัติการ: Linux เป็นหลัก (อ้างอิง Ubuntu 20.04) และมี SDK ระดับล่างสำหรับ Windows
- ระบบจำลอง: NVIDIA Isaac Sim, MuJoCo และ Gazebo
- มือ dexterous: ผู้ผลิตทดสอบมือ BrainCo Revo2 แล้ว แต่ต้องยืนยันรุ่นย่อยและชุดยึด ส่วนยี่ห้ออื่นต้องทำงานวิศวกรรมเพิ่มเติม
- อุปกรณ์ควบคุมระยะไกล: การควบคุมแขนคู่ใช้อุปกรณ์ VR ซึ่งต้องจัดหาเพิ่มหรือระบุในใบเสนอราคา
เหมาะกับงานแบบไหน
- การเรียนการสอนหุ่นยนต์ขั้นสูงในมหาวิทยาลัย
- วิจัยการหยิบจับและการเดินสองขาในแพลตฟอร์มเดียว
- ควบคุมแขนคู่ระยะไกลผ่าน VR
- เก็บข้อมูลสาธิตเพื่อฝึกโมเดลปัญญาประดิษฐ์เชิงกายภาพ
- วิจัยการเรียนรู้แบบเสริมกำลังด้านการเคลื่อนที่
- งานวิจัยและพัฒนาด้าน mobile manipulation ขององค์กร
FAQ
- Three-in-One หมายถึงอะไร: ใช้งานได้ 3 รูปแบบ คือหุ่นยนต์สองแขน หุ่นยนต์สองขา และหุ่นยนต์ล้อ โดยเปลี่ยนโมดูลบนแพลตฟอร์มเดียวกัน
- แขนรับน้ำหนักได้เท่าไร: สูงสุด 5 กก. ต่อแขน และ 3 กก. เมื่อยืดแขนออกสุด ความแม่นยำ ±0.5 มม.
- รองรับภาษาและระบบอะไรบ้าง: SDK ภาษา Python และ C++ พร้อม ROS 1, ROS 2 และ WebSocket JSON API ทำงานบน Linux เป็นหลัก
- ใช้กับระบบจำลองตัวไหนได้บ้าง: NVIDIA Isaac Sim, MuJoCo และ Gazebo
- แบตเตอรี่ชาร์จนานแค่ไหน: แบตเตอรี่ 46.8 V 9 Ah ถอดเปลี่ยนได้ ชาร์จ 20-80% ใน 30 นาที และเต็มใน 54 นาที
ราคาและการสั่งซื้อ
- Price: สอบถามราคา — ผู้ผลิตไม่ประกาศราคาสาธารณะ ต้องขอใบเสนอราคาตามการกำหนดค่าที่เลือก
- ก่อนสั่งซื้อ: สินค้ากลุ่มนี้กำหนดค่าได้หลายแบบ โปรดยืนยันโมดูลที่รวมในชุด มือปลายแขน เซนเซอร์ ชุดคำสั่งพัฒนา และเงื่อนไขการรับประกันกับเราก่อนทุกครั้ง ค่าขนส่งและพิธีการศุลกากรคิดแยกต่างหาก
- สถานะสินค้า: สั่งจองล่วงหน้า / สอบถามสถานะและกำหนดส่งก่อนสั่งซื้อ
- สอบถามราคาและกำหนดส่ง: ทักไลน์ @metaxr
ข้อมูลสเปคอ้างอิงจากหน้าสเปคทางการของ LimX Dynamics (limxdynamics.com) · รวบรวมและตรวจสอบข้อมูลเมื่อ 2026-10-16